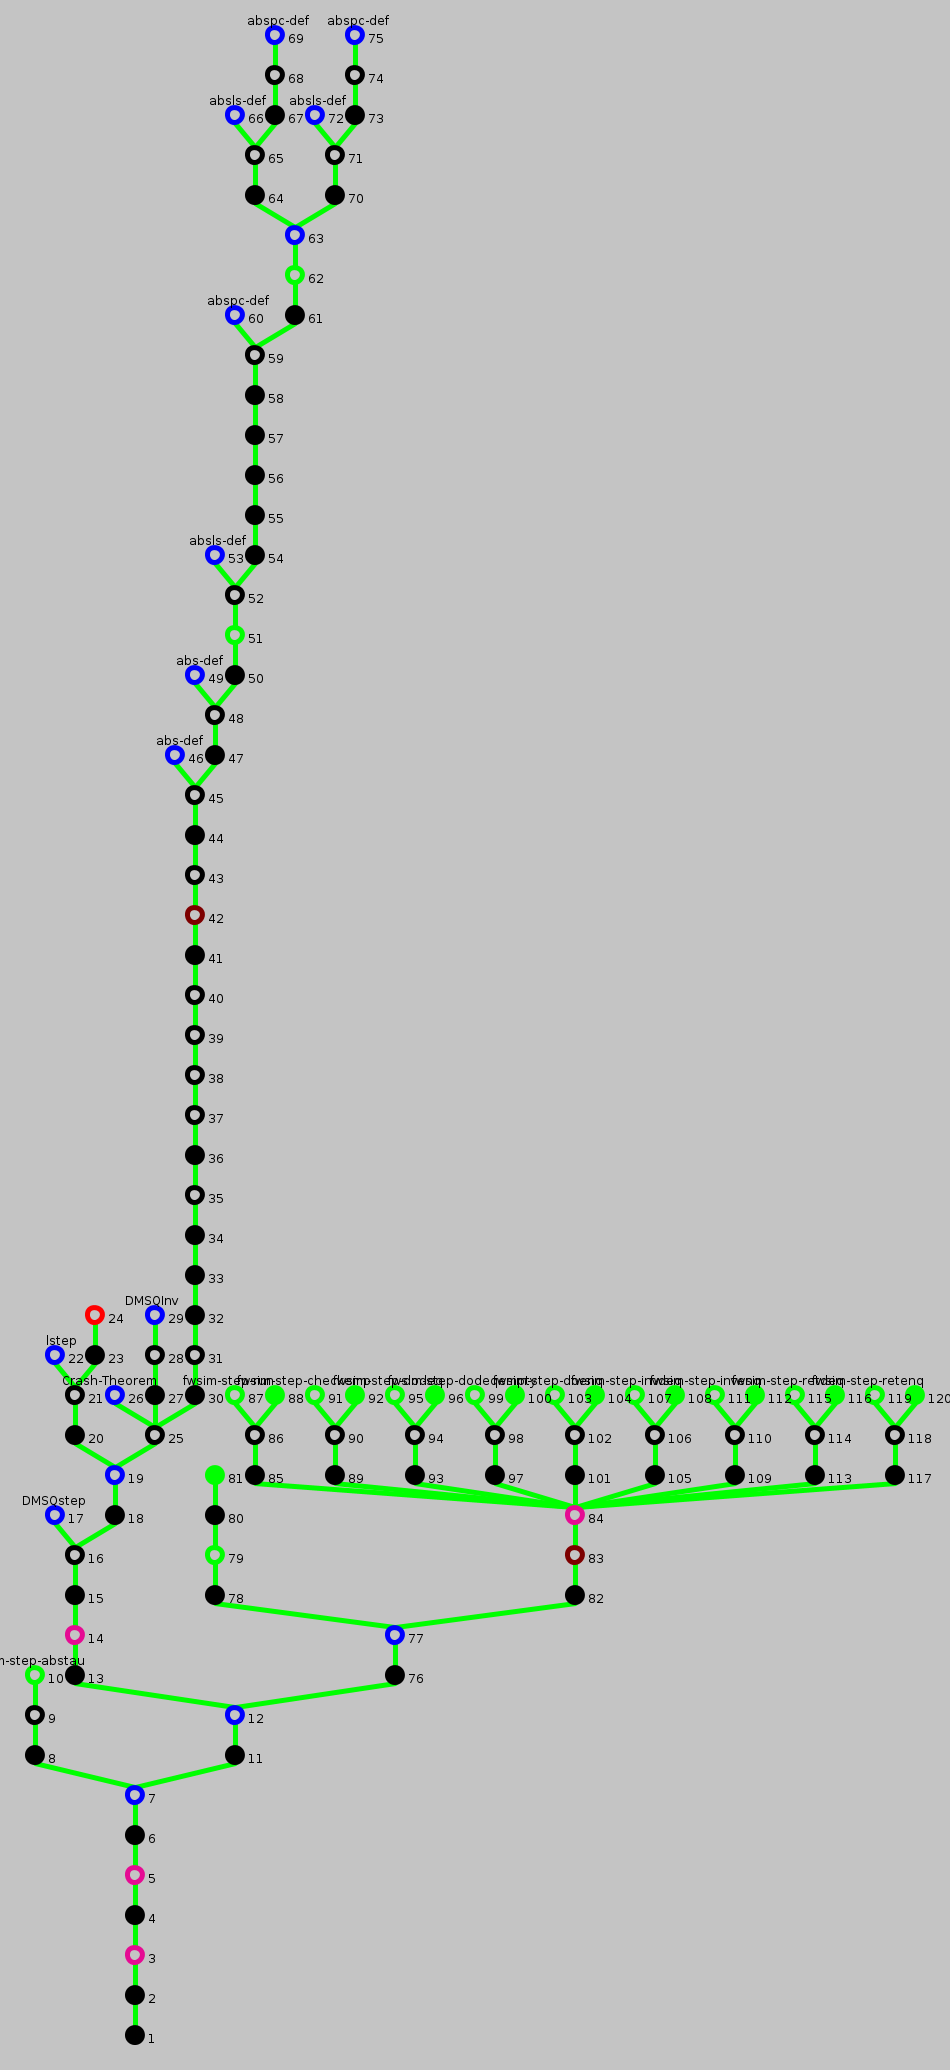
Proof Tree for fwsim-step (View conclusion)
The following image shows the proof tree of sequent calculus. The proved goal is at the bottom. You can click on the nodes to view additional rules. See here for details on colors in a proof tree.
| ⊦ DMSQInv(gs, lsf, pcf) ∧ abs(mkstate(gs, lsf, pcf), as) ∧ DMSQastep(mkstate(gs, lsf, pcf), a, mkstate(gs0, lsf0, pcf0)) → (∃ as0. (a = τ ⊃ as0 = as;DQstep(as, a, as0)) ∧ abs(mkstate(gs0, lsf0, pcf0), as0)) |
DMSQInv(gs, lsf, pcf), DMSQastep(mkstate(gs, lsf, pcf), a, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), as) ⊦ ∃ as0. (a = τ ⊃ as0 = as;DQstep(as, a, as0)) ∧ abs(mkstate(gs0, lsf0, pcf0), as0)
| DMSQInv(gs, lsf, pcf), DMSQastep(mkstate(gs, lsf, pcf), a, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), as) ⊦ ∃ as0. (a = τ ⊃ as0 = as;DQstep(as, a, as0)) ∧ abs(mkstate(gs0, lsf0, pcf0), as0) |
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), as) ⊦ ∃ as0. (ren(ca) = τ ⊃ as0 = as;DQstep(as, ren(ca), as0)) ∧ abs(mkstate(gs0, lsf0, pcf0), as0)
Used simplifier rules: ⊦ DMSQastep(cs, aa, cs0) ↔ (∃ ca. ren(ca) = aa ∧ DMSQstep(cs, ca, cs0)); (s)
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), as) ⊦ ∃ as0. (ren(ca) = τ ⊃ as0 = as;DQstep(as, ren(ca), as0)) ∧ abs(mkstate(gs0, lsf0, pcf0), as0) |
as = mkstate(ags, alsf, apcf), DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), as) ⊦ ∃ as0. (ren(ca) = τ ⊃ as0 = as;DQstep(as, ren(ca), as0)) ∧ abs(mkstate(gs0, lsf0, pcf0), as0)
Used simplifier rules: DQState freely generated by mkstate;;
| as = mkstate(ags, alsf, apcf), DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), as) ⊦ ∃ as0. (ren(ca) = τ ⊃ as0 = as;DQstep(as, ren(ca), as0)) ∧ abs(mkstate(gs0, lsf0, pcf0), as0) |
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(ags, alsf, apcf)) ⊦ ∃ as0. (ren(ca) = τ ⊃ as0 = mkstate(ags, alsf, apcf) ;(ren(ca) = globalCrash ⊃ as0 = mkstate(ags, alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed)) ;∃ tid. pre(ags, alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(ags, alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(ags, alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(ags, alsf(tid), apcf(tid), ren(ca)))) ) ) ∧ abs(mkstate(gs0, lsf0, pcf0), as0)
Used simplifier rules: ⊦ DQstep(mkstate(gs, lsf, pcf), a, dqs0) ↔ (a = globalCrash ⊃ dqs0 = mkstate(gs, lsf, λ tid. (pcf(tid) = idle ⊃ idle;crashed)) ;∃ tid. pre(gs, lsf(tid), pcf(tid), a) ∧ dqs0 = mkstate (gstepf(gs, lsf(tid), pcf(tid), a), lsf(tid; lstepf(gs, lsf(tid), pcf(tid), a)), pcf(tid; pcstepf(gs, lsf(tid), pcf(tid), a))) ); (s)
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(ags, alsf, apcf)) ⊦ ∃ as0. (ren(ca) = τ ⊃ as0 = mkstate(ags, alsf, apcf) ;(ren(ca) = globalCrash ⊃ as0 = mkstate(ags, alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed)) ;∃ tid. pre(ags, alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(ags, alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(ags, alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(ags, alsf(tid), apcf(tid), ren(ca)))) ) ) ∧ abs(mkstate(gs0, lsf0, pcf0), as0) |
ags = mkgs(q), DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(ags, alsf, apcf)) ⊦ ∃ as0. (ren(ca) = τ ⊃ as0 = mkstate(ags, alsf, apcf) ;(ren(ca) = globalCrash ⊃ as0 = mkstate(ags, alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed)) ;∃ tid. pre(ags, alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(ags, alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(ags, alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(ags, alsf(tid), apcf(tid), ren(ca)))) ) ) ∧ abs(mkstate(gs0, lsf0, pcf0), as0)
Used simplifier rules: DQGState freely generated by mkgs;;
| ags = mkgs(q), DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(ags, alsf, apcf)) ⊦ ∃ as0. (ren(ca) = τ ⊃ as0 = mkstate(ags, alsf, apcf) ;(ren(ca) = globalCrash ⊃ as0 = mkstate(ags, alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed)) ;∃ tid. pre(ags, alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(ags, alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(ags, alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(ags, alsf(tid), apcf(tid), ren(ca)))) ) ) ∧ abs(mkstate(gs0, lsf0, pcf0), as0) |
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ as0. (ren(ca) = τ ⊃ as0 = mkstate(mkgs(q), alsf, apcf) ;(ren(ca) = globalCrash ⊃ as0 = mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed)) ;∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))) ) ) ∧ abs(mkstate(gs0, lsf0, pcf0), as0)
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ as0. (ren(ca) = τ ⊃ as0 = mkstate(mkgs(q), alsf, apcf) ;(ren(ca) = globalCrash ⊃ as0 = mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed)) ;∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))) ) ) ∧ abs(mkstate(gs0, lsf0, pcf0), as0) |
ren(ca) = τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ as0. (ren(ca) = τ ⊃ as0 = mkstate(mkgs(q), alsf, apcf) ;(ren(ca) = globalCrash ⊃ as0 = mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed)) ;∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))) ) ) ∧ abs(mkstate(gs0, lsf0, pcf0), as0)
ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ as0. (ren(ca) = τ ⊃ as0 = mkstate(mkgs(q), alsf, apcf) ;(ren(ca) = globalCrash ⊃ as0 = mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed)) ;∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))) ) ) ∧ abs(mkstate(gs0, lsf0, pcf0), as0)
Used formulas: ren(ca) = τ
| ren(ca) = τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ as0. (ren(ca) = τ ⊃ as0 = mkstate(mkgs(q), alsf, apcf) ;(ren(ca) = globalCrash ⊃ as0 = mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed)) ;∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))) ) ) ∧ abs(mkstate(gs0, lsf0, pcf0), as0) |
ren(ca) = τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, apcf)) ⊦
| ren(ca) = τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, apcf)) ⊦ |
ren(ca) = τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, apcf))
Used terms: alsf, lsf, q, gs0, apcf, pcf, gs, ca, lsf0, pcf0
| ren(ca) = τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, apcf)) |
| ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ as0. (ren(ca) = τ ⊃ as0 = mkstate(mkgs(q), alsf, apcf) ;(ren(ca) = globalCrash ⊃ as0 = mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed)) ;∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))) ) ) ∧ abs(mkstate(gs0, lsf0, pcf0), as0) |
ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ as0. (ren(ca) = globalCrash ⊃ as0 = mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed)) ;∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))) ) ∧ abs(mkstate(gs0, lsf0, pcf0), as0)
| ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ as0. (ren(ca) = globalCrash ⊃ as0 = mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed)) ;∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))) ) ∧ abs(mkstate(gs0, lsf0, pcf0), as0) |
ren(ca) = globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ as0. (ren(ca) = globalCrash ⊃ as0 = mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed)) ;∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))) ) ∧ abs(mkstate(gs0, lsf0, pcf0), as0)
ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ as0. (ren(ca) = globalCrash ⊃ as0 = mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed)) ;∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))) ) ∧ abs(mkstate(gs0, lsf0, pcf0), as0)
Used formulas: ren(ca) = globalCrash
| ren(ca) = globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ as0. (ren(ca) = globalCrash ⊃ as0 = mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed)) ;∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))) ) ∧ abs(mkstate(gs0, lsf0, pcf0), as0) |
ren(ca) = globalCrash, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦
Used simplifier rules: ⊦ globalCrash ≠ τ; (s)
| ren(ca) = globalCrash, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦ |
ca = globalCRASH, ren(ca) = globalCrash, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦
Used simplifier rules: DMSQAction freely generated by globalCRASH, globalFLUSHHEAD, τ, callRUN, checkEmp, chooseD2, chooseE1, doDeq, doDeqEmpty, doEnq, globalFLUSHVAL, invDEQ, invENQ, retDEQ, retENQ ;; ⊦ ren(retENQ(tid)) = RetEnq(tid); (s) ⊦ RetEnq(tid) ≠ globalCrash; (s) ⊦ ren(retDEQ(tid, optval)) = RetDeq(tid, optval); (s) ⊦ RetDeq(tid, optval) ≠ globalCrash; (s) ⊦ ren(invENQ(tid, val)) = InvEnq(tid, val); (s) ⊦ InvEnq(tid, val) ≠ globalCrash; (s) ⊦ ren(invDEQ(tid)) = InvDeq(tid); (s) ⊦ InvDeq(tid) ≠ globalCrash; (s) ⊦ ren(globalFLUSHVAL(r)) = τ; (s) ⊦ globalCrash ≠ τ; (s) ⊦ ren(doEnq(tid)) = DoEnq(tid); (s) ⊦ DoEnq(tid) ≠ globalCrash; (s) ⊦ ren(doDeqEmpty(tid)) = DoDeqEmpty(tid); (s) ⊦ DoDeqEmpty(tid) ≠ globalCrash; (s) ⊦ ren(doDeq(tid)) = DoDeq(tid); (s) ⊦ DoDeq(tid) ≠ globalCrash; (s) ⊦ ren(chooseE1(r, nd, success)) = τ; (s) ⊦ ren(chooseD2(rvref, optval0)) = τ; (s) ⊦ ren(checkEmp(tid)) = CheckEmp(tid); (s) ⊦ CheckEmp(tid) ≠ globalCrash; (s) ⊦ ren(callRUN(tid)) = callRun(tid); (s) ⊦ callRun(tid) ≠ globalCrash; (s) ⊦ ren(τ) = τ; (s) ⊦ ren(globalFLUSHHEAD) = τ; (s)
| ca = globalCRASH, ren(ca) = globalCrash, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦ |
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), globalCRASH, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦
Used simplifier rules: ⊦ ren(globalCRASH) = globalCrash; (s)
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), globalCRASH, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦ |
⊦ DMSQstep(mkstate(gs, lsf, pcf), a, mkstate(gs0, lsf0, pcf0)) ↔ (∃ tid, ls, pc. lstep(gs, lsf(tid), pcf(tid), a, gs0, ls, pc) ∧ lsf0 = lsf(tid; ls) ∧ pcf0 = pcf(tid; pc)) ∨ a = globalFLUSHHEAD ∧ gs0 = gs.phead:= gs.vhead ∧ lsf0 = lsf ∧ pcf0 = pcf ∨ (∃ r. a = globalFLUSHVAL(r) ∧ (r ∈ gs.vs ∧ r ∈ gs.ps ∧ r ≠ null) ∧ gs0 = gs.ps:= gs.ps[r, gs.ps[r].val:= gs.vs[r].val] ∧ lsf0 = lsf ∧ pcf0 = pcf) ∨ (∃ r. a = (r = (gs.orl + gs.qrl).last ∧ gs.vs[r].next ≠ null ⊃ doEnq(gs.owns(gs.vs[r].next).tid);τ) ∧ (r ∈ gs.vs ∧ r ∈ gs.ps ∧ r ≠ null) ∧ gs0 = ( (gs.ps:= gs.ps[r, gs.ps[r].next:= gs.vs[r].next]) .qrl:= (r = (gs.orl + gs.qrl).last ∧ gs.vs[r].next ≠ null ⊃ gs.qrl + gs.vs[r].next;gs.qrl)) .owns:= (r = (gs.orl + gs.qrl).last ∧ gs.vs[r].next ≠ null ⊃ gs.owns(gs.vs[r].next; None);gs.owns) ∧ lsf0 = lsf ∧ pcf0 = pcf) ∨ (∃ r. a = (gs.qrl ≠ [] ∧ r = gs.qrl.head ∧ gs.vs[r].deqID ≠ None ⊃ doDeq(gs.vs[r].deqID.tid);τ) ∧ (r ∈ gs.vs ∧ r ∈ gs.ps ∧ r ≠ null) ∧ gs0 = ( (gs.ps:= gs.ps[r, gs.ps[r].deqID:= gs.vs[r].deqID]) .orl:= (gs.qrl ≠ [] ∧ r = gs.qrl.head ∧ gs.vs[r].deqID ≠ None ⊃ gs.orl + gs.qrl.head;gs.orl)) .qrl:= (gs.qrl ≠ [] ∧ r = gs.qrl.head ∧ gs.vs[r].deqID ≠ None ⊃ gs.qrl.tail;gs.qrl) ∧ lsf0 = lsf ∧ pcf0 = pcf) ∨ (∃ tid. a = τ ∧ gs0 = gs.pretRefs:= gs.pretRefs(tid; gs.vretRefs(tid)) ∧ lsf0 = lsf ∧ pcf0 = pcf) ∨ (∃ rvref. a = τ ∧ (rvref ∈ gs.vrvHp ∧ rvref ∈ gs.prvHp ∧ rvref ≠ null) ∧ gs0 = gs.prvHp:= gs.prvHp[rvref, gs.vrvHp[rvref]] ∧ lsf0 = lsf ∧ pcf0 = pcf) ∨ a = globalCRASH ∧ ⟨ps := gs.ps, phead := gs.phead, pretRefs := gs.pretRefs, prvHp := gs.prvHp, vs := gs.vs, vhead := gs.vhead, vtail := gs.vtail, vretRefs := gs.vretRefs, vrvHp := gs.vrvHp, owns := gs.owns; CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf)
(∃ tid, ls, pc. lstep(gs, lsf(tid), pcf(tid), globalCRASH, gs0, ls, pc) ∧ lsf0 = lsf(tid; ls) ∧ pcf0 = pcf(tid; pc)) ∨ globalCRASH = globalFLUSHHEAD ∧ gs0 = gs.phead:= gs.vhead ∧ lsf0 = lsf ∧ pcf0 = pcf ∨ (∃ r. globalCRASH = globalFLUSHVAL(r) ∧ (r ∈ gs.vs ∧ r ∈ gs.ps ∧ r ≠ null) ∧ gs0 = gs.ps:= gs.ps[r, gs.ps[r].val:= gs.vs[r].val] ∧ lsf0 = lsf ∧ pcf0 = pcf) ∨ (∃ r. globalCRASH = (r = (gs.orl + gs.qrl).last ∧ gs.vs[r].next ≠ null ⊃ doEnq(gs.owns(gs.vs[r].next).tid);τ) ∧ (r ∈ gs.vs ∧ r ∈ gs.ps ∧ r ≠ null) ∧ gs0 = ( (gs.ps:= gs.ps[r, gs.ps[r].next:= gs.vs[r].next]) .qrl:= (r = (gs.orl + gs.qrl).last ∧ gs.vs[r].next ≠ null ⊃ gs.qrl + gs.vs[r].next;gs.qrl)) .owns:= (r = (gs.orl + gs.qrl).last ∧ gs.vs[r].next ≠ null ⊃ gs.owns(gs.vs[r].next; None);gs.owns) ∧ lsf0 = lsf ∧ pcf0 = pcf) ∨ (∃ r. globalCRASH = (gs.qrl ≠ [] ∧ r = gs.qrl.head ∧ gs.vs[r].deqID ≠ None ⊃ doDeq(gs.vs[r].deqID.tid);τ) ∧ (r ∈ gs.vs ∧ r ∈ gs.ps ∧ r ≠ null) ∧ gs0 = ( (gs.ps:= gs.ps[r, gs.ps[r].deqID:= gs.vs[r].deqID]) .orl:= (gs.qrl ≠ [] ∧ r = gs.qrl.head ∧ gs.vs[r].deqID ≠ None ⊃ gs.orl + gs.qrl.head;gs.orl)) .qrl:= (gs.qrl ≠ [] ∧ r = gs.qrl.head ∧ gs.vs[r].deqID ≠ None ⊃ gs.qrl.tail;gs.qrl) ∧ lsf0 = lsf ∧ pcf0 = pcf) ∨ (∃ tid. globalCRASH = τ ∧ gs0 = gs.pretRefs:= gs.pretRefs(tid; gs.vretRefs(tid)) ∧ lsf0 = lsf ∧ pcf0 = pcf) ∨ (∃ rvref. globalCRASH = τ ∧ (rvref ∈ gs.vrvHp ∧ rvref ∈ gs.prvHp ∧ rvref ≠ null) ∧ gs0 = gs.prvHp:= gs.prvHp[rvref, gs.vrvHp[rvref]] ∧ lsf0 = lsf ∧ pcf0 = pcf) ∨ globalCRASH = globalCRASH ∧ ⟨ps := gs.ps, phead := gs.phead, pretRefs := gs.pretRefs, prvHp := gs.prvHp, vs := gs.vs, vhead := gs.vhead, vtail := gs.vtail, vretRefs := gs.vretRefs, vrvHp := gs.vrvHp, owns := gs.owns; CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦
Used terms: lsf, globalCRASH, gs0, pcf, gs, lsf0, pcf0
| ⊦ DMSQstep(mkstate(gs, lsf, pcf), a, mkstate(gs0, lsf0, pcf0)) ↔ (∃ tid, ls, pc. lstep(gs, lsf(tid), pcf(tid), a, gs0, ls, pc) ∧ lsf0 = lsf(tid; ls) ∧ pcf0 = pcf(tid; pc)) ∨ a = globalFLUSHHEAD ∧ gs0 = gs.phead:= gs.vhead ∧ lsf0 = lsf ∧ pcf0 = pcf ∨ (∃ r. a = globalFLUSHVAL(r) ∧ (r ∈ gs.vs ∧ r ∈ gs.ps ∧ r ≠ null) ∧ gs0 = gs.ps:= gs.ps[r, gs.ps[r].val:= gs.vs[r].val] ∧ lsf0 = lsf ∧ pcf0 = pcf) ∨ (∃ r. a = (r = (gs.orl + gs.qrl).last ∧ gs.vs[r].next ≠ null ⊃ doEnq(gs.owns(gs.vs[r].next).tid);τ) ∧ (r ∈ gs.vs ∧ r ∈ gs.ps ∧ r ≠ null) ∧ gs0 = ( (gs.ps:= gs.ps[r, gs.ps[r].next:= gs.vs[r].next]) .qrl:= (r = (gs.orl + gs.qrl).last ∧ gs.vs[r].next ≠ null ⊃ gs.qrl + gs.vs[r].next;gs.qrl)) .owns:= (r = (gs.orl + gs.qrl).last ∧ gs.vs[r].next ≠ null ⊃ gs.owns(gs.vs[r].next; None);gs.owns) ∧ lsf0 = lsf ∧ pcf0 = pcf) ∨ (∃ r. a = (gs.qrl ≠ [] ∧ r = gs.qrl.head ∧ gs.vs[r].deqID ≠ None ⊃ doDeq(gs.vs[r].deqID.tid);τ) ∧ (r ∈ gs.vs ∧ r ∈ gs.ps ∧ r ≠ null) ∧ gs0 = ( (gs.ps:= gs.ps[r, gs.ps[r].deqID:= gs.vs[r].deqID]) .orl:= (gs.qrl ≠ [] ∧ r = gs.qrl.head ∧ gs.vs[r].deqID ≠ None ⊃ gs.orl + gs.qrl.head;gs.orl)) .qrl:= (gs.qrl ≠ [] ∧ r = gs.qrl.head ∧ gs.vs[r].deqID ≠ None ⊃ gs.qrl.tail;gs.qrl) ∧ lsf0 = lsf ∧ pcf0 = pcf) ∨ (∃ tid. a = τ ∧ gs0 = gs.pretRefs:= gs.pretRefs(tid; gs.vretRefs(tid)) ∧ lsf0 = lsf ∧ pcf0 = pcf) ∨ (∃ rvref. a = τ ∧ (rvref ∈ gs.vrvHp ∧ rvref ∈ gs.prvHp ∧ rvref ≠ null) ∧ gs0 = gs.prvHp:= gs.prvHp[rvref, gs.vrvHp[rvref]] ∧ lsf0 = lsf ∧ pcf0 = pcf) ∨ a = globalCRASH ∧ ⟨ps := gs.ps, phead := gs.phead, pretRefs := gs.pretRefs, prvHp := gs.prvHp, vs := gs.vs, vhead := gs.vhead, vtail := gs.vtail, vretRefs := gs.vretRefs, vrvHp := gs.vrvHp, owns := gs.owns; CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf) |
| (∃ tid, ls, pc. lstep(gs, lsf(tid), pcf(tid), globalCRASH, gs0, ls, pc) ∧ lsf0 = lsf(tid; ls) ∧ pcf0 = pcf(tid; pc)) ∨ globalCRASH = globalFLUSHHEAD ∧ gs0 = gs.phead:= gs.vhead ∧ lsf0 = lsf ∧ pcf0 = pcf ∨ (∃ r. globalCRASH = globalFLUSHVAL(r) ∧ (r ∈ gs.vs ∧ r ∈ gs.ps ∧ r ≠ null) ∧ gs0 = gs.ps:= gs.ps[r, gs.ps[r].val:= gs.vs[r].val] ∧ lsf0 = lsf ∧ pcf0 = pcf) ∨ (∃ r. globalCRASH = (r = (gs.orl + gs.qrl).last ∧ gs.vs[r].next ≠ null ⊃ doEnq(gs.owns(gs.vs[r].next).tid);τ) ∧ (r ∈ gs.vs ∧ r ∈ gs.ps ∧ r ≠ null) ∧ gs0 = ( (gs.ps:= gs.ps[r, gs.ps[r].next:= gs.vs[r].next]) .qrl:= (r = (gs.orl + gs.qrl).last ∧ gs.vs[r].next ≠ null ⊃ gs.qrl + gs.vs[r].next;gs.qrl)) .owns:= (r = (gs.orl + gs.qrl).last ∧ gs.vs[r].next ≠ null ⊃ gs.owns(gs.vs[r].next; None);gs.owns) ∧ lsf0 = lsf ∧ pcf0 = pcf) ∨ (∃ r. globalCRASH = (gs.qrl ≠ [] ∧ r = gs.qrl.head ∧ gs.vs[r].deqID ≠ None ⊃ doDeq(gs.vs[r].deqID.tid);τ) ∧ (r ∈ gs.vs ∧ r ∈ gs.ps ∧ r ≠ null) ∧ gs0 = ( (gs.ps:= gs.ps[r, gs.ps[r].deqID:= gs.vs[r].deqID]) .orl:= (gs.qrl ≠ [] ∧ r = gs.qrl.head ∧ gs.vs[r].deqID ≠ None ⊃ gs.orl + gs.qrl.head;gs.orl)) .qrl:= (gs.qrl ≠ [] ∧ r = gs.qrl.head ∧ gs.vs[r].deqID ≠ None ⊃ gs.qrl.tail;gs.qrl) ∧ lsf0 = lsf ∧ pcf0 = pcf) ∨ (∃ tid. globalCRASH = τ ∧ gs0 = gs.pretRefs:= gs.pretRefs(tid; gs.vretRefs(tid)) ∧ lsf0 = lsf ∧ pcf0 = pcf) ∨ (∃ rvref. globalCRASH = τ ∧ (rvref ∈ gs.vrvHp ∧ rvref ∈ gs.prvHp ∧ rvref ≠ null) ∧ gs0 = gs.prvHp:= gs.prvHp[rvref, gs.vrvHp[rvref]] ∧ lsf0 = lsf ∧ pcf0 = pcf) ∨ globalCRASH = globalCRASH ∧ ⟨ps := gs.ps, phead := gs.phead, pretRefs := gs.pretRefs, prvHp := gs.prvHp, vs := gs.vs, vhead := gs.vhead, vtail := gs.vtail, vretRefs := gs.vretRefs, vrvHp := gs.vrvHp, owns := gs.owns; CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦ |
lstep(gs, lsf(tid), pcf(tid), globalCRASH, gs0, ls, pc) ∧ lsf0 = lsf(tid; ls) ∧ pcf0 = pcf(tid; pc) ∨ ⟨ps := gs.ps, phead := gs.phead, pretRefs := gs.pretRefs, prvHp := gs.prvHp, vs := gs.vs, vhead := gs.vhead, vtail := gs.vtail, vretRefs := gs.vretRefs, vrvHp := gs.vrvHp, owns := gs.owns; CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦
Used simplifier rules: ⊦ globalCRASH ≠ τ; (s) ⊦ doDeq(tid) ≠ globalCRASH; (s) ⊦ doEnq(tid) ≠ globalCRASH; (s) ⊦ globalCRASH ≠ globalFLUSHVAL(node); (s) ⊦ globalCRASH ≠ globalFLUSHHEAD; (s)
| lstep(gs, lsf(tid), pcf(tid), globalCRASH, gs0, ls, pc) ∧ lsf0 = lsf(tid; ls) ∧ pcf0 = pcf(tid; pc) ∨ ⟨ps := gs.ps, phead := gs.phead, pretRefs := gs.pretRefs, prvHp := gs.prvHp, vs := gs.vs, vhead := gs.vhead, vtail := gs.vtail, vretRefs := gs.vretRefs, vrvHp := gs.vrvHp, owns := gs.owns; CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦ |
lsf0 = lsf(tid; ls), pcf0 = pcf(tid; pc), DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), lstep(gs, lsf(tid), pcf(tid), globalCRASH, gs0, ls, pc), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦
⟨ps := gs.ps, phead := gs.phead, pretRefs := gs.pretRefs, prvHp := gs.prvHp, vs := gs.vs, vhead := gs.vhead, vtail := gs.vtail, vretRefs := gs.vretRefs, vrvHp := gs.vrvHp, owns := gs.owns; CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦
| lsf0 = lsf(tid; ls), pcf0 = pcf(tid; pc), DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), lstep(gs, lsf(tid), pcf(tid), globalCRASH, gs0, ls, pc), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦ |
DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), lstep(gs, lsf(tid), pcf(tid), globalCRASH, gs0, ls, pc), ¬ abs(mkstate(gs0, lsf(tid; ls), pcf(tid; pc)), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦
| DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), lstep(gs, lsf(tid), pcf(tid), globalCRASH, gs0, ls, pc), ¬ abs(mkstate(gs0, lsf(tid; ls), pcf(tid; pc)), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦ |
⊦ lstep(gs, ls, pc, a, gs0, ls0, pc0) ↔ pre(gs, ls, pc, a) ∧ ls0 = lstepf(gs, ls, pc, a) ∧ gs0 = gstepf(gs, ls, pc, a) ∧ pc0 = pcstepf(gs, ls, pc, a)
gs0 = gstepf(gs, lsf(tid), pcf(tid), globalCRASH), ls = lstepf(gs, lsf(tid), pcf(tid), globalCRASH), pc = pcstepf(gs, lsf(tid), pcf(tid), globalCRASH), DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), pre(gs, lsf(tid), pcf(tid), globalCRASH), ¬ abs(mkstate(gs0, lsf(tid; ls), pcf(tid; pc)), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦
Used terms: globalCRASH, ls, pc, pcf(tid), gs0, lsf(tid), gs
| ⊦ lstep(gs, ls, pc, a, gs0, ls0, pc0) ↔ pre(gs, ls, pc, a) ∧ ls0 = lstepf(gs, ls, pc, a) ∧ gs0 = gstepf(gs, ls, pc, a) ∧ pc0 = pcstepf(gs, ls, pc, a) |
| gs0 = gstepf(gs, lsf(tid), pcf(tid), globalCRASH), ls = lstepf(gs, lsf(tid), pcf(tid), globalCRASH), pc = pcstepf(gs, lsf(tid), pcf(tid), globalCRASH), DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), pre(gs, lsf(tid), pcf(tid), globalCRASH), ¬ abs(mkstate(gs0, lsf(tid; ls), pcf(tid; pc)), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦ |
DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), pre(gs, lsf(tid), pcf(tid), globalCRASH), ¬ abs (mkstate (gstepf(gs, lsf(tid), pcf(tid), globalCRASH), lsf(tid; lstepf(gs, lsf(tid), pcf(tid), globalCRASH)), pcf(tid; pcstepf(gs, lsf(tid), pcf(tid), globalCRASH))), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦
| DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), pre(gs, lsf(tid), pcf(tid), globalCRASH), ¬ abs (mkstate (gstepf(gs, lsf(tid), pcf(tid), globalCRASH), lsf(tid; lstepf(gs, lsf(tid), pcf(tid), globalCRASH)), pcf(tid; pcstepf(gs, lsf(tid), pcf(tid), globalCRASH))), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦ |
Used simplifier rules: DMSQPC freely generated by D1, D2, D3, D4, D5, D6, D7, D8, D9, D10, D11, D12, D13, D14, D15, D16, D17, D18, D19, D20, D21, D22, D23, D24, D25, D26, D27, D28, D29, D30, D31, D32, D33, D34, E1, E2, E3, E4, E5, E6, E7, E8, E9, E10, E11, E12, E13, E14, E15, E16, E17, crashed, idle, ready ;; ⊦ pre(gs, ls, ready, a) ↔ (∃ value0. a = invENQ(ls.tid, value0)) ∨ a = invDEQ(ls.tid); (s) ⊦ globalCRASH ≠ invENQ(tid, invENQvalue); (s) ⊦ globalCRASH ≠ invDEQ(tid); (s) ⊦ pre(gs, ls, idle, a) ↔ a = callRUN(ls.tid); (s) ⊦ callRUN(tid) ≠ globalCRASH; (s) ⊦ pre(gs, ls, crashed, a) ↔ false; (s) ⊦ pre(gs, ls, E17, a) ↔ a = retENQ(ls.tid); (s) ⊦ globalCRASH ≠ retENQ(tid); (s) ⊦ pre(gs, ls, E16, a) ↔ a = τ; (s) ⊦ globalCRASH ≠ τ; (s) ⊦ pre(gs, ls, E15, a) ↔ a = τ; (s) ⊦ pre(gs, ls, E14, a) ↔ a = (ls.lst = (gs.orl + gs.qrl).last ⊃ doEnq(gs.owns(ls.nxt).tid);τ); (s) ⊦ doEnq(tid) ≠ globalCRASH; (s) ⊦ pre(gs, ls, E13, a) ↔ a = τ; (s) ⊦ pre(gs, ls, E12, a) ↔ a = τ; (s) ⊦ pre(gs, ls, E11, a) ↔ a = (gs.ps[ls.lst].next ≠ gs.vs[ls.lst].next ⊃ doEnq(ls.tid);τ); (s) ⊦ pre(gs, ls, E10, a) ↔ a = τ; (s) ⊦ pre(gs, ls, E9, a) ↔ a = τ; (s) ⊦ pre(gs, ls, E8, a) ↔ a = τ; (s) ⊦ pre(gs, ls, E7, a) ↔ a = τ; (s) ⊦ pre(gs, ls, E6, a) ↔ a = τ; (s) ⊦ pre(gs, ls, E5, a) ↔ a = τ; (s) ⊦ pre(gs, ls, E4, a) ↔ a = τ; (s) ⊦ pre(gs, ls, E3, a) ↔ a = τ; (s) ⊦ pre(gs, ls, E2, a) ↔ a = τ; (s) ⊦ pre(gs, ls, E1, a) ↔ (∃ node0, nd0, success0. ( ¬ node0 ∈ gs.vs ∧ ¬ node0 ∈ gs.ps ∧ node0 ≠ null ∧ (success0 ↔ false)) ∧ a = chooseE1(node0, nd0, success0)) ∨ a = τ ∧ ¬ (∃ node0, nd0, success0. ¬ node0 ∈ gs.vs ∧ ¬ node0 ∈ gs.ps ∧ node0 ≠ null ∧ (success0 ↔ false)); (s) ⊦ chooseE1(node, nd, success) ≠ globalCRASH; (s) ⊦ pre(gs, ls, D34, a) ↔ a = retDEQ(ls.tid, ls.optval); (s) ⊦ globalCRASH ≠ retDEQ(tid, optval); (s) ⊦ pre(gs, ls, D33, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D32, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D31, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D30, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D29, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D28, a) ↔ a = (gs.ps[ls.nxt].deqID = None ⊃ doDeq(ls.othertid);τ); (s) ⊦ doDeq(tid) ≠ globalCRASH; (s) ⊦ pre(gs, ls, D27, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D26, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D25, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D24, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D23, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D22, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D21, a) ↔ a = (gs.ps[ls.nxt].deqID = None ⊃ doDeq(ls.tid);τ); (s) ⊦ pre(gs, ls, D20, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D19, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D18, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D17, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D16, a) ↔ a = (ls.lst = (gs.orl + gs.qrl).last ⊃ doEnq(gs.owns(ls.nxt).tid);τ); (s) ⊦ pre(gs, ls, D15, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D14, a) ↔ a = doDeqEmpty(ls.tid); (s) ⊦ doDeqEmpty(tid) ≠ globalCRASH; (s) ⊦ pre(gs, ls, D13, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D12, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D11, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D10, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D9, a) ↔ a = (gs.qrl = [] ⊃ checkEmp(ls.tid);τ); (s) ⊦ checkEmp(tid) ≠ globalCRASH; (s) ⊦ pre(gs, ls, D8, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D7, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D6, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D5, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D4, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D3, a) ↔ a = τ; (s) ⊦ pre(gs, ls, D2, a) ↔ (∃ rvref0, optval00. (¬ rvref0 ∈ gs.vrvHp ∧ ¬ rvref0 ∈ gs.prvHp ∧ rvref0 ≠ null) ∧ a = chooseD2(rvref0, optval00)) ∨ a = τ ∧ ¬ (∃ rvref0, optval00. ¬ rvref0 ∈ gs.vrvHp ∧ ¬ rvref0 ∈ gs.prvHp ∧ rvref0 ≠ null); (s) ⊦ chooseD2(rvref, optval) ≠ globalCRASH; (s) ⊦ pre(gs, ls, D1, a) ↔ a = τ; (s)
| ⟨ps := gs.ps, phead := gs.phead, pretRefs := gs.pretRefs, prvHp := gs.prvHp, vs := gs.vs, vhead := gs.vhead, vtail := gs.vtail, vretRefs := gs.vretRefs, vrvHp := gs.vrvHp, owns := gs.owns; CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦ |
DMSQGInv(gs), pcf = pcf0, lsf = lsf0, gs = gs0 ⊦ ⟪ps := gs.ps, vs := gs.vs, phead := gs.phead, vhead := gs.vhead, vtail := gs.vtail, vretRefs := gs.vretRefs, pretRefs := gs.pretRefs, vrvHp := gs.vrvHp, prvHp := gs.prvHp, owns := gs.owns; CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟫ ( DMSQGInv(gs) ∧ gs.ps = gs0.ps ∧ gs.vs = gs0.ps ∧ gs.phead = gs0.phead ∧ gs.vretRefs = gs0.pretRefs ∧ gs.vrvHp = gs0.prvHp ∧ gs.qrl = gs0.qrl ∧ gs.orl = gs0.orl ∧ gs.owns = (λ r. None) ∧ (gs.vs[gs.vhead].next ≠ null → gs.vs[gs.vs[gs.vhead].next].deqID = None) ∧ gs.vhead = gs.orl.last ∧ gs.vtail = (gs.orl + gs.qrl).last ∧ (∀ tid. pcf(tid) = (pcf0(tid) = idle ⊃ idle;crashed) ∧ lsf(tid).tid = lsf0(tid).tid))
⟨ps := gs.ps, phead := gs.phead, pretRefs := gs.pretRefs, prvHp := gs.prvHp, vs := gs.vs, vhead := gs.vhead, vtail := gs.vtail, vretRefs := gs.vretRefs, vrvHp := gs.vrvHp, owns := gs.owns; CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦ DMSQGInv(gs) ∧ pcf = pcf ∧ lsf = lsf ∧ gs = gs
⟪gs1 := gs, pcf1 := pcf; ps := gs.ps, vs := gs.vs, phead := gs.phead, vhead := gs.vhead, vtail := gs.vtail, vretRefs := gs.vretRefs, pretRefs := gs.pretRefs, vrvHp := gs.vrvHp, prvHp := gs.prvHp, owns := gs.owns; CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟫ ( DMSQGInv(gs) ∧ gs.ps = gs1.ps ∧ gs.vs = gs1.ps ∧ gs.phead = gs1.phead ∧ gs.vretRefs = gs1.pretRefs ∧ gs.vrvHp = gs1.prvHp ∧ gs.qrl = gs1.qrl ∧ gs.orl = gs1.orl ∧ gs.owns = (λ r. None) ∧ (gs.vs[gs.vhead].next ≠ null → gs.vs[gs.vs[gs.vhead].next].deqID = None) ∧ gs.vhead = gs.orl.last ∧ gs.vtail = (gs.orl + gs.qrl).last ∧ (∀ tid. pcf(tid) = (pcf1(tid) = idle ⊃ idle;crashed) ∧ lsf(tid).tid = lsf(tid).tid)), ⟨ps := gs.ps, phead := gs.phead, pretRefs := gs.pretRefs, prvHp := gs.prvHp, vs := gs.vs, vhead := gs.vhead, vtail := gs.vtail, vretRefs := gs.vretRefs, vrvHp := gs.vrvHp, owns := gs.owns; CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦
Used terms: lsf, gs, pcf, gs, lsf, pcf
| DMSQGInv(gs), pcf = pcf0, lsf = lsf0, gs = gs0 ⊦ ⟪ps := gs.ps, vs := gs.vs, phead := gs.phead, vhead := gs.vhead, vtail := gs.vtail, vretRefs := gs.vretRefs, pretRefs := gs.pretRefs, vrvHp := gs.vrvHp, prvHp := gs.prvHp, owns := gs.owns; CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟫ ( DMSQGInv(gs) ∧ gs.ps = gs0.ps ∧ gs.vs = gs0.ps ∧ gs.phead = gs0.phead ∧ gs.vretRefs = gs0.pretRefs ∧ gs.vrvHp = gs0.prvHp ∧ gs.qrl = gs0.qrl ∧ gs.orl = gs0.orl ∧ gs.owns = (λ r. None) ∧ (gs.vs[gs.vhead].next ≠ null → gs.vs[gs.vs[gs.vhead].next].deqID = None) ∧ gs.vhead = gs.orl.last ∧ gs.vtail = (gs.orl + gs.qrl).last ∧ (∀ tid. pcf(tid) = (pcf0(tid) = idle ⊃ idle;crashed) ∧ lsf(tid).tid = lsf0(tid).tid)) |
| ⟨ps := gs.ps, phead := gs.phead, pretRefs := gs.pretRefs, prvHp := gs.prvHp, vs := gs.vs, vhead := gs.vhead, vtail := gs.vtail, vretRefs := gs.vretRefs, vrvHp := gs.vrvHp, owns := gs.owns; CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦ DMSQGInv(gs) ∧ pcf = pcf ∧ lsf = lsf ∧ gs = gs |
⟨ps := gs.ps, phead := gs.phead, pretRefs := gs.pretRefs, prvHp := gs.prvHp, vs := gs.vs, vhead := gs.vhead, vtail := gs.vtail, vretRefs := gs.vretRefs, vrvHp := gs.vrvHp, owns := gs.owns; CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ DMSQGInv(gs), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦
| ⟨ps := gs.ps, phead := gs.phead, pretRefs := gs.pretRefs, prvHp := gs.prvHp, vs := gs.vs, vhead := gs.vhead, vtail := gs.vtail, vretRefs := gs.vretRefs, vrvHp := gs.vrvHp, owns := gs.owns; CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ DMSQGInv(gs), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦ |
⊦ DMSQInv(gs, lsf, pcf) ↔ DMSQGInv(gs) ∧ (∀ tid. lsf(tid).tid = tid ∧ DMSQLInv(gs, lsf(tid), pcf(tid)))
Used terms: gs, lsf, pcf
| ⊦ DMSQInv(gs, lsf, pcf) ↔ DMSQGInv(gs) ∧ (∀ tid. lsf(tid).tid = tid ∧ DMSQLInv(gs, lsf(tid), pcf(tid))) |
| ⟪gs1 := gs, pcf1 := pcf; ps := gs.ps, vs := gs.vs, phead := gs.phead, vhead := gs.vhead, vtail := gs.vtail, vretRefs := gs.vretRefs, pretRefs := gs.pretRefs, vrvHp := gs.vrvHp, prvHp := gs.prvHp, owns := gs.owns; CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟫ ( DMSQGInv(gs) ∧ gs.ps = gs1.ps ∧ gs.vs = gs1.ps ∧ gs.phead = gs1.phead ∧ gs.vretRefs = gs1.pretRefs ∧ gs.vrvHp = gs1.prvHp ∧ gs.qrl = gs1.qrl ∧ gs.orl = gs1.orl ∧ gs.owns = (λ r. None) ∧ (gs.vs[gs.vhead].next ≠ null → gs.vs[gs.vs[gs.vhead].next].deqID = None) ∧ gs.vhead = gs.orl.last ∧ gs.vtail = (gs.orl + gs.qrl).last ∧ (∀ tid. pcf(tid) = (pcf1(tid) = idle ⊃ idle;crashed) ∧ lsf(tid).tid = lsf(tid).tid)), ⟨ps := gs.ps, phead := gs.phead, pretRefs := gs.pretRefs, prvHp := gs.prvHp, vs := gs.vs, vhead := gs.vhead, vtail := gs.vtail, vretRefs := gs.vretRefs, vrvHp := gs.vrvHp, owns := gs.owns; CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦ |
⟨ps := gs.ps, phead := gs.phead, pretRefs := gs.pretRefs, prvHp := gs.prvHp, vs := gs.vs, vhead := gs.vhead, vtail := gs.vtail, vretRefs := gs.vretRefs, vrvHp := gs.vrvHp, owns := gs.owns; CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), ⟪gs1 := gs, pcf1 := pcf; ps := gs.ps, vs := gs.vs, phead := gs.phead, vhead := gs.vhead, vtail := gs.vtail, vretRefs := gs.vretRefs, pretRefs := gs.pretRefs, vrvHp := gs.vrvHp, prvHp := gs.prvHp, owns := gs.owns; CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟫ ( DMSQGInv(gs) ∧ gs.ps = gs1.ps ∧ gs.vs = gs1.ps ∧ gs.phead = gs1.phead ∧ gs.vretRefs = gs1.pretRefs ∧ gs.vrvHp = gs1.prvHp ∧ gs.qrl = gs1.qrl ∧ gs.orl = gs1.orl ∧ gs.owns = (λ r. None) ∧ (gs.vs[gs.vhead].next ≠ null → gs.vs[gs.vs[gs.vhead].next].deqID = None) ∧ gs.vhead = gs.orl.last ∧ gs.vtail = (gs.orl + gs.qrl).last ∧ (∀ tid. pcf(tid) = (pcf1(tid) = idle ⊃ idle;crashed))), DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦
| ⟨ps := gs.ps, phead := gs.phead, pretRefs := gs.pretRefs, prvHp := gs.prvHp, vs := gs.vs, vhead := gs.vhead, vtail := gs.vtail, vretRefs := gs.vretRefs, vrvHp := gs.vrvHp, owns := gs.owns; CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), ⟪gs1 := gs, pcf1 := pcf; ps := gs.ps, vs := gs.vs, phead := gs.phead, vhead := gs.vhead, vtail := gs.vtail, vretRefs := gs.vretRefs, pretRefs := gs.pretRefs, vrvHp := gs.vrvHp, prvHp := gs.prvHp, owns := gs.owns; CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟫ ( DMSQGInv(gs) ∧ gs.ps = gs1.ps ∧ gs.vs = gs1.ps ∧ gs.phead = gs1.phead ∧ gs.vretRefs = gs1.pretRefs ∧ gs.vrvHp = gs1.prvHp ∧ gs.qrl = gs1.qrl ∧ gs.orl = gs1.orl ∧ gs.owns = (λ r. None) ∧ (gs.vs[gs.vhead].next ≠ null → gs.vs[gs.vs[gs.vhead].next].deqID = None) ∧ gs.vhead = gs.orl.last ∧ gs.vtail = (gs.orl + gs.qrl).last ∧ (∀ tid. pcf(tid) = (pcf1(tid) = idle ⊃ idle;crashed))), DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦ |
⟨CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), ⟪gs1 := gs, pcf1 := pcf; ps0 := gs.ps, vs0 := gs.vs, phead0 := gs.phead, vhead0 := gs.vhead, vtail0 := gs.vtail, vretRefs0 := gs.vretRefs, pretRefs0 := gs.pretRefs, vrvHp0 := gs.vrvHp, prvHp0 := gs.prvHp, owns0 := gs.owns; CRASH(ps0, phead0, pretRefs0, prvHp0; vs0, vhead0, vtail0, vretRefs0, vrvHp0, owns0, pcf); gs := (((((gs.vs:= vs0).vhead:= vhead0).vtail:= vtail0).vretRefs:= vretRefs0).vrvHp:= vrvHp0).owns:= owns0⟫ ( DMSQGInv(gs) ∧ gs.ps = gs1.ps ∧ gs.vs = gs1.ps ∧ gs.phead = gs1.phead ∧ gs.vretRefs = gs1.pretRefs ∧ gs.vrvHp = gs1.prvHp ∧ gs.qrl = gs1.qrl ∧ gs.orl = gs1.orl ∧ gs.owns = (λ r. None) ∧ (gs.vs[gs.vhead].next ≠ null → gs.vs[gs.vs[gs.vhead].next].deqID = None) ∧ gs.vhead = gs.orl.last ∧ gs.vtail = (gs.orl + gs.qrl).last ∧ (∀ tid. pcf(tid) = (pcf1(tid) = idle ⊃ idle;crashed))), owns = gs.owns, phead = gs.phead, pretRefs = gs.pretRefs, prvHp = gs.prvHp, ps = gs.ps, vhead = gs.vhead, vretRefs = gs.vretRefs, vrvHp = gs.vrvHp, vs = gs.vs, vtail = gs.vtail, DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦
| ⟨CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), ⟪gs1 := gs, pcf1 := pcf; ps0 := gs.ps, vs0 := gs.vs, phead0 := gs.phead, vhead0 := gs.vhead, vtail0 := gs.vtail, vretRefs0 := gs.vretRefs, pretRefs0 := gs.pretRefs, vrvHp0 := gs.vrvHp, prvHp0 := gs.prvHp, owns0 := gs.owns; CRASH(ps0, phead0, pretRefs0, prvHp0; vs0, vhead0, vtail0, vretRefs0, vrvHp0, owns0, pcf); gs := (((((gs.vs:= vs0).vhead:= vhead0).vtail:= vtail0).vretRefs:= vretRefs0).vrvHp:= vrvHp0).owns:= owns0⟫ ( DMSQGInv(gs) ∧ gs.ps = gs1.ps ∧ gs.vs = gs1.ps ∧ gs.phead = gs1.phead ∧ gs.vretRefs = gs1.pretRefs ∧ gs.vrvHp = gs1.prvHp ∧ gs.qrl = gs1.qrl ∧ gs.orl = gs1.orl ∧ gs.owns = (λ r. None) ∧ (gs.vs[gs.vhead].next ≠ null → gs.vs[gs.vs[gs.vhead].next].deqID = None) ∧ gs.vhead = gs.orl.last ∧ gs.vtail = (gs.orl + gs.qrl).last ∧ (∀ tid. pcf(tid) = (pcf1(tid) = idle ⊃ idle;crashed))), owns = gs.owns, phead = gs.phead, pretRefs = gs.pretRefs, prvHp = gs.prvHp, ps = gs.ps, vhead = gs.vhead, vretRefs = gs.vretRefs, vrvHp = gs.vrvHp, vs = gs.vs, vtail = gs.vtail, DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦ |
⟨CRASH(gs.ps, gs.phead, gs.pretRefs, gs.prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), ⟪gs1 := gs, pcf1 := pcf; ps0 := gs.ps, vs0 := gs.vs, phead0 := gs.phead, vhead0 := gs.vhead, vtail0 := gs.vtail, vretRefs0 := gs.vretRefs, pretRefs0 := gs.pretRefs, vrvHp0 := gs.vrvHp, prvHp0 := gs.prvHp, owns0 := gs.owns; CRASH(ps0, phead0, pretRefs0, prvHp0; vs0, vhead0, vtail0, vretRefs0, vrvHp0, owns0, pcf); gs := (((((gs.vs:= vs0).vhead:= vhead0).vtail:= vtail0).vretRefs:= vretRefs0).vrvHp:= vrvHp0).owns:= owns0⟫ ( DMSQGInv(gs) ∧ gs.ps = gs1.ps ∧ gs.vs = gs1.ps ∧ gs.phead = gs1.phead ∧ gs.vretRefs = gs1.pretRefs ∧ gs.vrvHp = gs1.prvHp ∧ gs.qrl = gs1.qrl ∧ gs.orl = gs1.orl ∧ gs.owns = (λ r. None) ∧ (gs.vs[gs.vhead].next ≠ null → gs.vs[gs.vs[gs.vhead].next].deqID = None) ∧ gs.vhead = gs.orl.last ∧ gs.vtail = (gs.orl + gs.qrl).last ∧ (∀ tid. pcf(tid) = (pcf1(tid) = idle ⊃ idle;crashed))), owns = gs.owns, vhead = gs.vhead, vretRefs = gs.vretRefs, vrvHp = gs.vrvHp, vs = gs.vs, vtail = gs.vtail, DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦
| ⟨CRASH(gs.ps, gs.phead, gs.pretRefs, gs.prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), ⟪gs1 := gs, pcf1 := pcf; ps0 := gs.ps, vs0 := gs.vs, phead0 := gs.phead, vhead0 := gs.vhead, vtail0 := gs.vtail, vretRefs0 := gs.vretRefs, pretRefs0 := gs.pretRefs, vrvHp0 := gs.vrvHp, prvHp0 := gs.prvHp, owns0 := gs.owns; CRASH(ps0, phead0, pretRefs0, prvHp0; vs0, vhead0, vtail0, vretRefs0, vrvHp0, owns0, pcf); gs := (((((gs.vs:= vs0).vhead:= vhead0).vtail:= vtail0).vretRefs:= vretRefs0).vrvHp:= vrvHp0).owns:= owns0⟫ ( DMSQGInv(gs) ∧ gs.ps = gs1.ps ∧ gs.vs = gs1.ps ∧ gs.phead = gs1.phead ∧ gs.vretRefs = gs1.pretRefs ∧ gs.vrvHp = gs1.prvHp ∧ gs.qrl = gs1.qrl ∧ gs.orl = gs1.orl ∧ gs.owns = (λ r. None) ∧ (gs.vs[gs.vhead].next ≠ null → gs.vs[gs.vs[gs.vhead].next].deqID = None) ∧ gs.vhead = gs.orl.last ∧ gs.vtail = (gs.orl + gs.qrl).last ∧ (∀ tid. pcf(tid) = (pcf1(tid) = idle ⊃ idle;crashed))), owns = gs.owns, vhead = gs.vhead, vretRefs = gs.vretRefs, vrvHp = gs.vrvHp, vs = gs.vs, vtail = gs.vtail, DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦ |
⟨CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), ⟪gs1 := gs, pcf1 := pcf; ps0 := ps, vs0 := vs1, phead0 := phead, vhead0 := vhead1, vtail0 := vtail1, vretRefs0 := vretRefs1, pretRefs0 := pretRefs, vrvHp0 := vrvHp1, prvHp0 := prvHp, owns0 := owns1; CRASH(ps0, phead0, pretRefs0, prvHp0; vs0, vhead0, vtail0, vretRefs0, vrvHp0, owns0, pcf); gs := (((((gs.vs:= vs0).vhead:= vhead0).vtail:= vtail0).vretRefs:= vretRefs0).vrvHp:= vrvHp0).owns:= owns0⟫ ( DMSQGInv(gs) ∧ gs.ps = gs1.ps ∧ gs.vs = gs1.ps ∧ gs.phead = gs1.phead ∧ gs.vretRefs = gs1.pretRefs ∧ gs.vrvHp = gs1.prvHp ∧ gs.qrl = gs1.qrl ∧ gs.orl = gs1.orl ∧ gs.owns = (λ r. None) ∧ (gs.vs[gs.vhead].next ≠ null → gs.vs[gs.vs[gs.vhead].next].deqID = None) ∧ gs.vhead = gs.orl.last ∧ gs.vtail = (gs.orl + gs.qrl).last ∧ (∀ tid. pcf(tid) = (pcf1(tid) = idle ⊃ idle;crashed))), gs = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), owns = owns1, vhead = vhead1, vretRefs = vretRefs1, vrvHp = vrvHp1, vs = vs1, vtail = vtail1, DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ((ps = gs.ps ∧ vs = gs.vs) ∧ phead = gs.phead) ∧ vhead = gs.vhead) ∧ vtail = gs.vtail) ∧ vretRefs = gs.vretRefs) ∧ pretRefs = gs.pretRefs) ∧ vrvHp = gs.vrvHp) ∧ prvHp = gs.prvHp) ∧ qrl = gs.qrl) ∧ orl = gs.orl) ∧ owns = gs.owns) ∧ rvowns = gs.rvowns ↔ gs = mkgs (ps, vs, phead, vhead, vtail, vretRefs, pretRefs, vrvHp, prvHp, qrl, orl, owns, rvowns); (elim) Used terms: qrl, ps, phead, vrvHp1, vretRefs1, vhead1, vtail1, gs, owns1, rvowns, orl, prvHp, pretRefs, vs1
| ⟨CRASH(ps, phead, pretRefs, prvHp; vs, vhead, vtail, vretRefs, vrvHp, owns, pcf); gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), ⟪gs1 := gs, pcf1 := pcf; ps0 := ps, vs0 := vs1, phead0 := phead, vhead0 := vhead1, vtail0 := vtail1, vretRefs0 := vretRefs1, pretRefs0 := pretRefs, vrvHp0 := vrvHp1, prvHp0 := prvHp, owns0 := owns1; CRASH(ps0, phead0, pretRefs0, prvHp0; vs0, vhead0, vtail0, vretRefs0, vrvHp0, owns0, pcf); gs := (((((gs.vs:= vs0).vhead:= vhead0).vtail:= vtail0).vretRefs:= vretRefs0).vrvHp:= vrvHp0).owns:= owns0⟫ ( DMSQGInv(gs) ∧ gs.ps = gs1.ps ∧ gs.vs = gs1.ps ∧ gs.phead = gs1.phead ∧ gs.vretRefs = gs1.pretRefs ∧ gs.vrvHp = gs1.prvHp ∧ gs.qrl = gs1.qrl ∧ gs.orl = gs1.orl ∧ gs.owns = (λ r. None) ∧ (gs.vs[gs.vhead].next ≠ null → gs.vs[gs.vs[gs.vhead].next].deqID = None) ∧ gs.vhead = gs.orl.last ∧ gs.vtail = (gs.orl + gs.qrl).last ∧ (∀ tid. pcf(tid) = (pcf1(tid) = idle ⊃ idle;crashed))), gs = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), owns = owns1, vhead = vhead1, vretRefs = vretRefs1, vrvHp = vrvHp1, vs = vs1, vtail = vtail1, DMSQInv(gs, lsf, pcf), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦ |
⟨CRASH(ps, phead, pretRefs, prvHp; vs1, vhead1, vtail1, vretRefs1, vrvHp1, owns1, pcf); gs := (((((gs.vs:= vs1).vhead:= vhead1).vtail:= vtail1).vretRefs:= vretRefs1).vrvHp:= vrvHp1).owns:= owns1⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), ⟪gs1 := gs, pcf1 := pcf; ps0 := ps, vs0 := vs1, phead0 := phead, vhead0 := vhead1, vtail0 := vtail1, vretRefs0 := vretRefs1, pretRefs0 := pretRefs, vrvHp0 := vrvHp1, prvHp0 := prvHp, owns0 := owns1; CRASH(ps0, phead0, pretRefs0, prvHp0; vs0, vhead0, vtail0, vretRefs0, vrvHp0, owns0, pcf); gs := (((((gs.vs:= vs0).vhead:= vhead0).vtail:= vtail0).vretRefs:= vretRefs0).vrvHp:= vrvHp0).owns:= owns0⟫ ( DMSQGInv(gs) ∧ gs.ps = gs1.ps ∧ gs.vs = gs1.ps ∧ gs.phead = gs1.phead ∧ gs.vretRefs = gs1.pretRefs ∧ gs.vrvHp = gs1.prvHp ∧ gs.qrl = gs1.qrl ∧ gs.orl = gs1.orl ∧ gs.owns = (λ r. None) ∧ (gs.vs[gs.vhead].next ≠ null → gs.vs[gs.vs[gs.vhead].next].deqID = None) ∧ gs.vhead = gs.orl.last ∧ gs.vtail = (gs.orl + gs.qrl).last ∧ (∀ tid. pcf(tid) = (pcf1(tid) = idle ⊃ idle;crashed))), gs = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), abs (mkstate(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦
| ⟨CRASH(ps, phead, pretRefs, prvHp; vs1, vhead1, vtail1, vretRefs1, vrvHp1, owns1, pcf); gs := (((((gs.vs:= vs1).vhead:= vhead1).vtail:= vtail1).vretRefs:= vretRefs1).vrvHp:= vrvHp1).owns:= owns1⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), ⟪gs1 := gs, pcf1 := pcf; ps0 := ps, vs0 := vs1, phead0 := phead, vhead0 := vhead1, vtail0 := vtail1, vretRefs0 := vretRefs1, pretRefs0 := pretRefs, vrvHp0 := vrvHp1, prvHp0 := prvHp, owns0 := owns1; CRASH(ps0, phead0, pretRefs0, prvHp0; vs0, vhead0, vtail0, vretRefs0, vrvHp0, owns0, pcf); gs := (((((gs.vs:= vs0).vhead:= vhead0).vtail:= vtail0).vretRefs:= vretRefs0).vrvHp:= vrvHp0).owns:= owns0⟫ ( DMSQGInv(gs) ∧ gs.ps = gs1.ps ∧ gs.vs = gs1.ps ∧ gs.phead = gs1.phead ∧ gs.vretRefs = gs1.pretRefs ∧ gs.vrvHp = gs1.prvHp ∧ gs.qrl = gs1.qrl ∧ gs.orl = gs1.orl ∧ gs.owns = (λ r. None) ∧ (gs.vs[gs.vhead].next ≠ null → gs.vs[gs.vs[gs.vhead].next].deqID = None) ∧ gs.vhead = gs.orl.last ∧ gs.vtail = (gs.orl + gs.qrl).last ∧ (∀ tid. pcf(tid) = (pcf1(tid) = idle ⊃ idle;crashed))), gs = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), abs (mkstate(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦ |
⟪ps0 := ps, vs0 := vs1, phead0 := phead, vhead0 := vhead1, vtail0 := vtail1, vretRefs0 := vretRefs1, pretRefs0 := pretRefs, vrvHp0 := vrvHp1, prvHp0 := prvHp, owns0 := owns1; CRASH(ps0, phead0, pretRefs0, prvHp0; vs0, vhead0, vtail0, vretRefs0, vrvHp0, owns0, pcf); gs := (((((gs.vs:= vs0).vhead:= vhead0).vtail:= vtail0).vretRefs:= vretRefs0).vrvHp:= vrvHp0).owns:= owns0⟫ ( DMSQGInv(gs) ∧ gs.ps = gs1.ps ∧ gs.vs = gs1.ps ∧ gs.phead = gs1.phead ∧ gs.vretRefs = gs1.pretRefs ∧ gs.vrvHp = gs1.prvHp ∧ gs.qrl = gs1.qrl ∧ gs.orl = gs1.orl ∧ gs.owns = (λ r. None) ∧ (gs.vs[gs.vhead].next ≠ null → gs.vs[gs.vs[gs.vhead].next].deqID = None) ∧ gs.vhead = gs.orl.last ∧ gs.vtail = (gs.orl + gs.qrl).last ∧ (∀ tid. pcf(tid) = (pcf1(tid) = idle ⊃ idle;crashed))), ⟨CRASH(ps, phead, pretRefs, prvHp; vs1, vhead1, vtail1, vretRefs1, vrvHp1, owns1, pcf); gs := (((((gs.vs:= vs1).vhead:= vhead1).vtail:= vtail1).vretRefs:= vretRefs1).vrvHp:= vrvHp1).owns:= owns1⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), gs = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), gs1 = gs, pcf1 = pcf, DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), abs (mkstate(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦
| ⟪ps0 := ps, vs0 := vs1, phead0 := phead, vhead0 := vhead1, vtail0 := vtail1, vretRefs0 := vretRefs1, pretRefs0 := pretRefs, vrvHp0 := vrvHp1, prvHp0 := prvHp, owns0 := owns1; CRASH(ps0, phead0, pretRefs0, prvHp0; vs0, vhead0, vtail0, vretRefs0, vrvHp0, owns0, pcf); gs := (((((gs.vs:= vs0).vhead:= vhead0).vtail:= vtail0).vretRefs:= vretRefs0).vrvHp:= vrvHp0).owns:= owns0⟫ ( DMSQGInv(gs) ∧ gs.ps = gs1.ps ∧ gs.vs = gs1.ps ∧ gs.phead = gs1.phead ∧ gs.vretRefs = gs1.pretRefs ∧ gs.vrvHp = gs1.prvHp ∧ gs.qrl = gs1.qrl ∧ gs.orl = gs1.orl ∧ gs.owns = (λ r. None) ∧ (gs.vs[gs.vhead].next ≠ null → gs.vs[gs.vs[gs.vhead].next].deqID = None) ∧ gs.vhead = gs.orl.last ∧ gs.vtail = (gs.orl + gs.qrl).last ∧ (∀ tid. pcf(tid) = (pcf1(tid) = idle ⊃ idle;crashed))), ⟨CRASH(ps, phead, pretRefs, prvHp; vs1, vhead1, vtail1, vretRefs1, vrvHp1, owns1, pcf); gs := (((((gs.vs:= vs1).vhead:= vhead1).vtail:= vtail1).vretRefs:= vretRefs1).vrvHp:= vrvHp1).owns:= owns1⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), gs = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), gs1 = gs, pcf1 = pcf, DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), abs (mkstate(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦ |
⟪ps0 := ps, vs0 := vs1, phead0 := phead, vhead0 := vhead1, vtail0 := vtail1, vretRefs0 := vretRefs1, pretRefs0 := pretRefs, vrvHp0 := vrvHp1, prvHp0 := prvHp, owns0 := owns1; CRASH(ps0, phead0, pretRefs0, prvHp0; vs0, vhead0, vtail0, vretRefs0, vrvHp0, owns0, pcf); gs := (((((gs.vs:= vs0).vhead:= vhead0).vtail:= vtail0).vretRefs:= vretRefs0).vrvHp:= vrvHp0).owns:= owns0⟫ ( DMSQGInv(gs) ∧ gs.ps = gs1.ps ∧ gs.vs = gs1.ps ∧ gs.phead = gs1.phead ∧ gs.vretRefs = gs1.pretRefs ∧ gs.vrvHp = gs1.prvHp ∧ gs.qrl = gs1.qrl ∧ gs.orl = gs1.orl ∧ gs.owns = (λ r. None) ∧ (gs.vs[gs.vhead].next ≠ null → gs.vs[gs.vs[gs.vhead].next].deqID = None) ∧ gs.vhead = gs.orl.last ∧ gs.vtail = (gs.orl + gs.qrl).last ∧ (∀ tid. pcf(tid) = (pcf1(tid) = idle ⊃ idle;crashed))), ⟨CRASH(ps, phead, pretRefs, prvHp; vs1, vhead1, vtail1, vretRefs1, vrvHp1, owns1, pcf); gs := (((((gs.vs:= vs1).vhead:= vhead1).vtail:= vtail1).vretRefs:= vretRefs1).vrvHp:= vrvHp1).owns:= owns1⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), gs = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), gs1 = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), pcf1 = pcf, DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), abs (mkstate(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦
| ⟪ps0 := ps, vs0 := vs1, phead0 := phead, vhead0 := vhead1, vtail0 := vtail1, vretRefs0 := vretRefs1, pretRefs0 := pretRefs, vrvHp0 := vrvHp1, prvHp0 := prvHp, owns0 := owns1; CRASH(ps0, phead0, pretRefs0, prvHp0; vs0, vhead0, vtail0, vretRefs0, vrvHp0, owns0, pcf); gs := (((((gs.vs:= vs0).vhead:= vhead0).vtail:= vtail0).vretRefs:= vretRefs0).vrvHp:= vrvHp0).owns:= owns0⟫ ( DMSQGInv(gs) ∧ gs.ps = gs1.ps ∧ gs.vs = gs1.ps ∧ gs.phead = gs1.phead ∧ gs.vretRefs = gs1.pretRefs ∧ gs.vrvHp = gs1.prvHp ∧ gs.qrl = gs1.qrl ∧ gs.orl = gs1.orl ∧ gs.owns = (λ r. None) ∧ (gs.vs[gs.vhead].next ≠ null → gs.vs[gs.vs[gs.vhead].next].deqID = None) ∧ gs.vhead = gs.orl.last ∧ gs.vtail = (gs.orl + gs.qrl).last ∧ (∀ tid. pcf(tid) = (pcf1(tid) = idle ⊃ idle;crashed))), ⟨CRASH(ps, phead, pretRefs, prvHp; vs1, vhead1, vtail1, vretRefs1, vrvHp1, owns1, pcf); gs := (((((gs.vs:= vs1).vhead:= vhead1).vtail:= vtail1).vretRefs:= vretRefs1).vrvHp:= vrvHp1).owns:= owns1⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), gs = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), gs1 = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), pcf1 = pcf, DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), abs (mkstate(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦ |
⟪CRASH(ps, phead, pretRefs, prvHp; vs1, vhead1, vtail1, vretRefs1, vrvHp1, owns1, pcf); gs := (((((gs.vs:= vs1).vhead:= vhead1).vtail:= vtail1).vretRefs:= vretRefs1).vrvHp:= vrvHp1).owns:= owns1⟫ ( DMSQGInv(gs) ∧ gs.ps = gs1.ps ∧ gs.vs = gs1.ps ∧ gs.phead = gs1.phead ∧ gs.vretRefs = gs1.pretRefs ∧ gs.vrvHp = gs1.prvHp ∧ gs.qrl = gs1.qrl ∧ gs.orl = gs1.orl ∧ gs.owns = (λ r. None) ∧ (gs.vs[gs.vhead].next ≠ null → gs.vs[gs.vs[gs.vhead].next].deqID = None) ∧ gs.vhead = gs.orl.last ∧ gs.vtail = (gs.orl + gs.qrl).last ∧ (∀ tid. pcf(tid) = (pcf1(tid) = idle ⊃ idle;crashed))), ⟨CRASH(ps, phead, pretRefs, prvHp; vs1, vhead1, vtail1, vretRefs1, vrvHp1, owns1, pcf); gs := (((((gs.vs:= vs1).vhead:= vhead1).vtail:= vtail1).vretRefs:= vretRefs1).vrvHp:= vrvHp1).owns:= owns1⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), gs = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), gs1 = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), pcf1 = pcf, DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), abs (mkstate(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦
| ⟪CRASH(ps, phead, pretRefs, prvHp; vs1, vhead1, vtail1, vretRefs1, vrvHp1, owns1, pcf); gs := (((((gs.vs:= vs1).vhead:= vhead1).vtail:= vtail1).vretRefs:= vretRefs1).vrvHp:= vrvHp1).owns:= owns1⟫ ( DMSQGInv(gs) ∧ gs.ps = gs1.ps ∧ gs.vs = gs1.ps ∧ gs.phead = gs1.phead ∧ gs.vretRefs = gs1.pretRefs ∧ gs.vrvHp = gs1.prvHp ∧ gs.qrl = gs1.qrl ∧ gs.orl = gs1.orl ∧ gs.owns = (λ r. None) ∧ (gs.vs[gs.vhead].next ≠ null → gs.vs[gs.vs[gs.vhead].next].deqID = None) ∧ gs.vhead = gs.orl.last ∧ gs.vtail = (gs.orl + gs.qrl).last ∧ (∀ tid. pcf(tid) = (pcf1(tid) = idle ⊃ idle;crashed))), ⟨CRASH(ps, phead, pretRefs, prvHp; vs1, vhead1, vtail1, vretRefs1, vrvHp1, owns1, pcf); gs := (((((gs.vs:= vs1).vhead:= vhead1).vtail:= vtail1).vretRefs:= vretRefs1).vrvHp:= vrvHp1).owns:= owns1⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf), gs = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), gs1 = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), pcf1 = pcf, DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), abs (mkstate(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦ |
⟨CRASH(ps, phead, pretRefs, prvHp; vs1, vhead1, vtail1, vretRefs1, vrvHp1, owns1, pcf)⟩ ( ⟨gs := (((((gs.vs:= vs1).vhead:= vhead1).vtail:= vtail1).vretRefs:= vretRefs1).vrvHp:= vrvHp1).owns:= owns1⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf) ∧ ⟪gs := (((((gs.vs:= vs1).vhead:= vhead1).vtail:= vtail1).vretRefs:= vretRefs1).vrvHp:= vrvHp1).owns:= owns1⟫ ( DMSQGInv(gs) ∧ gs.ps = gs1.ps ∧ gs.vs = gs1.ps ∧ gs.phead = gs1.phead ∧ gs.vretRefs = gs1.pretRefs ∧ gs.vrvHp = gs1.prvHp ∧ gs.qrl = gs1.qrl ∧ gs.orl = gs1.orl ∧ gs.owns = (λ r. None) ∧ (gs.vs[gs.vhead].next ≠ null → gs.vs[gs.vs[gs.vhead].next].deqID = None) ∧ gs.vhead = gs.orl.last ∧ gs.vtail = (gs.orl + gs.qrl).last ∧ (∀ tid. pcf(tid) = (pcf1(tid) = idle ⊃ idle;crashed)))), gs = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), gs1 = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), pcf1 = pcf, DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), abs (mkstate(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦
| ⟨CRASH(ps, phead, pretRefs, prvHp; vs1, vhead1, vtail1, vretRefs1, vrvHp1, owns1, pcf)⟩ ( ⟨gs := (((((gs.vs:= vs1).vhead:= vhead1).vtail:= vtail1).vretRefs:= vretRefs1).vrvHp:= vrvHp1).owns:= owns1⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf) ∧ ⟪gs := (((((gs.vs:= vs1).vhead:= vhead1).vtail:= vtail1).vretRefs:= vretRefs1).vrvHp:= vrvHp1).owns:= owns1⟫ ( DMSQGInv(gs) ∧ gs.ps = gs1.ps ∧ gs.vs = gs1.ps ∧ gs.phead = gs1.phead ∧ gs.vretRefs = gs1.pretRefs ∧ gs.vrvHp = gs1.prvHp ∧ gs.qrl = gs1.qrl ∧ gs.orl = gs1.orl ∧ gs.owns = (λ r. None) ∧ (gs.vs[gs.vhead].next ≠ null → gs.vs[gs.vs[gs.vhead].next].deqID = None) ∧ gs.vhead = gs.orl.last ∧ gs.vtail = (gs.orl + gs.qrl).last ∧ (∀ tid. pcf(tid) = (pcf1(tid) = idle ⊃ idle;crashed)))), gs = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), gs1 = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), pcf1 = pcf, DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), abs (mkstate(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦ |
⟪gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟫ ( DMSQGInv(gs) ∧ gs.ps = gs1.ps ∧ gs.vs = gs1.ps ∧ gs.phead = gs1.phead ∧ gs.vretRefs = gs1.pretRefs ∧ gs.vrvHp = gs1.prvHp ∧ gs.qrl = gs1.qrl ∧ gs.orl = gs1.orl ∧ gs.owns = (λ r. None) ∧ (gs.vs[gs.vhead].next ≠ null → gs.vs[gs.vs[gs.vhead].next].deqID = None) ∧ gs.vhead = gs.orl.last ∧ gs.vtail = (gs.orl + gs.qrl).last ∧ (∀ tid. pcf2(tid) = (pcf1(tid) = idle ⊃ idle;crashed))), ⟨gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf2), ⟨CRASH(ps, phead, pretRefs, prvHp; vs1, vhead1, vtail1, vretRefs1, vrvHp1, owns1, pcf)⟩ (vs1 = vs ∧ vhead1 = vhead ∧ vtail1 = vtail ∧ vretRefs1 = vretRefs ∧ vrvHp1 = vrvHp ∧ owns1 = owns ∧ pcf = pcf2), gs = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), gs1 = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), pcf1 = pcf, DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), abs (mkstate(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦
| ⟪gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟫ ( DMSQGInv(gs) ∧ gs.ps = gs1.ps ∧ gs.vs = gs1.ps ∧ gs.phead = gs1.phead ∧ gs.vretRefs = gs1.pretRefs ∧ gs.vrvHp = gs1.prvHp ∧ gs.qrl = gs1.qrl ∧ gs.orl = gs1.orl ∧ gs.owns = (λ r. None) ∧ (gs.vs[gs.vhead].next ≠ null → gs.vs[gs.vs[gs.vhead].next].deqID = None) ∧ gs.vhead = gs.orl.last ∧ gs.vtail = (gs.orl + gs.qrl).last ∧ (∀ tid. pcf2(tid) = (pcf1(tid) = idle ⊃ idle;crashed))), ⟨gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf2), ⟨CRASH(ps, phead, pretRefs, prvHp; vs1, vhead1, vtail1, vretRefs1, vrvHp1, owns1, pcf)⟩ (vs1 = vs ∧ vhead1 = vhead ∧ vtail1 = vtail ∧ vretRefs1 = vretRefs ∧ vrvHp1 = vrvHp ∧ owns1 = owns ∧ pcf = pcf2), gs = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), gs1 = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), pcf1 = pcf, DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), abs (mkstate(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))) ⊦ |
⟨gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf2), ⟨CRASH(ps, phead, pretRefs, prvHp; vs1, vhead1, vtail1, vretRefs1, vrvHp1, owns1, pcf)⟩ (vs1 = vs ∧ vhead1 = vhead ∧ vtail1 = vtail ∧ vretRefs1 = vretRefs ∧ vrvHp1 = vrvHp ∧ owns1 = owns ∧ pcf = pcf2), ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).orl = gs1.orl, ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).owns = (λ r. None), ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).phead = gs1.phead, ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).ps = gs1.ps, ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).qrl = gs1.qrl, ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).vhead = ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).orl.last, ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).vretRefs = gs1.pretRefs, ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).vrvHp = gs1.prvHp, ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).vs = gs1.ps, ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).vtail = ( ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).orl + ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).qrl ).last, gs = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), gs1 = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), pcf1 = pcf, DMSQGInv((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), abs (mkstate(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))), ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).vs [((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).vhead ] .next ≠ null → ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).vs [((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).vs [((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).vhead ] .next ] .deqID = None, ∀ tid. pcf2(tid) = (pcf1(tid) = idle ⊃ idle;crashed) ⊦
| ⟨gs := (((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf2), ⟨CRASH(ps, phead, pretRefs, prvHp; vs1, vhead1, vtail1, vretRefs1, vrvHp1, owns1, pcf)⟩ (vs1 = vs ∧ vhead1 = vhead ∧ vtail1 = vtail ∧ vretRefs1 = vretRefs ∧ vrvHp1 = vrvHp ∧ owns1 = owns ∧ pcf = pcf2), ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).orl = gs1.orl, ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).owns = (λ r. None), ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).phead = gs1.phead, ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).ps = gs1.ps, ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).qrl = gs1.qrl, ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).vhead = ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).orl.last, ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).vretRefs = gs1.pretRefs, ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).vrvHp = gs1.prvHp, ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).vs = gs1.ps, ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).vtail = ( ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).orl + ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).qrl ).last, gs = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), gs1 = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), pcf1 = pcf, DMSQGInv((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), abs (mkstate(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))), ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).vs [((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).vhead ] .next ≠ null → ((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).vs [((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).vs [((((((gs.vs:= vs).vhead:= vhead).vtail:= vtail).vretRefs:= vretRefs).vrvHp:= vrvHp).owns:= owns).vhead ] .next ] .deqID = None, ∀ tid. pcf2(tid) = (pcf1(tid) = idle ⊃ idle;crashed) ⊦ |
⟨CRASH(ps, phead, pretRefs, prvHp; vs1, vhead1, vtail1, vretRefs1, vrvHp1, owns1, pcf)⟩ (vs1 = vs ∧ vhead1 = vhead ∧ vtail1 = vtail ∧ vretRefs1 = vretRefs ∧ vrvHp1 = vrvHp ∧ owns1 = owns ∧ pcf = pcf2), ⟨gs := (((((gs.vs:= ps).vhead:= vhead).vtail:= vtail).vretRefs:= pretRefs).vrvHp:= prvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf2), gs = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), owns = (λ r. None), vhead = orl.last, vretRefs = pretRefs, vrvHp = prvHp, vs = ps, vtail = (orl + qrl).last, DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), abs (mkstate(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed) ⊦
Used simplifier rules: ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .vhead = phead0; (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .owns:= owns0 = mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns0, rvowns); (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .vrvHp:= vrvHp1 = mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp1, vrvHp0, qrl, qrl0, owns, rvowns); (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .vretRefs:= vretRefs1 = mkgs (ps, ps0, phead, phead0, phead1, vretRefs1, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns); (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .vtail:= phead4 = mkgs (ps, ps0, phead, phead0, phead4, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns); (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .vhead:= phead3 = mkgs (ps, ps0, phead, phead3, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns); (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .vs:= ps2 = mkgs (ps, ps2, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns); (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .vs = ps0; (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .orl = qrl0; (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .owns = owns; (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .phead = phead; (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .ps = ps; (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .qrl = qrl; (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .pretRefs = vretRefs0; (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .vretRefs = vretRefs; (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .prvHp = vrvHp0; (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .vrvHp = vrvHp; (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .vtail = phead1; (s)
| ⟨CRASH(ps, phead, pretRefs, prvHp; vs1, vhead1, vtail1, vretRefs1, vrvHp1, owns1, pcf)⟩ (vs1 = vs ∧ vhead1 = vhead ∧ vtail1 = vtail ∧ vretRefs1 = vretRefs ∧ vrvHp1 = vrvHp ∧ owns1 = owns ∧ pcf = pcf2), ⟨gs := (((((gs.vs:= ps).vhead:= vhead).vtail:= vtail).vretRefs:= pretRefs).vrvHp:= prvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf2), gs = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), owns = (λ r. None), vhead = orl.last, vretRefs = pretRefs, vrvHp = prvHp, vs = ps, vtail = (orl + qrl).last, DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), abs (mkstate(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed) ⊦ |
⟨gs := (((((gs.vs:= ps).vhead:= vhead).vtail:= vtail).vretRefs:= pretRefs).vrvHp:= prvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf2), gs = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), owns = (λ r. None), vhead = orl.last, vretRefs = pretRefs, vrvHp = prvHp, vs = ps, vtail = (orl + qrl).last, DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), abs (mkstate(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed) ⊦
| ⟨gs := (((((gs.vs:= ps).vhead:= vhead).vtail:= vtail).vretRefs:= pretRefs).vrvHp:= prvHp).owns:= owns⟩ (gs0 = gs ∧ lsf0 = lsf ∧ pcf0 = pcf2), gs = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), owns = (λ r. None), vhead = orl.last, vretRefs = pretRefs, vrvHp = prvHp, vs = ps, vtail = (orl + qrl).last, DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), abs (mkstate(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed) ⊦ |
gs = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), gs0 = (((((gs.vs:= ps).vhead:= vhead).vtail:= vtail).vretRefs:= pretRefs).vrvHp:= prvHp).owns:= owns, lsf0 = lsf, owns = (λ r. None), pcf0 = pcf2, vhead = orl.last, vretRefs = pretRefs, vrvHp = prvHp, vs = ps, vtail = (orl + qrl).last, DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), abs (mkstate(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed) ⊦
| gs = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), gs0 = (((((gs.vs:= ps).vhead:= vhead).vtail:= vtail).vretRefs:= pretRefs).vrvHp:= prvHp).owns:= owns, lsf0 = lsf, owns = (λ r. None), pcf0 = pcf2, vhead = orl.last, vretRefs = pretRefs, vrvHp = prvHp, vs = ps, vtail = (orl + qrl).last, DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), abs (mkstate(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs(mkstate(gs0, lsf0, pcf0), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed) ⊦ |
DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), abs (mkstate(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs (mkstate(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf, pcf2), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed) ⊦
Used simplifier rules: ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .owns:= owns0 = mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns0, rvowns); (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .vrvHp:= vrvHp1 = mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp1, vrvHp0, qrl, qrl0, owns, rvowns); (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .vretRefs:= vretRefs1 = mkgs (ps, ps0, phead, phead0, phead1, vretRefs1, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns); (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .vtail:= phead4 = mkgs (ps, ps0, phead, phead0, phead4, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns); (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .vhead:= phead3 = mkgs (ps, ps0, phead, phead3, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns); (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .vs:= ps2 = mkgs (ps, ps2, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns); (s)
| DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), abs (mkstate(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ¬ abs (mkstate(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf, pcf2), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed) ⊦ |
⊦ abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ↔ q = content(gs.qrl, gs.ps) ∧ (∀ tid. absls(gs, lsf(tid), pcf(tid), alsf(tid)) ∧ abspc(gs, lsf(tid), pcf(tid)) = apcf(tid))
q = content (mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).qrl, mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).ps), DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), ¬ abs (mkstate(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf, pcf2), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), ∀ tid. absls(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid), alsf(tid)) ∧ abspc(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid)) = apcf(tid) ⊦
Used terms: alsf, lsf, q, apcf, pcf, mkgs (ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns)
| ⊦ abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ↔ q = content(gs.qrl, gs.ps) ∧ (∀ tid. absls(gs, lsf(tid), pcf(tid), alsf(tid)) ∧ abspc(gs, lsf(tid), pcf(tid)) = apcf(tid)) |
| q = content (mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).qrl, mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).ps), DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), ¬ abs (mkstate(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf, pcf2), mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), ∀ tid. absls(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid), alsf(tid)) ∧ abspc(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid)) = apcf(tid) ⊦ |
DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), ¬ abs (mkstate(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf, pcf2), mkstate(mkgs(content(qrl, ps)), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, ∀ tid. absls(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid), alsf(tid)) ∧ abspc(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid)) = apcf(tid), ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed) ⊦
Used simplifier rules: ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .ps = ps; (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .qrl = qrl; (s)
| DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), ¬ abs (mkstate(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf, pcf2), mkstate(mkgs(content(qrl, ps)), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed))), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, ∀ tid. absls(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid), alsf(tid)) ∧ abspc(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid)) = apcf(tid), ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed) ⊦ |
⊦ abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ↔ q = content(gs.qrl, gs.ps) ∧ (∀ tid. absls(gs, lsf(tid), pcf(tid), alsf(tid)) ∧ abspc(gs, lsf(tid), pcf(tid)) = apcf(tid))
DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), ∀ tid. absls(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid), alsf(tid)) ∧ abspc(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid)) = apcf(tid), content(qrl, ps) ≠ content (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).qrl, mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).ps) ∨ (∃ tid. ¬ ( absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid), alsf(tid)) ∧ abspc(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid)) = (apcf(tid) = idle ⊃ idle;crashed))) ⊦
Used terms: alsf, lsf, content(qrl, ps), λ tid. (apcf(tid) = idle ⊃ idle;crashed), pcf2, mkgs (ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)
| ⊦ abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ↔ q = content(gs.qrl, gs.ps) ∧ (∀ tid. absls(gs, lsf(tid), pcf(tid), alsf(tid)) ∧ abspc(gs, lsf(tid), pcf(tid)) = apcf(tid)) |
| DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), ∀ tid. absls(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid), alsf(tid)) ∧ abspc(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid)) = apcf(tid), content(qrl, ps) ≠ content (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).qrl, mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).ps) ∨ (∃ tid. ¬ ( absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid), alsf(tid)) ∧ abspc(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid)) = (apcf(tid) = idle ⊃ idle;crashed))) ⊦ |
DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, ∀ tid. absls(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid), alsf(tid)) ∧ abspc(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid)) = apcf(tid), ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid), alsf(tid)) ∨ abspc(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦
Used simplifier rules: ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .ps = ps; (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .qrl = qrl; (s)
| DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, ∀ tid. absls(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid), alsf(tid)) ∧ abspc(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid)) = apcf(tid), ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid), alsf(tid)) ∨ abspc(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦ |
abspc(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid)) = apcf(tid), DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), absls(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid), alsf(tid)), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid), alsf(tid)) ∨ abspc(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦
Used terms: tid
| abspc(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid)) = apcf(tid), DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), absls(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid), alsf(tid)), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid), alsf(tid)) ∨ abspc(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦ |
⊦ absls(gs, ls, pc, als) ↔ ls.tid = als.tid ∧ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 → ls.value = als.ival) ∧ ((pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14) ∧ ls.nxt = null → als.obsEmpty) ∧ (pc = D20 ∧ ls.success ∧ gs.ps[ls.nxt].deqID ≠ None ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID ≠ None ∨ pc = D22 → als.oval = ls.optval) ∧ (pc = D15 ∨ pc = D23 ∨ pc = D24 ∨ pc = D6 ∧ ls.success ∨ pc = D34 → als.oval = gs.vrvHp[gs.vretRefs(ls.tid)])
lsf(tid).tid = alsf(tid).tid, abspc(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid)) = apcf(tid), DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ lsf(tid).success ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ ( lsf(tid).success → lsf(tid).lst = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).vtail ∧ mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).ps[lsf(tid).lst].next = null) ∨ pcf(tid) = E11 ∧ lsf(tid).lst = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).vtail ∧ mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).ps[lsf(tid).lst].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → lsf(tid).value = alsf(tid).ival, (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ lsf(tid).nxt = null → alsf(tid).obsEmpty, pcf(tid) = D20 ∧ lsf(tid).success ∧ mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).ps[lsf(tid).nxt].deqID ≠ None ∨ pcf(tid) = D21 ∧ mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).ps[lsf(tid).nxt].deqID ≠ None ∨ pcf(tid) = D22 → alsf(tid).oval = lsf(tid).optval, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ lsf(tid).success ∨ pcf(tid) = D34 → alsf(tid).oval = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).vrvHp [mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).vretRefs(lsf(tid).tid) ], ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid), alsf(tid)) ∨ abspc(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦
Used terms: mkgs (ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid), alsf(tid)
| ⊦ absls(gs, ls, pc, als) ↔ ls.tid = als.tid ∧ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 → ls.value = als.ival) ∧ ((pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14) ∧ ls.nxt = null → als.obsEmpty) ∧ (pc = D20 ∧ ls.success ∧ gs.ps[ls.nxt].deqID ≠ None ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID ≠ None ∨ pc = D22 → als.oval = ls.optval) ∧ (pc = D15 ∨ pc = D23 ∨ pc = D24 ∨ pc = D6 ∧ ls.success ∨ pc = D34 → als.oval = gs.vrvHp[gs.vretRefs(ls.tid)]) |
| lsf(tid).tid = alsf(tid).tid, abspc(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid)) = apcf(tid), DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ lsf(tid).success ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ ( lsf(tid).success → lsf(tid).lst = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).vtail ∧ mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).ps[lsf(tid).lst].next = null) ∨ pcf(tid) = E11 ∧ lsf(tid).lst = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).vtail ∧ mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).ps[lsf(tid).lst].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → lsf(tid).value = alsf(tid).ival, (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ lsf(tid).nxt = null → alsf(tid).obsEmpty, pcf(tid) = D20 ∧ lsf(tid).success ∧ mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).ps[lsf(tid).nxt].deqID ≠ None ∨ pcf(tid) = D21 ∧ mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).ps[lsf(tid).nxt].deqID ≠ None ∨ pcf(tid) = D22 → alsf(tid).oval = lsf(tid).optval, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ lsf(tid).success ∨ pcf(tid) = D34 → alsf(tid).oval = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).vrvHp [mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).vretRefs(lsf(tid).tid) ], ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid), alsf(tid)) ∨ abspc(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦ |
lsf(tid).tid = alsf(tid).tid, abspc(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid)) = apcf(tid), DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ lsf(tid).nxt = null → alsf(tid).obsEmpty, ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ lsf(tid).success ∨ pcf(tid) = D34 → alsf(tid).oval = vrvHp1[vretRefs1(alsf(tid).tid)], pcf(tid) = D20 ∧ lsf(tid).success ∧ ps[lsf(tid).nxt].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[lsf(tid).nxt].deqID ≠ None ∨ pcf(tid) = D22 → alsf(tid).oval = lsf(tid).optval, pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ lsf(tid).success ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (lsf(tid).success → lsf(tid).lst = vtail1 ∧ ps[lsf(tid).lst].next = null) ∨ pcf(tid) = E11 ∧ lsf(tid).lst = vtail1 ∧ ps[lsf(tid).lst].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → lsf(tid).value = alsf(tid).ival, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid), alsf(tid)) ∨ abspc(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦
Used simplifier rules: ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .ps = ps; (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .vtail = phead1; (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .vretRefs = vretRefs; (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .vrvHp = vrvHp; (s)
| lsf(tid).tid = alsf(tid).tid, abspc(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid)) = apcf(tid), DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ lsf(tid).nxt = null → alsf(tid).obsEmpty, ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ lsf(tid).success ∨ pcf(tid) = D34 → alsf(tid).oval = vrvHp1[vretRefs1(alsf(tid).tid)], pcf(tid) = D20 ∧ lsf(tid).success ∧ ps[lsf(tid).nxt].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[lsf(tid).nxt].deqID ≠ None ∨ pcf(tid) = D22 → alsf(tid).oval = lsf(tid).optval, pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ lsf(tid).success ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (lsf(tid).success → lsf(tid).lst = vtail1 ∧ ps[lsf(tid).lst].next = null) ∨ pcf(tid) = E11 ∧ lsf(tid).lst = vtail1 ∧ ps[lsf(tid).lst].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → lsf(tid).value = alsf(tid).ival, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid), alsf(tid)) ∨ abspc(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦ |
lsf(tid).tid = tid0, abspc(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid)) = apcf(tid), alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ lsf(tid).success ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (lsf(tid).success → lsf(tid).lst = vtail1 ∧ ps[lsf(tid).lst].next = null) ∨ pcf(tid) = E11 ∧ lsf(tid).lst = vtail1 ∧ ps[lsf(tid).lst].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → lsf(tid).value = val, pcf(tid) = D20 ∧ lsf(tid).success ∧ ps[lsf(tid).nxt].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[lsf(tid).nxt].deqID ≠ None ∨ pcf(tid) = D22 → optval = lsf(tid).optval, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ lsf(tid).success ∨ pcf(tid) = D34 → optval = vrvHp1[vretRefs1(tid0)], ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ lsf(tid).nxt = null → obsEmpty, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid), alsf(tid)) ∨ abspc(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦
Used simplifier rules: ⊦ ( ( ((tid = ls.tid ∧ (obsEmpty ↔ ls.obsEmpty)) ∧ ival = ls.ival) ∧ oval = ls.oval) ∧ value = ls.value) ∧ optval = ls.optval ↔ ls = mkls(tid, obsEmpty, ival, oval, value, optval); (elim) Used terms: value, ival, obsEmpty, alsf(tid), oval, tid0, optval
| lsf(tid).tid = tid0, abspc(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid)) = apcf(tid), alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ lsf(tid).success ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (lsf(tid).success → lsf(tid).lst = vtail1 ∧ ps[lsf(tid).lst].next = null) ∨ pcf(tid) = E11 ∧ lsf(tid).lst = vtail1 ∧ ps[lsf(tid).lst].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → lsf(tid).value = val, pcf(tid) = D20 ∧ lsf(tid).success ∧ ps[lsf(tid).nxt].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[lsf(tid).nxt].deqID ≠ None ∨ pcf(tid) = D22 → optval = lsf(tid).optval, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ lsf(tid).success ∨ pcf(tid) = D34 → optval = vrvHp1[vretRefs1(tid0)], ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ lsf(tid).nxt = null → obsEmpty, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid), alsf(tid)) ∨ abspc(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦ |
abspc(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid)) = apcf(tid), alsf(tid) = mkls(lsf(tid).tid, obsEmpty, val, optval, val0, optval0), DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ lsf(tid).nxt = null → obsEmpty, ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ lsf(tid).success ∨ pcf(tid) = D34 → optval = vrvHp1[vretRefs1(lsf(tid).tid)], pcf(tid) = D20 ∧ lsf(tid).success ∧ ps[lsf(tid).nxt].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[lsf(tid).nxt].deqID ≠ None ∨ pcf(tid) = D22 → optval = lsf(tid).optval, pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ lsf(tid).success ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (lsf(tid).success → lsf(tid).lst = vtail1 ∧ ps[lsf(tid).lst].next = null) ∨ pcf(tid) = E11 ∧ lsf(tid).lst = vtail1 ∧ ps[lsf(tid).lst].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → lsf(tid).value = val, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid), mkls(lsf(tid).tid, obsEmpty, val, optval, val0, optval0)) ∨ abspc(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦
| abspc(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid)) = apcf(tid), alsf(tid) = mkls(lsf(tid).tid, obsEmpty, val, optval, val0, optval0), DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ lsf(tid).nxt = null → obsEmpty, ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ lsf(tid).success ∨ pcf(tid) = D34 → optval = vrvHp1[vretRefs1(lsf(tid).tid)], pcf(tid) = D20 ∧ lsf(tid).success ∧ ps[lsf(tid).nxt].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[lsf(tid).nxt].deqID ≠ None ∨ pcf(tid) = D22 → optval = lsf(tid).optval, pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ lsf(tid).success ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (lsf(tid).success → lsf(tid).lst = vtail1 ∧ ps[lsf(tid).lst].next = null) ∨ pcf(tid) = E11 ∧ lsf(tid).lst = vtail1 ∧ ps[lsf(tid).lst].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → lsf(tid).value = val, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid), mkls(lsf(tid).tid, obsEmpty, val, optval, val0, optval0)) ∨ abspc(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦ |
abspc(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid)) = apcf(tid), alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail0].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail0].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → val1 = val, pcf(tid) = D20 ∧ obsEmpty0 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D22 → optval = optval1, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ obsEmpty0 ∨ pcf(tid) = D34 → optval = vrvHp1[vretRefs1(tid0)], ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ vtail2 = null → obsEmpty, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid), mkls(tid0, obsEmpty, val, optval, val0, optval0)) ∨ abspc(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ( (tid = ls.tid ∧ value = ls.value) ∧ optval = ls.optval) ∧ node = ls.node) ∧ nd = ls.nd) ∧ (success ↔ ls.success)) ∧ lst = ls.lst) ∧ nxt = ls.nxt) ∧ rvref = ls.rvref) ∧ optval0 = ls.optval0) ∧ first = ls.first) ∧ othertid = ls.othertid) ∧ addr = ls.addr ↔ ls = mkls (tid, value, optval, node, nd, success, lst, nxt, rvref, optval0, first, othertid, addr); (elim) Used terms: value, nxt, optval1, node, nd, lsf(tid), addr, tid0, lst, first, rvref, othertid, success, optval1
| abspc(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf(tid), pcf(tid)) = apcf(tid), alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail0].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail0].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → val1 = val, pcf(tid) = D20 ∧ obsEmpty0 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D22 → optval = optval1, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ obsEmpty0 ∨ pcf(tid) = D34 → optval = vrvHp1[vretRefs1(tid0)], ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ vtail2 = null → obsEmpty, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid), mkls(tid0, obsEmpty, val, optval, val0, optval0)) ∨ abspc(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), lsf(tid), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦ |
abspc (mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf(tid)) = apcf(tid), alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ vtail2 = null → obsEmpty, ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ obsEmpty0 ∨ pcf(tid) = D34 → optval = vrvHp1[vretRefs1(tid0)], pcf(tid) = D20 ∧ obsEmpty0 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D22 → optval = optval1, pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → val1 = val, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid), mkls(tid0, obsEmpty, val, optval, val0, optval0)) ∨ abspc (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦
| abspc (mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf(tid)) = apcf(tid), alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ vtail2 = null → obsEmpty, ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ obsEmpty0 ∨ pcf(tid) = D34 → optval = vrvHp1[vretRefs1(tid0)], pcf(tid) = D20 ∧ obsEmpty0 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D22 → optval = optval1, pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → val1 = val, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid), mkls(tid0, obsEmpty, val, optval, val0, optval0)) ∨ abspc (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦ |
⊦ abspc(gs, ls, pc) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E13 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) )
(pcf(tid) = idle ⊃ idle ;(pcf(tid) = ready ⊃ ready ;(pcf(tid) = crashed ⊃ crashed ;( pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).success ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ ( mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).success → mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).lst = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).vtail ∧ mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).ps [mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).lst ] .next = null) ∨ pcf(tid) = E11 ∧ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).lst = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).vtail ∧ mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).ps [mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).lst ] .next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 ⊃ invEnq ;(pcf(tid) = E10 ∨ pcf(tid) = E11 ∨ pcf(tid) = E12 ∨ pcf(tid) = E4 ∨ pcf(tid) = E13 ∨ pcf(tid) = E17 ⊃ resEnq ;( pcf(tid) = D1 ∨ pcf(tid) = D2 ∨ pcf(tid) = D3 ∨ pcf(tid) = D4 ∨ pcf(tid) = D5 ∨ pcf(tid) = D6 ∧ ¬ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).success ∨ pcf(tid) = D7 ∨ pcf(tid) = D8 ∨ pcf(tid) = D9 ∨ pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14 ∨ pcf(tid) = D16 ∨ pcf(tid) = D17 ∨ pcf(tid) = D18 ∨ pcf(tid) = D19 ∨ pcf(tid) = D20 ∧ ( mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).success → mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).ps [mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).nxt ] .deqID = None) ∨ pcf(tid) = D21 ∧ mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).ps [mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).nxt ] .deqID = None ∨ pcf(tid) = D25 ∨ pcf(tid) = D26 ∨ pcf(tid) = D27 ∨ pcf(tid) = D28 ∨ pcf(tid) = D29 ∨ pcf(tid) = D30 ∨ pcf(tid) = D31 ∨ pcf(tid) = D32 ∨ pcf(tid) = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = apcf(tid), alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → val1 = val, pcf(tid) = D20 ∧ obsEmpty0 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D22 → optval = optval1, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ obsEmpty0 ∨ pcf(tid) = D34 → optval = vrvHp1[vretRefs1(tid0)], ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ vtail2 = null → obsEmpty, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid), mkls(tid0, obsEmpty, val, optval, val0, optval0)) ∨ abspc (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦
Used terms: mkgs (ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), mkls (tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf(tid)
| ⊦ abspc(gs, ls, pc) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E13 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) |
| (pcf(tid) = idle ⊃ idle ;(pcf(tid) = ready ⊃ ready ;(pcf(tid) = crashed ⊃ crashed ;( pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).success ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ ( mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).success → mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).lst = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).vtail ∧ mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).ps [mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).lst ] .next = null) ∨ pcf(tid) = E11 ∧ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).lst = mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).vtail ∧ mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).ps [mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).lst ] .next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 ⊃ invEnq ;(pcf(tid) = E10 ∨ pcf(tid) = E11 ∨ pcf(tid) = E12 ∨ pcf(tid) = E4 ∨ pcf(tid) = E13 ∨ pcf(tid) = E17 ⊃ resEnq ;( pcf(tid) = D1 ∨ pcf(tid) = D2 ∨ pcf(tid) = D3 ∨ pcf(tid) = D4 ∨ pcf(tid) = D5 ∨ pcf(tid) = D6 ∧ ¬ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).success ∨ pcf(tid) = D7 ∨ pcf(tid) = D8 ∨ pcf(tid) = D9 ∨ pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14 ∨ pcf(tid) = D16 ∨ pcf(tid) = D17 ∨ pcf(tid) = D18 ∨ pcf(tid) = D19 ∨ pcf(tid) = D20 ∧ ( mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).success → mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).ps [mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).nxt ] .deqID = None) ∨ pcf(tid) = D21 ∧ mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns).ps [mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).nxt ] .deqID = None ∨ pcf(tid) = D25 ∨ pcf(tid) = D26 ∨ pcf(tid) = D27 ∨ pcf(tid) = D28 ∨ pcf(tid) = D29 ∨ pcf(tid) = D30 ∨ pcf(tid) = D31 ∨ pcf(tid) = D32 ∨ pcf(tid) = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = apcf(tid), alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → val1 = val, pcf(tid) = D20 ∧ obsEmpty0 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D22 → optval = optval1, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ obsEmpty0 ∨ pcf(tid) = D34 → optval = vrvHp1[vretRefs1(tid0)], ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ vtail2 = null → obsEmpty, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid), mkls(tid0, obsEmpty, val, optval, val0, optval0)) ∨ abspc (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦ |
(pcf(tid) = idle ⊃ idle ;(pcf(tid) = ready ⊃ ready ;(pcf(tid) = crashed ⊃ crashed ;( pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 ⊃ invEnq ;(pcf(tid) = E10 ∨ pcf(tid) = E11 ∨ pcf(tid) = E12 ∨ pcf(tid) = E4 ∨ pcf(tid) = E17 ⊃ resEnq ;( pcf(tid) = D1 ∨ pcf(tid) = D2 ∨ pcf(tid) = D3 ∨ pcf(tid) = D4 ∨ pcf(tid) = D5 ∨ pcf(tid) = D6 ∧ ¬ obsEmpty0 ∨ pcf(tid) = D7 ∨ pcf(tid) = D8 ∨ pcf(tid) = D9 ∨ pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14 ∨ pcf(tid) = D16 ∨ pcf(tid) = D17 ∨ pcf(tid) = D18 ∨ pcf(tid) = D19 ∨ pcf(tid) = D20 ∧ (obsEmpty0 → ps[vtail2].deqID = None) ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID = None ∨ pcf(tid) = D25 ∨ pcf(tid) = D26 ∨ pcf(tid) = D27 ∨ pcf(tid) = D28 ∨ pcf(tid) = D29 ∨ pcf(tid) = D30 ∨ pcf(tid) = D31 ∨ pcf(tid) = D32 ∨ pcf(tid) = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = apcf(tid), alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ vtail2 = null → obsEmpty, ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ obsEmpty0 ∨ pcf(tid) = D34 → optval = vrvHp1[vretRefs1(tid0)], pcf(tid) = D20 ∧ obsEmpty0 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D22 → optval = optval1, pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → val1 = val, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid), mkls(tid0, obsEmpty, val, optval, val0, optval0)) ∨ abspc (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦
Used simplifier rules: ⊦ mkls (tid, value, optval, node, nd, success, node0, node1, rvref, optval0, node2, tid0, rvref0) .nxt = node1; (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .ps = ps; (s) ⊦ mkls (tid, value, optval, node, nd, success, node0, node1, rvref, optval0, node2, tid0, rvref0) .success ↔ success; (s) ⊦ mkls (tid, value, optval, node, nd, success, node0, node1, rvref, optval0, node2, tid0, rvref0) .lst = node0; (s) ⊦ mkgs (ps, ps0, phead, phead0, phead1, vretRefs, vretRefs0, vrvHp, vrvHp0, qrl, qrl0, owns, rvowns) .vtail = phead1; (s)
| (pcf(tid) = idle ⊃ idle ;(pcf(tid) = ready ⊃ ready ;(pcf(tid) = crashed ⊃ crashed ;( pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 ⊃ invEnq ;(pcf(tid) = E10 ∨ pcf(tid) = E11 ∨ pcf(tid) = E12 ∨ pcf(tid) = E4 ∨ pcf(tid) = E17 ⊃ resEnq ;( pcf(tid) = D1 ∨ pcf(tid) = D2 ∨ pcf(tid) = D3 ∨ pcf(tid) = D4 ∨ pcf(tid) = D5 ∨ pcf(tid) = D6 ∧ ¬ obsEmpty0 ∨ pcf(tid) = D7 ∨ pcf(tid) = D8 ∨ pcf(tid) = D9 ∨ pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14 ∨ pcf(tid) = D16 ∨ pcf(tid) = D17 ∨ pcf(tid) = D18 ∨ pcf(tid) = D19 ∨ pcf(tid) = D20 ∧ (obsEmpty0 → ps[vtail2].deqID = None) ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID = None ∨ pcf(tid) = D25 ∨ pcf(tid) = D26 ∨ pcf(tid) = D27 ∨ pcf(tid) = D28 ∨ pcf(tid) = D29 ∨ pcf(tid) = D30 ∨ pcf(tid) = D31 ∨ pcf(tid) = D32 ∨ pcf(tid) = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = apcf(tid), alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ vtail2 = null → obsEmpty, ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ obsEmpty0 ∨ pcf(tid) = D34 → optval = vrvHp1[vretRefs1(tid0)], pcf(tid) = D20 ∧ obsEmpty0 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D22 → optval = optval1, pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → val1 = val, ∀ tid. pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid), mkls(tid0, obsEmpty, val, optval, val0, optval0)) ∨ abspc (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦ |
(pcf(tid) = idle ⊃ idle ;(pcf(tid) = ready ⊃ ready ;(pcf(tid) = crashed ⊃ crashed ;( pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 ⊃ invEnq ;(pcf(tid) = E10 ∨ pcf(tid) = E11 ∨ pcf(tid) = E12 ∨ pcf(tid) = E4 ∨ pcf(tid) = E17 ⊃ resEnq ;( pcf(tid) = D1 ∨ pcf(tid) = D2 ∨ pcf(tid) = D3 ∨ pcf(tid) = D4 ∨ pcf(tid) = D5 ∨ pcf(tid) = D6 ∧ ¬ obsEmpty0 ∨ pcf(tid) = D7 ∨ pcf(tid) = D8 ∨ pcf(tid) = D9 ∨ pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14 ∨ pcf(tid) = D16 ∨ pcf(tid) = D17 ∨ pcf(tid) = D18 ∨ pcf(tid) = D19 ∨ pcf(tid) = D20 ∧ (obsEmpty0 → ps[vtail2].deqID = None) ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID = None ∨ pcf(tid) = D25 ∨ pcf(tid) = D26 ∨ pcf(tid) = D27 ∨ pcf(tid) = D28 ∨ pcf(tid) = D29 ∨ pcf(tid) = D30 ∨ pcf(tid) = D31 ∨ pcf(tid) = D32 ∨ pcf(tid) = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = apcf(tid), alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → val1 = val, pcf(tid) = D20 ∧ obsEmpty0 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D22 → optval = optval1, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ obsEmpty0 ∨ pcf(tid) = D34 → optval = vrvHp1[vretRefs1(tid0)], ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ vtail2 = null → obsEmpty, ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid), mkls(tid0, obsEmpty, val, optval, val0, optval0)) ∨ abspc (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦
Used terms: tid
| (pcf(tid) = idle ⊃ idle ;(pcf(tid) = ready ⊃ ready ;(pcf(tid) = crashed ⊃ crashed ;( pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 ⊃ invEnq ;(pcf(tid) = E10 ∨ pcf(tid) = E11 ∨ pcf(tid) = E12 ∨ pcf(tid) = E4 ∨ pcf(tid) = E17 ⊃ resEnq ;( pcf(tid) = D1 ∨ pcf(tid) = D2 ∨ pcf(tid) = D3 ∨ pcf(tid) = D4 ∨ pcf(tid) = D5 ∨ pcf(tid) = D6 ∧ ¬ obsEmpty0 ∨ pcf(tid) = D7 ∨ pcf(tid) = D8 ∨ pcf(tid) = D9 ∨ pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14 ∨ pcf(tid) = D16 ∨ pcf(tid) = D17 ∨ pcf(tid) = D18 ∨ pcf(tid) = D19 ∨ pcf(tid) = D20 ∧ (obsEmpty0 → ps[vtail2].deqID = None) ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID = None ∨ pcf(tid) = D25 ∨ pcf(tid) = D26 ∨ pcf(tid) = D27 ∨ pcf(tid) = D28 ∨ pcf(tid) = D29 ∨ pcf(tid) = D30 ∨ pcf(tid) = D31 ∨ pcf(tid) = D32 ∨ pcf(tid) = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = apcf(tid), alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid) = (pcf(tid) = idle ⊃ idle;crashed), DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → val1 = val, pcf(tid) = D20 ∧ obsEmpty0 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D22 → optval = optval1, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ obsEmpty0 ∨ pcf(tid) = D34 → optval = vrvHp1[vretRefs1(tid0)], ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ vtail2 = null → obsEmpty, ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid), mkls(tid0, obsEmpty, val, optval, val0, optval0)) ∨ abspc (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦ |
(pcf(tid) = idle ⊃ idle ;(pcf(tid) = ready ⊃ ready ;(pcf(tid) = crashed ⊃ crashed ;( pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 ⊃ invEnq ;(pcf(tid) = E10 ∨ pcf(tid) = E11 ∨ pcf(tid) = E12 ∨ pcf(tid) = E4 ∨ pcf(tid) = E17 ⊃ resEnq ;( pcf(tid) = D1 ∨ pcf(tid) = D2 ∨ pcf(tid) = D3 ∨ pcf(tid) = D4 ∨ pcf(tid) = D5 ∨ pcf(tid) = D6 ∧ ¬ obsEmpty0 ∨ pcf(tid) = D7 ∨ pcf(tid) = D8 ∨ pcf(tid) = D9 ∨ pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14 ∨ pcf(tid) = D16 ∨ pcf(tid) = D17 ∨ pcf(tid) = D18 ∨ pcf(tid) = D19 ∨ pcf(tid) = D20 ∧ (obsEmpty0 → ps[vtail2].deqID = None) ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID = None ∨ pcf(tid) = D25 ∨ pcf(tid) = D26 ∨ pcf(tid) = D27 ∨ pcf(tid) = D28 ∨ pcf(tid) = D29 ∨ pcf(tid) = D30 ∨ pcf(tid) = D31 ∨ pcf(tid) = D32 ∨ pcf(tid) = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = apcf(tid), alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf(tid) = idle, pcf2(tid) = idle, DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ vtail2 = null → obsEmpty, ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ obsEmpty0 ∨ pcf(tid) = D34 → optval = vrvHp1[vretRefs1(tid0)], pcf(tid) = D20 ∧ obsEmpty0 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D22 → optval = optval1, pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → val1 = val, ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid), mkls(tid0, obsEmpty, val, optval, val0, optval0)) ∨ abspc (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦
(pcf(tid) = idle ⊃ idle ;(pcf(tid) = ready ⊃ ready ;(pcf(tid) = crashed ⊃ crashed ;( pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 ⊃ invEnq ;(pcf(tid) = E10 ∨ pcf(tid) = E11 ∨ pcf(tid) = E12 ∨ pcf(tid) = E4 ∨ pcf(tid) = E17 ⊃ resEnq ;( pcf(tid) = D1 ∨ pcf(tid) = D2 ∨ pcf(tid) = D3 ∨ pcf(tid) = D4 ∨ pcf(tid) = D5 ∨ pcf(tid) = D6 ∧ ¬ obsEmpty0 ∨ pcf(tid) = D7 ∨ pcf(tid) = D8 ∨ pcf(tid) = D9 ∨ pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14 ∨ pcf(tid) = D16 ∨ pcf(tid) = D17 ∨ pcf(tid) = D18 ∨ pcf(tid) = D19 ∨ pcf(tid) = D20 ∧ (obsEmpty0 → ps[vtail2].deqID = None) ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID = None ∨ pcf(tid) = D25 ∨ pcf(tid) = D26 ∨ pcf(tid) = D27 ∨ pcf(tid) = D28 ∨ pcf(tid) = D29 ∨ pcf(tid) = D30 ∨ pcf(tid) = D31 ∨ pcf(tid) = D32 ∨ pcf(tid) = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = apcf(tid), alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid) = crashed, pcf(tid) ≠ idle, DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ vtail2 = null → obsEmpty, ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ obsEmpty0 ∨ pcf(tid) = D34 → optval = vrvHp1[vretRefs1(tid0)], pcf(tid) = D20 ∧ obsEmpty0 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D22 → optval = optval1, pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → val1 = val, ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid), mkls(tid0, obsEmpty, val, optval, val0, optval0)) ∨ abspc (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦
| (pcf(tid) = idle ⊃ idle ;(pcf(tid) = ready ⊃ ready ;(pcf(tid) = crashed ⊃ crashed ;( pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 ⊃ invEnq ;(pcf(tid) = E10 ∨ pcf(tid) = E11 ∨ pcf(tid) = E12 ∨ pcf(tid) = E4 ∨ pcf(tid) = E17 ⊃ resEnq ;( pcf(tid) = D1 ∨ pcf(tid) = D2 ∨ pcf(tid) = D3 ∨ pcf(tid) = D4 ∨ pcf(tid) = D5 ∨ pcf(tid) = D6 ∧ ¬ obsEmpty0 ∨ pcf(tid) = D7 ∨ pcf(tid) = D8 ∨ pcf(tid) = D9 ∨ pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14 ∨ pcf(tid) = D16 ∨ pcf(tid) = D17 ∨ pcf(tid) = D18 ∨ pcf(tid) = D19 ∨ pcf(tid) = D20 ∧ (obsEmpty0 → ps[vtail2].deqID = None) ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID = None ∨ pcf(tid) = D25 ∨ pcf(tid) = D26 ∨ pcf(tid) = D27 ∨ pcf(tid) = D28 ∨ pcf(tid) = D29 ∨ pcf(tid) = D30 ∨ pcf(tid) = D31 ∨ pcf(tid) = D32 ∨ pcf(tid) = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = apcf(tid), alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf(tid) = idle, pcf2(tid) = idle, DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ vtail2 = null → obsEmpty, ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ obsEmpty0 ∨ pcf(tid) = D34 → optval = vrvHp1[vretRefs1(tid0)], pcf(tid) = D20 ∧ obsEmpty0 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D22 → optval = optval1, pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → val1 = val, ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid), mkls(tid0, obsEmpty, val, optval, val0, optval0)) ∨ abspc (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦ |
alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), idle = apcf(tid), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf(tid) = idle, pcf2(tid) = idle, DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), idle, mkls(tid0, obsEmpty, val, optval, val0, optval0)) ∨ abspc (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), idle) ≠ idle ⊦
Used simplifier rules: ⊦ E16 ≠ idle; (s) ⊦ E15 ≠ idle; (s) ⊦ E14 ≠ idle; (s) ⊦ E13 ≠ idle; (s) ⊦ E11 ≠ idle; (s) ⊦ E10 ≠ idle; (s) ⊦ E9 ≠ idle; (s) ⊦ E8 ≠ idle; (s) ⊦ E7 ≠ idle; (s) ⊦ E6 ≠ idle; (s) ⊦ E5 ≠ idle; (s) ⊦ E4 ≠ idle; (s) ⊦ E3 ≠ idle; (s) ⊦ E2 ≠ idle; (s) ⊦ E1 ≠ idle; (s) ⊦ D22 ≠ idle; (s) ⊦ D21 ≠ idle; (s) ⊦ D20 ≠ idle; (s) ⊦ D34 ≠ idle; (s) ⊦ D6 ≠ idle; (s) ⊦ D24 ≠ idle; (s) ⊦ D23 ≠ idle; (s) ⊦ D15 ≠ idle; (s) ⊦ D14 ≠ idle; (s) ⊦ D13 ≠ idle; (s) ⊦ D12 ≠ idle; (s) ⊦ D11 ≠ idle; (s) ⊦ D10 ≠ idle; (s)
| alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), idle = apcf(tid), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf(tid) = idle, pcf2(tid) = idle, DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), idle, mkls(tid0, obsEmpty, val, optval, val0, optval0)) ∨ abspc (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), idle) ≠ idle ⊦ |
⊦ absls(gs, ls, pc, als) ↔ ls.tid = als.tid ∧ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 → ls.value = als.ival) ∧ ((pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14) ∧ ls.nxt = null → als.obsEmpty) ∧ (pc = D20 ∧ ls.success ∧ gs.ps[ls.nxt].deqID ≠ None ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID ≠ None ∨ pc = D22 → als.oval = ls.optval) ∧ (pc = D15 ∨ pc = D23 ∨ pc = D24 ∨ pc = D6 ∧ ls.success ∨ pc = D34 → als.oval = gs.vrvHp[gs.vretRefs(ls.tid)])
alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), idle = apcf(tid), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf(tid) = idle, pcf2(tid) = idle, DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, ¬ ( mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).tid = mkls(tid0, obsEmpty, val, optval, val0, optval0).tid ∧ ( idle = E1 ∨ idle = E2 ∨ idle = E3 ∨ idle = E4 ∧ ¬ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).success ∨ idle = E5 ∨ idle = E6 ∨ idle = E7 ∨ idle = E8 ∨ idle = E9 ∨ idle = E10 ∧ ( mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).success → mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).lst = mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).vtail ∧ mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).ps [mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).lst ] .next = null) ∨ idle = E11 ∧ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).lst = mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).vtail ∧ mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).ps [mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).lst ] .next = null ∨ idle = E13 ∨ idle = E14 ∨ idle = E15 ∨ idle = E16 → mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).value = mkls(tid0, obsEmpty, val, optval, val0, optval0).ival) ∧ ( (idle = D10 ∨ idle = D11 ∨ idle = D12 ∨ idle = D13 ∨ idle = D14) ∧ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).nxt = null → mkls(tid0, obsEmpty, val, optval, val0, optval0).obsEmpty) ∧ ( idle = D20 ∧ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).success ∧ mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).ps [mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).nxt ] .deqID ≠ None ∨ idle = D21 ∧ mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).ps [mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).nxt ] .deqID ≠ None ∨ idle = D22 → mkls(tid0, obsEmpty, val, optval, val0, optval0).oval = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).optval) ∧ ( idle = D15 ∨ idle = D23 ∨ idle = D24 ∨ idle = D6 ∧ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).success ∨ idle = D34 → mkls(tid0, obsEmpty, val, optval, val0, optval0).oval = mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).vrvHp [mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).vretRefs (mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).tid) ])) ∨ abspc (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), idle) ≠ idle ⊦
Used terms: mkgs (ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls (tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), idle, mkls(tid0, obsEmpty, val, optval, val0, optval0)
| ⊦ absls(gs, ls, pc, als) ↔ ls.tid = als.tid ∧ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 → ls.value = als.ival) ∧ ((pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14) ∧ ls.nxt = null → als.obsEmpty) ∧ (pc = D20 ∧ ls.success ∧ gs.ps[ls.nxt].deqID ≠ None ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID ≠ None ∨ pc = D22 → als.oval = ls.optval) ∧ (pc = D15 ∨ pc = D23 ∨ pc = D24 ∨ pc = D6 ∧ ls.success ∨ pc = D34 → als.oval = gs.vrvHp[gs.vretRefs(ls.tid)]) |
| alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), idle = apcf(tid), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf(tid) = idle, pcf2(tid) = idle, DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, ¬ ( mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).tid = mkls(tid0, obsEmpty, val, optval, val0, optval0).tid ∧ ( idle = E1 ∨ idle = E2 ∨ idle = E3 ∨ idle = E4 ∧ ¬ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).success ∨ idle = E5 ∨ idle = E6 ∨ idle = E7 ∨ idle = E8 ∨ idle = E9 ∨ idle = E10 ∧ ( mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).success → mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).lst = mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).vtail ∧ mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).ps [mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).lst ] .next = null) ∨ idle = E11 ∧ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).lst = mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).vtail ∧ mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).ps [mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).lst ] .next = null ∨ idle = E13 ∨ idle = E14 ∨ idle = E15 ∨ idle = E16 → mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).value = mkls(tid0, obsEmpty, val, optval, val0, optval0).ival) ∧ ( (idle = D10 ∨ idle = D11 ∨ idle = D12 ∨ idle = D13 ∨ idle = D14) ∧ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).nxt = null → mkls(tid0, obsEmpty, val, optval, val0, optval0).obsEmpty) ∧ ( idle = D20 ∧ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).success ∧ mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).ps [mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).nxt ] .deqID ≠ None ∨ idle = D21 ∧ mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).ps [mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).nxt ] .deqID ≠ None ∨ idle = D22 → mkls(tid0, obsEmpty, val, optval, val0, optval0).oval = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).optval) ∧ ( idle = D15 ∨ idle = D23 ∨ idle = D24 ∨ idle = D6 ∧ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).success ∨ idle = D34 → mkls(tid0, obsEmpty, val, optval, val0, optval0).oval = mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).vrvHp [mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).vretRefs (mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).tid) ])) ∨ abspc (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), idle) ≠ idle ⊦ |
alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), idle = apcf(tid), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf(tid) = idle, pcf2(tid) = idle, abspc (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), idle) ≠ idle, DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None ⊦
Used simplifier rules: ⊦ D34 ≠ idle; (s) ⊦ D6 ≠ idle; (s) ⊦ D24 ≠ idle; (s) ⊦ D23 ≠ idle; (s) ⊦ D15 ≠ idle; (s) ⊦ D22 ≠ idle; (s) ⊦ D21 ≠ idle; (s) ⊦ D20 ≠ idle; (s) ⊦ D14 ≠ idle; (s) ⊦ D13 ≠ idle; (s) ⊦ D12 ≠ idle; (s) ⊦ D11 ≠ idle; (s) ⊦ D10 ≠ idle; (s) ⊦ E16 ≠ idle; (s) ⊦ E15 ≠ idle; (s) ⊦ E14 ≠ idle; (s) ⊦ E13 ≠ idle; (s) ⊦ E11 ≠ idle; (s) ⊦ E10 ≠ idle; (s) ⊦ E9 ≠ idle; (s) ⊦ E8 ≠ idle; (s) ⊦ E7 ≠ idle; (s) ⊦ E6 ≠ idle; (s) ⊦ E5 ≠ idle; (s) ⊦ E4 ≠ idle; (s) ⊦ E3 ≠ idle; (s) ⊦ E2 ≠ idle; (s) ⊦ E1 ≠ idle; (s) ⊦ mkls(tid, obsEmpty, ival, oval, ival0, oval0).tid = tid; (s) ⊦ mkls (tid, value, optval, node, nd, success, node0, node1, rvref, optval0, node2, tid0, rvref0) .tid = tid; (s)
| alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), idle = apcf(tid), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf(tid) = idle, pcf2(tid) = idle, abspc (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), idle) ≠ idle, DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None ⊦ |
⊦ abspc(gs, ls, pc) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E13 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) )
Used terms: mkgs (ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls (tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), idle
| ⊦ abspc(gs, ls, pc) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E13 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) |
| (pcf(tid) = idle ⊃ idle ;(pcf(tid) = ready ⊃ ready ;(pcf(tid) = crashed ⊃ crashed ;( pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 ⊃ invEnq ;(pcf(tid) = E10 ∨ pcf(tid) = E11 ∨ pcf(tid) = E12 ∨ pcf(tid) = E4 ∨ pcf(tid) = E17 ⊃ resEnq ;( pcf(tid) = D1 ∨ pcf(tid) = D2 ∨ pcf(tid) = D3 ∨ pcf(tid) = D4 ∨ pcf(tid) = D5 ∨ pcf(tid) = D6 ∧ ¬ obsEmpty0 ∨ pcf(tid) = D7 ∨ pcf(tid) = D8 ∨ pcf(tid) = D9 ∨ pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14 ∨ pcf(tid) = D16 ∨ pcf(tid) = D17 ∨ pcf(tid) = D18 ∨ pcf(tid) = D19 ∨ pcf(tid) = D20 ∧ (obsEmpty0 → ps[vtail2].deqID = None) ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID = None ∨ pcf(tid) = D25 ∨ pcf(tid) = D26 ∨ pcf(tid) = D27 ∨ pcf(tid) = D28 ∨ pcf(tid) = D29 ∨ pcf(tid) = D30 ∨ pcf(tid) = D31 ∨ pcf(tid) = D32 ∨ pcf(tid) = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = apcf(tid), alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid) = crashed, pcf(tid) ≠ idle, DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ vtail2 = null → obsEmpty, ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ obsEmpty0 ∨ pcf(tid) = D34 → optval = vrvHp1[vretRefs1(tid0)], pcf(tid) = D20 ∧ obsEmpty0 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D22 → optval = optval1, pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → val1 = val, ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid), mkls(tid0, obsEmpty, val, optval, val0, optval0)) ∨ abspc (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid)) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦ |
(pcf(tid) = ready ⊃ ready ;(pcf(tid) = crashed ⊃ crashed ;( pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 ⊃ invEnq ;(pcf(tid) = E10 ∨ pcf(tid) = E11 ∨ pcf(tid) = E12 ∨ pcf(tid) = E4 ∨ pcf(tid) = E17 ⊃ resEnq ;( pcf(tid) = D1 ∨ pcf(tid) = D2 ∨ pcf(tid) = D3 ∨ pcf(tid) = D4 ∨ pcf(tid) = D5 ∨ pcf(tid) = D6 ∧ ¬ obsEmpty0 ∨ pcf(tid) = D7 ∨ pcf(tid) = D8 ∨ pcf(tid) = D9 ∨ pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14 ∨ pcf(tid) = D16 ∨ pcf(tid) = D17 ∨ pcf(tid) = D18 ∨ pcf(tid) = D19 ∨ pcf(tid) = D20 ∧ (obsEmpty0 → ps[vtail2].deqID = None) ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID = None ∨ pcf(tid) = D25 ∨ pcf(tid) = D26 ∨ pcf(tid) = D27 ∨ pcf(tid) = D28 ∨ pcf(tid) = D29 ∨ pcf(tid) = D30 ∨ pcf(tid) = D31 ∨ pcf(tid) = D32 ∨ pcf(tid) = D33 ⊃ invDeq ;resDeq ) ) ) ) ) = apcf(tid), alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid) = crashed, pcf(tid) ≠ idle, DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → val1 = val, pcf(tid) = D20 ∧ obsEmpty0 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D22 → optval = optval1, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ obsEmpty0 ∨ pcf(tid) = D34 → optval = vrvHp1[vretRefs1(tid0)], ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ vtail2 = null → obsEmpty, ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), crashed, mkls(tid0, obsEmpty, val, optval, val0, optval0)) ∨ abspc (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), crashed) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦
| (pcf(tid) = ready ⊃ ready ;(pcf(tid) = crashed ⊃ crashed ;( pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 ⊃ invEnq ;(pcf(tid) = E10 ∨ pcf(tid) = E11 ∨ pcf(tid) = E12 ∨ pcf(tid) = E4 ∨ pcf(tid) = E17 ⊃ resEnq ;( pcf(tid) = D1 ∨ pcf(tid) = D2 ∨ pcf(tid) = D3 ∨ pcf(tid) = D4 ∨ pcf(tid) = D5 ∨ pcf(tid) = D6 ∧ ¬ obsEmpty0 ∨ pcf(tid) = D7 ∨ pcf(tid) = D8 ∨ pcf(tid) = D9 ∨ pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14 ∨ pcf(tid) = D16 ∨ pcf(tid) = D17 ∨ pcf(tid) = D18 ∨ pcf(tid) = D19 ∨ pcf(tid) = D20 ∧ (obsEmpty0 → ps[vtail2].deqID = None) ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID = None ∨ pcf(tid) = D25 ∨ pcf(tid) = D26 ∨ pcf(tid) = D27 ∨ pcf(tid) = D28 ∨ pcf(tid) = D29 ∨ pcf(tid) = D30 ∨ pcf(tid) = D31 ∨ pcf(tid) = D32 ∨ pcf(tid) = D33 ⊃ invDeq ;resDeq ) ) ) ) ) = apcf(tid), alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid) = crashed, pcf(tid) ≠ idle, DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → val1 = val, pcf(tid) = D20 ∧ obsEmpty0 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D22 → optval = optval1, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ obsEmpty0 ∨ pcf(tid) = D34 → optval = vrvHp1[vretRefs1(tid0)], ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ vtail2 = null → obsEmpty, ¬ absls (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), crashed, mkls(tid0, obsEmpty, val, optval, val0, optval0)) ∨ abspc (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), crashed) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦ |
⊦ absls(gs, ls, pc, als) ↔ ls.tid = als.tid ∧ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 → ls.value = als.ival) ∧ ((pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14) ∧ ls.nxt = null → als.obsEmpty) ∧ (pc = D20 ∧ ls.success ∧ gs.ps[ls.nxt].deqID ≠ None ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID ≠ None ∨ pc = D22 → als.oval = ls.optval) ∧ (pc = D15 ∨ pc = D23 ∨ pc = D24 ∨ pc = D6 ∧ ls.success ∨ pc = D34 → als.oval = gs.vrvHp[gs.vretRefs(ls.tid)])
(pcf(tid) = ready ⊃ ready ;(pcf(tid) = crashed ⊃ crashed ;( pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 ⊃ invEnq ;(pcf(tid) = E10 ∨ pcf(tid) = E11 ∨ pcf(tid) = E12 ∨ pcf(tid) = E4 ∨ pcf(tid) = E17 ⊃ resEnq ;( pcf(tid) = D1 ∨ pcf(tid) = D2 ∨ pcf(tid) = D3 ∨ pcf(tid) = D4 ∨ pcf(tid) = D5 ∨ pcf(tid) = D6 ∧ ¬ obsEmpty0 ∨ pcf(tid) = D7 ∨ pcf(tid) = D8 ∨ pcf(tid) = D9 ∨ pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14 ∨ pcf(tid) = D16 ∨ pcf(tid) = D17 ∨ pcf(tid) = D18 ∨ pcf(tid) = D19 ∨ pcf(tid) = D20 ∧ (obsEmpty0 → ps[vtail2].deqID = None) ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID = None ∨ pcf(tid) = D25 ∨ pcf(tid) = D26 ∨ pcf(tid) = D27 ∨ pcf(tid) = D28 ∨ pcf(tid) = D29 ∨ pcf(tid) = D30 ∨ pcf(tid) = D31 ∨ pcf(tid) = D32 ∨ pcf(tid) = D33 ⊃ invDeq ;resDeq ) ) ) ) ) = apcf(tid), alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid) = crashed, pcf(tid) ≠ idle, DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ vtail2 = null → obsEmpty, ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ obsEmpty0 ∨ pcf(tid) = D34 → optval = vrvHp1[vretRefs1(tid0)], pcf(tid) = D20 ∧ obsEmpty0 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D22 → optval = optval1, pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → val1 = val, ¬ ( mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).tid = mkls(tid0, obsEmpty, val, optval, val0, optval0).tid ∧ ( crashed = E1 ∨ crashed = E2 ∨ crashed = E3 ∨ crashed = E4 ∧ ¬ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).success ∨ crashed = E5 ∨ crashed = E6 ∨ crashed = E7 ∨ crashed = E8 ∨ crashed = E9 ∨ crashed = E10 ∧ ( mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).success → mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).lst = mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).vtail ∧ mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).ps [mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).lst ] .next = null) ∨ crashed = E11 ∧ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).lst = mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).vtail ∧ mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).ps [mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).lst ] .next = null ∨ crashed = E13 ∨ crashed = E14 ∨ crashed = E15 ∨ crashed = E16 → mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).value = mkls(tid0, obsEmpty, val, optval, val0, optval0).ival) ∧ ( (crashed = D10 ∨ crashed = D11 ∨ crashed = D12 ∨ crashed = D13 ∨ crashed = D14) ∧ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).nxt = null → mkls(tid0, obsEmpty, val, optval, val0, optval0).obsEmpty) ∧ ( crashed = D20 ∧ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).success ∧ mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).ps [mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).nxt ] .deqID ≠ None ∨ crashed = D21 ∧ mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).ps [mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).nxt ] .deqID ≠ None ∨ crashed = D22 → mkls(tid0, obsEmpty, val, optval, val0, optval0).oval = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).optval) ∧ ( crashed = D15 ∨ crashed = D23 ∨ crashed = D24 ∨ crashed = D6 ∧ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).success ∨ crashed = D34 → mkls(tid0, obsEmpty, val, optval, val0, optval0).oval = mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).vrvHp [mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).vretRefs (mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).tid) ])) ∨ abspc (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), crashed) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦
Used terms: mkgs (ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls (tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), crashed, mkls(tid0, obsEmpty, val, optval, val0, optval0)
| ⊦ absls(gs, ls, pc, als) ↔ ls.tid = als.tid ∧ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 → ls.value = als.ival) ∧ ((pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14) ∧ ls.nxt = null → als.obsEmpty) ∧ (pc = D20 ∧ ls.success ∧ gs.ps[ls.nxt].deqID ≠ None ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID ≠ None ∨ pc = D22 → als.oval = ls.optval) ∧ (pc = D15 ∨ pc = D23 ∨ pc = D24 ∨ pc = D6 ∧ ls.success ∨ pc = D34 → als.oval = gs.vrvHp[gs.vretRefs(ls.tid)]) |
| (pcf(tid) = ready ⊃ ready ;(pcf(tid) = crashed ⊃ crashed ;( pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 ⊃ invEnq ;(pcf(tid) = E10 ∨ pcf(tid) = E11 ∨ pcf(tid) = E12 ∨ pcf(tid) = E4 ∨ pcf(tid) = E17 ⊃ resEnq ;( pcf(tid) = D1 ∨ pcf(tid) = D2 ∨ pcf(tid) = D3 ∨ pcf(tid) = D4 ∨ pcf(tid) = D5 ∨ pcf(tid) = D6 ∧ ¬ obsEmpty0 ∨ pcf(tid) = D7 ∨ pcf(tid) = D8 ∨ pcf(tid) = D9 ∨ pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14 ∨ pcf(tid) = D16 ∨ pcf(tid) = D17 ∨ pcf(tid) = D18 ∨ pcf(tid) = D19 ∨ pcf(tid) = D20 ∧ (obsEmpty0 → ps[vtail2].deqID = None) ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID = None ∨ pcf(tid) = D25 ∨ pcf(tid) = D26 ∨ pcf(tid) = D27 ∨ pcf(tid) = D28 ∨ pcf(tid) = D29 ∨ pcf(tid) = D30 ∨ pcf(tid) = D31 ∨ pcf(tid) = D32 ∨ pcf(tid) = D33 ⊃ invDeq ;resDeq ) ) ) ) ) = apcf(tid), alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid) = crashed, pcf(tid) ≠ idle, DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ vtail2 = null → obsEmpty, ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ obsEmpty0 ∨ pcf(tid) = D34 → optval = vrvHp1[vretRefs1(tid0)], pcf(tid) = D20 ∧ obsEmpty0 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D22 → optval = optval1, pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → val1 = val, ¬ ( mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).tid = mkls(tid0, obsEmpty, val, optval, val0, optval0).tid ∧ ( crashed = E1 ∨ crashed = E2 ∨ crashed = E3 ∨ crashed = E4 ∧ ¬ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).success ∨ crashed = E5 ∨ crashed = E6 ∨ crashed = E7 ∨ crashed = E8 ∨ crashed = E9 ∨ crashed = E10 ∧ ( mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).success → mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).lst = mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).vtail ∧ mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).ps [mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).lst ] .next = null) ∨ crashed = E11 ∧ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).lst = mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).vtail ∧ mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).ps [mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).lst ] .next = null ∨ crashed = E13 ∨ crashed = E14 ∨ crashed = E15 ∨ crashed = E16 → mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).value = mkls(tid0, obsEmpty, val, optval, val0, optval0).ival) ∧ ( (crashed = D10 ∨ crashed = D11 ∨ crashed = D12 ∨ crashed = D13 ∨ crashed = D14) ∧ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).nxt = null → mkls(tid0, obsEmpty, val, optval, val0, optval0).obsEmpty) ∧ ( crashed = D20 ∧ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).success ∧ mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).ps [mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).nxt ] .deqID ≠ None ∨ crashed = D21 ∧ mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).ps [mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).nxt ] .deqID ≠ None ∨ crashed = D22 → mkls(tid0, obsEmpty, val, optval, val0, optval0).oval = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).optval) ∧ ( crashed = D15 ∨ crashed = D23 ∨ crashed = D24 ∨ crashed = D6 ∧ mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).success ∨ crashed = D34 → mkls(tid0, obsEmpty, val, optval, val0, optval0).oval = mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).vrvHp [mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns).vretRefs (mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr).tid) ])) ∨ abspc (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), crashed) ≠ (apcf(tid) = idle ⊃ idle;crashed) ⊦ |
(pcf(tid) = ready ⊃ ready ;(pcf(tid) = crashed ⊃ crashed ;( pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 ⊃ invEnq ;(pcf(tid) = E10 ∨ pcf(tid) = E11 ∨ pcf(tid) = E12 ∨ pcf(tid) = E4 ∨ pcf(tid) = E17 ⊃ resEnq ;( pcf(tid) = D1 ∨ pcf(tid) = D2 ∨ pcf(tid) = D3 ∨ pcf(tid) = D4 ∨ pcf(tid) = D5 ∨ pcf(tid) = D6 ∧ ¬ obsEmpty0 ∨ pcf(tid) = D7 ∨ pcf(tid) = D8 ∨ pcf(tid) = D9 ∨ pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14 ∨ pcf(tid) = D16 ∨ pcf(tid) = D17 ∨ pcf(tid) = D18 ∨ pcf(tid) = D19 ∨ pcf(tid) = D20 ∧ (obsEmpty0 → ps[vtail2].deqID = None) ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID = None ∨ pcf(tid) = D25 ∨ pcf(tid) = D26 ∨ pcf(tid) = D27 ∨ pcf(tid) = D28 ∨ pcf(tid) = D29 ∨ pcf(tid) = D30 ∨ pcf(tid) = D31 ∨ pcf(tid) = D32 ∨ pcf(tid) = D33 ⊃ invDeq ;resDeq ) ) ) ) ) = apcf(tid), alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid) = crashed, abspc (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), crashed) ≠ (apcf(tid) = idle ⊃ idle;crashed), pcf(tid) ≠ idle, DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → val1 = val, pcf(tid) = D20 ∧ obsEmpty0 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D22 → optval = optval1, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ obsEmpty0 ∨ pcf(tid) = D34 → optval = vrvHp1[vretRefs1(tid0)], ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ vtail2 = null → obsEmpty ⊦
Used simplifier rules: ⊦ D34 ≠ crashed; (s) ⊦ D6 ≠ crashed; (s) ⊦ D24 ≠ crashed; (s) ⊦ D23 ≠ crashed; (s) ⊦ D15 ≠ crashed; (s) ⊦ D22 ≠ crashed; (s) ⊦ D21 ≠ crashed; (s) ⊦ D20 ≠ crashed; (s) ⊦ D14 ≠ crashed; (s) ⊦ D13 ≠ crashed; (s) ⊦ D12 ≠ crashed; (s) ⊦ D11 ≠ crashed; (s) ⊦ D10 ≠ crashed; (s) ⊦ E16 ≠ crashed; (s) ⊦ E15 ≠ crashed; (s) ⊦ E14 ≠ crashed; (s) ⊦ E13 ≠ crashed; (s) ⊦ E11 ≠ crashed; (s) ⊦ E10 ≠ crashed; (s) ⊦ E9 ≠ crashed; (s) ⊦ E8 ≠ crashed; (s) ⊦ E7 ≠ crashed; (s) ⊦ E6 ≠ crashed; (s) ⊦ E5 ≠ crashed; (s) ⊦ E4 ≠ crashed; (s) ⊦ E3 ≠ crashed; (s) ⊦ E2 ≠ crashed; (s) ⊦ E1 ≠ crashed; (s) ⊦ mkls(tid, obsEmpty, ival, oval, ival0, oval0).tid = tid; (s) ⊦ mkls (tid, value, optval, node, nd, success, node0, node1, rvref, optval0, node2, tid0, rvref0) .tid = tid; (s)
| (pcf(tid) = ready ⊃ ready ;(pcf(tid) = crashed ⊃ crashed ;( pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 ⊃ invEnq ;(pcf(tid) = E10 ∨ pcf(tid) = E11 ∨ pcf(tid) = E12 ∨ pcf(tid) = E4 ∨ pcf(tid) = E17 ⊃ resEnq ;( pcf(tid) = D1 ∨ pcf(tid) = D2 ∨ pcf(tid) = D3 ∨ pcf(tid) = D4 ∨ pcf(tid) = D5 ∨ pcf(tid) = D6 ∧ ¬ obsEmpty0 ∨ pcf(tid) = D7 ∨ pcf(tid) = D8 ∨ pcf(tid) = D9 ∨ pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14 ∨ pcf(tid) = D16 ∨ pcf(tid) = D17 ∨ pcf(tid) = D18 ∨ pcf(tid) = D19 ∨ pcf(tid) = D20 ∧ (obsEmpty0 → ps[vtail2].deqID = None) ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID = None ∨ pcf(tid) = D25 ∨ pcf(tid) = D26 ∨ pcf(tid) = D27 ∨ pcf(tid) = D28 ∨ pcf(tid) = D29 ∨ pcf(tid) = D30 ∨ pcf(tid) = D31 ∨ pcf(tid) = D32 ∨ pcf(tid) = D33 ⊃ invDeq ;resDeq ) ) ) ) ) = apcf(tid), alsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), lsf(tid) = mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), pcf2(tid) = crashed, abspc (mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls(tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), crashed) ≠ (apcf(tid) = idle ⊃ idle;crashed), pcf(tid) ≠ idle, DMSQGInv(mkgs(ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns)), DMSQInv(mkgs(ps, vs1, phead, vhead1, vtail1, vretRefs1, pretRefs, vrvHp1, prvHp, qrl, orl, owns1, rvowns), lsf, pcf), pcf(tid) = E1 ∨ pcf(tid) = E2 ∨ pcf(tid) = E3 ∨ pcf(tid) = E4 ∧ ¬ obsEmpty0 ∨ pcf(tid) = E5 ∨ pcf(tid) = E6 ∨ pcf(tid) = E7 ∨ pcf(tid) = E8 ∨ pcf(tid) = E9 ∨ pcf(tid) = E10 ∧ (obsEmpty0 → vtail0 = vtail1 ∧ ps[vtail1].next = null) ∨ pcf(tid) = E11 ∧ vtail0 = vtail1 ∧ ps[vtail1].next = null ∨ pcf(tid) = E13 ∨ pcf(tid) = E14 ∨ pcf(tid) = E15 ∨ pcf(tid) = E16 → val1 = val, pcf(tid) = D20 ∧ obsEmpty0 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D21 ∧ ps[vtail2].deqID ≠ None ∨ pcf(tid) = D22 → optval = optval1, pcf(tid) = D15 ∨ pcf(tid) = D23 ∨ pcf(tid) = D24 ∨ pcf(tid) = D6 ∧ obsEmpty0 ∨ pcf(tid) = D34 → optval = vrvHp1[vretRefs1(tid0)], ps[orl.last].next ≠ null → ps[ps[orl.last].next].deqID = None, (pcf(tid) = D10 ∨ pcf(tid) = D11 ∨ pcf(tid) = D12 ∨ pcf(tid) = D13 ∨ pcf(tid) = D14) ∧ vtail2 = null → obsEmpty ⊦ |
⊦ abspc(gs, ls, pc) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E13 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) )
Used simplifier rules: ⊦ crashed ≠ idle; (s) ⊦ crashed ≠ ready; (s) ⊦ idle ≠ ready; (s) ⊦ crashed ≠ idle; (s) ⊦ idle ≠ invEnq; (s) ⊦ idle ≠ resEnq; (s) ⊦ idle ≠ invDeq; (s) ⊦ idle ≠ resDeq; (s) Used terms: mkgs (ps, ps, phead, orl.last, (orl + qrl).last, pretRefs, pretRefs, prvHp, prvHp, qrl, orl, λ r. None, rvowns), mkls (tid0, val1, optval1, vtail, nd, obsEmpty0, vtail0, vtail2, rvref, optval2, vtail3, tid1, addr), crashed
| ⊦ abspc(gs, ls, pc) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E13 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) |
| ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ as0. (ren(ca) = globalCrash ⊃ as0 = mkstate(mkgs(q), alsf, λ tid. (apcf(tid) = idle ⊃ idle;crashed)) ;∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))) ) ∧ abs(mkstate(gs0, lsf0, pcf0), as0) |
ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ as0. (∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))) ∧ abs(mkstate(gs0, lsf0, pcf0), as0)
| ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ as0. (∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))) ∧ abs(mkstate(gs0, lsf0, pcf0), as0) |
ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ∃ tid, as0. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))) ∧ abs(mkstate(gs0, lsf0, pcf0), as0) ⊦ ∃ as0. (∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))) ∧ abs(mkstate(gs0, lsf0, pcf0), as0)
ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ as0. (∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))) ∧ abs(mkstate(gs0, lsf0, pcf0), as0), ∃ tid, as0. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))) ∧ abs(mkstate(gs0, lsf0, pcf0), as0)
Used formulas: ∃ tid, as0. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))) ∧ abs(mkstate(gs0, lsf0, pcf0), as0)
| ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), ∃ tid, as0. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))) ∧ abs(mkstate(gs0, lsf0, pcf0), as0) ⊦ ∃ as0. (∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))) ∧ abs(mkstate(gs0, lsf0, pcf0), as0) |
ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ⊦ ∃ as0. (∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))) ∧ abs(mkstate(gs0, lsf0, pcf0), as0)
| ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ⊦ ∃ as0. (∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))) ∧ abs(mkstate(gs0, lsf0, pcf0), as0) |
ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))), pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ⊦ (∃ tid0. pre(mkgs(q), alsf(tid0), apcf(tid0), ren(ca)) ∧ mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))) = mkstate (gstepf(mkgs(q), alsf(tid0), apcf(tid0), ren(ca)), alsf(tid0; lstepf(mkgs(q), alsf(tid0), apcf(tid0), ren(ca))), apcf(tid0; pcstepf(mkgs(q), alsf(tid0), apcf(tid0), ren(ca))))) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))))
Used terms: mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))
| ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))), pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ⊦ (∃ tid0. pre(mkgs(q), alsf(tid0), apcf(tid0), ren(ca)) ∧ mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))) = mkstate (gstepf(mkgs(q), alsf(tid0), apcf(tid0), ren(ca)), alsf(tid0; lstepf(mkgs(q), alsf(tid0), apcf(tid0), ren(ca))), apcf(tid0; pcstepf(mkgs(q), alsf(tid0), apcf(tid0), ren(ca))))) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))) |
ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ⊦ ∃ tid0. pre(mkgs(q), alsf(tid0), apcf(tid0), ren(ca)) ∧ mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))) = mkstate (gstepf(mkgs(q), alsf(tid0), apcf(tid0), ren(ca)), alsf(tid0; lstepf(mkgs(q), alsf(tid0), apcf(tid0), ren(ca))), apcf(tid0; pcstepf(mkgs(q), alsf(tid0), apcf(tid0), ren(ca))))
| ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ⊦ ∃ tid0. pre(mkgs(q), alsf(tid0), apcf(tid0), ren(ca)) ∧ mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))) = mkstate (gstepf(mkgs(q), alsf(tid0), apcf(tid0), ren(ca)), alsf(tid0; lstepf(mkgs(q), alsf(tid0), apcf(tid0), ren(ca))), apcf(tid0; pcstepf(mkgs(q), alsf(tid0), apcf(tid0), ren(ca)))) |
Used terms: tid
| ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ as0. (∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))) ∧ abs(mkstate(gs0, lsf0, pcf0), as0), ∃ tid, as0. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))) ∧ abs(mkstate(gs0, lsf0, pcf0), as0) |
ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ as0. (∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))) ∧ abs(mkstate(gs0, lsf0, pcf0), as0), ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))))
| ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ as0. (∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ as0 = mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))) ∧ abs(mkstate(gs0, lsf0, pcf0), as0), ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))) |
ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))))
| ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))) |
ca = callRUN(tid0), ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))))
ca = checkEmp(tid0), ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))))
ca = doDeq(tid0), ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))))
ca = doDeqEmpty(tid0), ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))))
ca = doEnq(tid0), ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))))
ca = invDEQ(tid0), ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))))
ca = invENQ(tid0, val), ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))))
ca = retDEQ(tid0, optval), ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))))
ca = retENQ(tid0), ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)))))
Used simplifier rules: DMSQAction freely generated by globalCRASH, globalFLUSHHEAD, τ, callRUN, checkEmp, chooseD2, chooseE1, doDeq, doDeqEmpty, doEnq, globalFLUSHVAL, invDEQ, invENQ, retDEQ, retENQ ;; ⊦ globalCrash ≠ τ; (s) ⊦ ren(globalFLUSHVAL(r)) = τ; (s) ⊦ ren(chooseE1(r, nd, success)) = τ; (s) ⊦ ren(chooseD2(rvref, optval0)) = τ; (s) ⊦ ren(τ) = τ; (s) ⊦ ren(globalFLUSHHEAD) = τ; (s) ⊦ ren(globalCRASH) = globalCrash; (s)
| ca = callRUN(tid0), ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))) |
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), callRUN(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), callRun(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), callRun(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), callRun(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), callRun(tid0)))))
Used simplifier rules: ⊦ ren(callRUN(tid)) = callRun(tid); (s) ⊦ callRun(tid) ≠ τ; (s) ⊦ callRun(tid) ≠ globalCrash; (s)
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), callRUN(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), callRun(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), callRun(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), callRun(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), callRun(tid0))))) |
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), callRUN(tid), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ pre(mkgs(q), alsf(tid), apcf(tid), callRun(tid)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), callRun(tid)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), callRun(tid))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), callRun(tid)))))
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), callRUN(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid0), apcf(tid0), callRun(tid0)), alsf(tid0; lstepf(mkgs(q), alsf(tid0), apcf(tid0), callRun(tid0))), apcf(tid0; pcstepf(mkgs(q), alsf(tid0), apcf(tid0), callRun(tid0))))), pre(mkgs(q), alsf(tid0), apcf(tid0), callRun(tid0)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), callRun(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), callRun(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), callRun(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), callRun(tid0)))))
Used terms: alsf, lsf, q, gs0, apcf, pcf, tid0, gs, lsf0, pcf0
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), callRUN(tid), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ pre(mkgs(q), alsf(tid), apcf(tid), callRun(tid)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), callRun(tid)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), callRun(tid))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), callRun(tid))))) |
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), callRUN(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid0), apcf(tid0), callRun(tid0)), alsf(tid0; lstepf(mkgs(q), alsf(tid0), apcf(tid0), callRun(tid0))), apcf(tid0; pcstepf(mkgs(q), alsf(tid0), apcf(tid0), callRun(tid0))))), pre(mkgs(q), alsf(tid0), apcf(tid0), callRun(tid0)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), callRun(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), callRun(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), callRun(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), callRun(tid0))))) |
Used terms: tid0
| ca = checkEmp(tid0), ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))) |
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), checkEmp(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), CheckEmp(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), CheckEmp(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), CheckEmp(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), CheckEmp(tid0)))))
Used simplifier rules: ⊦ ren(checkEmp(tid)) = CheckEmp(tid); (s) ⊦ CheckEmp(tid) ≠ τ; (s) ⊦ CheckEmp(tid) ≠ globalCrash; (s)
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), checkEmp(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), CheckEmp(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), CheckEmp(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), CheckEmp(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), CheckEmp(tid0))))) |
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), checkEmp(tid), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ pre(mkgs(q), alsf(tid), apcf(tid), CheckEmp(tid)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), CheckEmp(tid)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), CheckEmp(tid))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), CheckEmp(tid)))))
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), checkEmp(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid0), apcf(tid0), CheckEmp(tid0)), alsf(tid0; lstepf(mkgs(q), alsf(tid0), apcf(tid0), CheckEmp(tid0))), apcf(tid0; pcstepf(mkgs(q), alsf(tid0), apcf(tid0), CheckEmp(tid0))))), pre(mkgs(q), alsf(tid0), apcf(tid0), CheckEmp(tid0)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), CheckEmp(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), CheckEmp(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), CheckEmp(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), CheckEmp(tid0)))))
Used terms: alsf, lsf, q, gs0, apcf, pcf, tid0, gs, lsf0, pcf0
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), checkEmp(tid), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ pre(mkgs(q), alsf(tid), apcf(tid), CheckEmp(tid)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), CheckEmp(tid)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), CheckEmp(tid))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), CheckEmp(tid))))) |
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), checkEmp(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid0), apcf(tid0), CheckEmp(tid0)), alsf(tid0; lstepf(mkgs(q), alsf(tid0), apcf(tid0), CheckEmp(tid0))), apcf(tid0; pcstepf(mkgs(q), alsf(tid0), apcf(tid0), CheckEmp(tid0))))), pre(mkgs(q), alsf(tid0), apcf(tid0), CheckEmp(tid0)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), CheckEmp(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), CheckEmp(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), CheckEmp(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), CheckEmp(tid0))))) |
Used terms: tid0
| ca = doDeq(tid0), ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))) |
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), doDeq(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), DoDeq(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), DoDeq(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), DoDeq(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), DoDeq(tid0)))))
Used simplifier rules: ⊦ ren(doDeq(tid)) = DoDeq(tid); (s) ⊦ DoDeq(tid) ≠ τ; (s) ⊦ DoDeq(tid) ≠ globalCrash; (s)
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), doDeq(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), DoDeq(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), DoDeq(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), DoDeq(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), DoDeq(tid0))))) |
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), doDeq(tid), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ pre(mkgs(q), alsf(tid), apcf(tid), DoDeq(tid)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), DoDeq(tid)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), DoDeq(tid))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), DoDeq(tid)))))
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), doDeq(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid0), apcf(tid0), DoDeq(tid0)), alsf(tid0; lstepf(mkgs(q), alsf(tid0), apcf(tid0), DoDeq(tid0))), apcf(tid0; pcstepf(mkgs(q), alsf(tid0), apcf(tid0), DoDeq(tid0))))), pre(mkgs(q), alsf(tid0), apcf(tid0), DoDeq(tid0)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), DoDeq(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), DoDeq(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), DoDeq(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), DoDeq(tid0)))))
Used terms: alsf, lsf, q, gs0, apcf, pcf, tid0, gs, lsf0, pcf0
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), doDeq(tid), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ pre(mkgs(q), alsf(tid), apcf(tid), DoDeq(tid)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), DoDeq(tid)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), DoDeq(tid))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), DoDeq(tid))))) |
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), doDeq(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid0), apcf(tid0), DoDeq(tid0)), alsf(tid0; lstepf(mkgs(q), alsf(tid0), apcf(tid0), DoDeq(tid0))), apcf(tid0; pcstepf(mkgs(q), alsf(tid0), apcf(tid0), DoDeq(tid0))))), pre(mkgs(q), alsf(tid0), apcf(tid0), DoDeq(tid0)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), DoDeq(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), DoDeq(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), DoDeq(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), DoDeq(tid0))))) |
Used terms: tid0
| ca = doDeqEmpty(tid0), ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))) |
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), doDeqEmpty(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), DoDeqEmpty(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), DoDeqEmpty(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), DoDeqEmpty(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), DoDeqEmpty(tid0)))))
Used simplifier rules: ⊦ ren(doDeqEmpty(tid)) = DoDeqEmpty(tid); (s) ⊦ DoDeqEmpty(tid) ≠ τ; (s) ⊦ DoDeqEmpty(tid) ≠ globalCrash; (s)
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), doDeqEmpty(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), DoDeqEmpty(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), DoDeqEmpty(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), DoDeqEmpty(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), DoDeqEmpty(tid0))))) |
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), doDeqEmpty(tid), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ pre(mkgs(q), alsf(tid), apcf(tid), DoDeqEmpty(tid)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), DoDeqEmpty(tid)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), DoDeqEmpty(tid))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), DoDeqEmpty(tid)))))
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), doDeqEmpty(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid0), apcf(tid0), DoDeqEmpty(tid0)), alsf(tid0; lstepf(mkgs(q), alsf(tid0), apcf(tid0), DoDeqEmpty(tid0))), apcf(tid0; pcstepf(mkgs(q), alsf(tid0), apcf(tid0), DoDeqEmpty(tid0))))), pre(mkgs(q), alsf(tid0), apcf(tid0), DoDeqEmpty(tid0)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), DoDeqEmpty(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), DoDeqEmpty(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), DoDeqEmpty(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), DoDeqEmpty(tid0)))))
Used terms: alsf, lsf, q, gs0, apcf, pcf, tid0, gs, lsf0, pcf0
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), doDeqEmpty(tid), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ pre(mkgs(q), alsf(tid), apcf(tid), DoDeqEmpty(tid)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), DoDeqEmpty(tid)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), DoDeqEmpty(tid))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), DoDeqEmpty(tid))))) |
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), doDeqEmpty(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid0), apcf(tid0), DoDeqEmpty(tid0)), alsf(tid0; lstepf(mkgs(q), alsf(tid0), apcf(tid0), DoDeqEmpty(tid0))), apcf(tid0; pcstepf(mkgs(q), alsf(tid0), apcf(tid0), DoDeqEmpty(tid0))))), pre(mkgs(q), alsf(tid0), apcf(tid0), DoDeqEmpty(tid0)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), DoDeqEmpty(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), DoDeqEmpty(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), DoDeqEmpty(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), DoDeqEmpty(tid0))))) |
Used terms: tid0
| ca = doEnq(tid0), ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))) |
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), doEnq(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), DoEnq(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), DoEnq(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), DoEnq(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), DoEnq(tid0)))))
Used simplifier rules: ⊦ ren(doEnq(tid)) = DoEnq(tid); (s) ⊦ DoEnq(tid) ≠ τ; (s) ⊦ DoEnq(tid) ≠ globalCrash; (s)
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), doEnq(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), DoEnq(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), DoEnq(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), DoEnq(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), DoEnq(tid0))))) |
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), doEnq(tid), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ pre(mkgs(q), alsf(tid), apcf(tid), DoEnq(tid)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), DoEnq(tid)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), DoEnq(tid))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), DoEnq(tid)))))
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), doEnq(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid0), apcf(tid0), DoEnq(tid0)), alsf(tid0; lstepf(mkgs(q), alsf(tid0), apcf(tid0), DoEnq(tid0))), apcf(tid0; pcstepf(mkgs(q), alsf(tid0), apcf(tid0), DoEnq(tid0))))), pre(mkgs(q), alsf(tid0), apcf(tid0), DoEnq(tid0)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), DoEnq(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), DoEnq(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), DoEnq(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), DoEnq(tid0)))))
Used terms: alsf, lsf, q, gs0, apcf, pcf, tid0, gs, lsf0, pcf0
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), doEnq(tid), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ pre(mkgs(q), alsf(tid), apcf(tid), DoEnq(tid)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), DoEnq(tid)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), DoEnq(tid))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), DoEnq(tid))))) |
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), doEnq(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid0), apcf(tid0), DoEnq(tid0)), alsf(tid0; lstepf(mkgs(q), alsf(tid0), apcf(tid0), DoEnq(tid0))), apcf(tid0; pcstepf(mkgs(q), alsf(tid0), apcf(tid0), DoEnq(tid0))))), pre(mkgs(q), alsf(tid0), apcf(tid0), DoEnq(tid0)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), DoEnq(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), DoEnq(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), DoEnq(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), DoEnq(tid0))))) |
Used terms: tid0
| ca = invDEQ(tid0), ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))) |
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), invDEQ(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), InvDeq(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), InvDeq(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), InvDeq(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), InvDeq(tid0)))))
Used simplifier rules: ⊦ ren(invDEQ(tid)) = InvDeq(tid); (s) ⊦ InvDeq(tid) ≠ τ; (s) ⊦ InvDeq(tid) ≠ globalCrash; (s)
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), invDEQ(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), InvDeq(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), InvDeq(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), InvDeq(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), InvDeq(tid0))))) |
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), invDEQ(tid), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ pre(mkgs(q), alsf(tid), apcf(tid), InvDeq(tid)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), InvDeq(tid)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), InvDeq(tid))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), InvDeq(tid)))))
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), invDEQ(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid0), apcf(tid0), InvDeq(tid0)), alsf(tid0; lstepf(mkgs(q), alsf(tid0), apcf(tid0), InvDeq(tid0))), apcf(tid0; pcstepf(mkgs(q), alsf(tid0), apcf(tid0), InvDeq(tid0))))), pre(mkgs(q), alsf(tid0), apcf(tid0), InvDeq(tid0)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), InvDeq(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), InvDeq(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), InvDeq(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), InvDeq(tid0)))))
Used terms: alsf, lsf, q, gs0, apcf, pcf, tid0, gs, lsf0, pcf0
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), invDEQ(tid), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ pre(mkgs(q), alsf(tid), apcf(tid), InvDeq(tid)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), InvDeq(tid)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), InvDeq(tid))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), InvDeq(tid))))) |
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), invDEQ(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid0), apcf(tid0), InvDeq(tid0)), alsf(tid0; lstepf(mkgs(q), alsf(tid0), apcf(tid0), InvDeq(tid0))), apcf(tid0; pcstepf(mkgs(q), alsf(tid0), apcf(tid0), InvDeq(tid0))))), pre(mkgs(q), alsf(tid0), apcf(tid0), InvDeq(tid0)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), InvDeq(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), InvDeq(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), InvDeq(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), InvDeq(tid0))))) |
Used terms: tid0
| ca = invENQ(tid0, val), ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))) |
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), invENQ(tid0, val), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), InvEnq(tid0, val)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), InvEnq(tid0, val)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), InvEnq(tid0, val))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), InvEnq(tid0, val)))))
Used simplifier rules: ⊦ ren(invENQ(tid, val)) = InvEnq(tid, val); (s) ⊦ InvEnq(tid, val) ≠ τ; (s) ⊦ InvEnq(tid, val) ≠ globalCrash; (s)
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), invENQ(tid0, val), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), InvEnq(tid0, val)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), InvEnq(tid0, val)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), InvEnq(tid0, val))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), InvEnq(tid0, val))))) |
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), invENQ(tid, val), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ pre(mkgs(q), alsf(tid), apcf(tid), InvEnq(tid, val)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), InvEnq(tid, val)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), InvEnq(tid, val))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), InvEnq(tid, val)))))
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), invENQ(tid0, val), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid0), apcf(tid0), InvEnq(tid0, val)), alsf(tid0; lstepf(mkgs(q), alsf(tid0), apcf(tid0), InvEnq(tid0, val))), apcf(tid0; pcstepf(mkgs(q), alsf(tid0), apcf(tid0), InvEnq(tid0, val))))), pre(mkgs(q), alsf(tid0), apcf(tid0), InvEnq(tid0, val)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), InvEnq(tid0, val)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), InvEnq(tid0, val)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), InvEnq(tid0, val))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), InvEnq(tid0, val)))))
Used terms: alsf, val, lsf, q, gs0, apcf, pcf, tid0, gs, lsf0, pcf0
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), invENQ(tid, val), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ pre(mkgs(q), alsf(tid), apcf(tid), InvEnq(tid, val)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), InvEnq(tid, val)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), InvEnq(tid, val))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), InvEnq(tid, val))))) |
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), invENQ(tid0, val), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid0), apcf(tid0), InvEnq(tid0, val)), alsf(tid0; lstepf(mkgs(q), alsf(tid0), apcf(tid0), InvEnq(tid0, val))), apcf(tid0; pcstepf(mkgs(q), alsf(tid0), apcf(tid0), InvEnq(tid0, val))))), pre(mkgs(q), alsf(tid0), apcf(tid0), InvEnq(tid0, val)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), InvEnq(tid0, val)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), InvEnq(tid0, val)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), InvEnq(tid0, val))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), InvEnq(tid0, val))))) |
Used terms: tid0
| ca = retDEQ(tid0, optval), ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))) |
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), retDEQ(tid0, optval), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), RetDeq(tid0, optval)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), RetDeq(tid0, optval)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), RetDeq(tid0, optval))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), RetDeq(tid0, optval)))))
Used simplifier rules: ⊦ ren(retDEQ(tid, optval)) = RetDeq(tid, optval); (s) ⊦ RetDeq(tid, optval) ≠ τ; (s) ⊦ RetDeq(tid, optval) ≠ globalCrash; (s)
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), retDEQ(tid0, optval), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), RetDeq(tid0, optval)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), RetDeq(tid0, optval)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), RetDeq(tid0, optval))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), RetDeq(tid0, optval))))) |
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), retDEQ(tid, optval), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ pre(mkgs(q), alsf(tid), apcf(tid), RetDeq(tid, optval)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), RetDeq(tid, optval)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), RetDeq(tid, optval))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), RetDeq(tid, optval)))))
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), retDEQ(tid0, optval), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid0), apcf(tid0), RetDeq(tid0, optval)), alsf(tid0; lstepf(mkgs(q), alsf(tid0), apcf(tid0), RetDeq(tid0, optval))), apcf(tid0; pcstepf(mkgs(q), alsf(tid0), apcf(tid0), RetDeq(tid0, optval))))), pre(mkgs(q), alsf(tid0), apcf(tid0), RetDeq(tid0, optval)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), RetDeq(tid0, optval)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), RetDeq(tid0, optval)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), RetDeq(tid0, optval))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), RetDeq(tid0, optval)))))
Used terms: alsf, lsf, q, gs0, apcf, pcf, tid0, gs, optval, lsf0, pcf0
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), retDEQ(tid, optval), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ pre(mkgs(q), alsf(tid), apcf(tid), RetDeq(tid, optval)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), RetDeq(tid, optval)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), RetDeq(tid, optval))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), RetDeq(tid, optval))))) |
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), retDEQ(tid0, optval), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid0), apcf(tid0), RetDeq(tid0, optval)), alsf(tid0; lstepf(mkgs(q), alsf(tid0), apcf(tid0), RetDeq(tid0, optval))), apcf(tid0; pcstepf(mkgs(q), alsf(tid0), apcf(tid0), RetDeq(tid0, optval))))), pre(mkgs(q), alsf(tid0), apcf(tid0), RetDeq(tid0, optval)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), RetDeq(tid0, optval)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), RetDeq(tid0, optval)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), RetDeq(tid0, optval))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), RetDeq(tid0, optval))))) |
Used terms: tid0
| ca = retENQ(tid0), ren(ca) ≠ globalCrash, ren(ca) ≠ τ, DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), ca, mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), ren(ca)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), ren(ca))))) |
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), retENQ(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), RetEnq(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), RetEnq(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), RetEnq(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), RetEnq(tid0)))))
Used simplifier rules: ⊦ ren(retENQ(tid)) = RetEnq(tid); (s) ⊦ RetEnq(tid) ≠ τ; (s) ⊦ RetEnq(tid) ≠ globalCrash; (s)
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), retENQ(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), RetEnq(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), RetEnq(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), RetEnq(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), RetEnq(tid0))))) |
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), retENQ(tid), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ pre(mkgs(q), alsf(tid), apcf(tid), RetEnq(tid)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), RetEnq(tid)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), RetEnq(tid))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), RetEnq(tid)))))
DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), retENQ(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid0), apcf(tid0), RetEnq(tid0)), alsf(tid0; lstepf(mkgs(q), alsf(tid0), apcf(tid0), RetEnq(tid0))), apcf(tid0; pcstepf(mkgs(q), alsf(tid0), apcf(tid0), RetEnq(tid0))))), pre(mkgs(q), alsf(tid0), apcf(tid0), RetEnq(tid0)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), RetEnq(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), RetEnq(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), RetEnq(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), RetEnq(tid0)))))
Used terms: alsf, lsf, q, gs0, apcf, pcf, tid0, gs, lsf0, pcf0
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), retENQ(tid), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)) ⊦ pre(mkgs(q), alsf(tid), apcf(tid), RetEnq(tid)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), RetEnq(tid)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), RetEnq(tid))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), RetEnq(tid))))) |
| DMSQInv(gs, lsf, pcf), DMSQstep(mkstate(gs, lsf, pcf), retENQ(tid0), mkstate(gs0, lsf0, pcf0)), abs(mkstate(gs, lsf, pcf), mkstate(mkgs(q), alsf, apcf)), abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid0), apcf(tid0), RetEnq(tid0)), alsf(tid0; lstepf(mkgs(q), alsf(tid0), apcf(tid0), RetEnq(tid0))), apcf(tid0; pcstepf(mkgs(q), alsf(tid0), apcf(tid0), RetEnq(tid0))))), pre(mkgs(q), alsf(tid0), apcf(tid0), RetEnq(tid0)) ⊦ ∃ tid. pre(mkgs(q), alsf(tid), apcf(tid), RetEnq(tid0)) ∧ abs (mkstate(gs0, lsf0, pcf0), mkstate (gstepf(mkgs(q), alsf(tid), apcf(tid), RetEnq(tid0)), alsf(tid; lstepf(mkgs(q), alsf(tid), apcf(tid), RetEnq(tid0))), apcf(tid; pcstepf(mkgs(q), alsf(tid), apcf(tid), RetEnq(tid0))))) |
Used terms: tid0
The following image shows the proof tree of sequent calculus. The proved goal is at the bottom. You can click on the nodes to view additional rules. See here for details on colors in a proof tree.