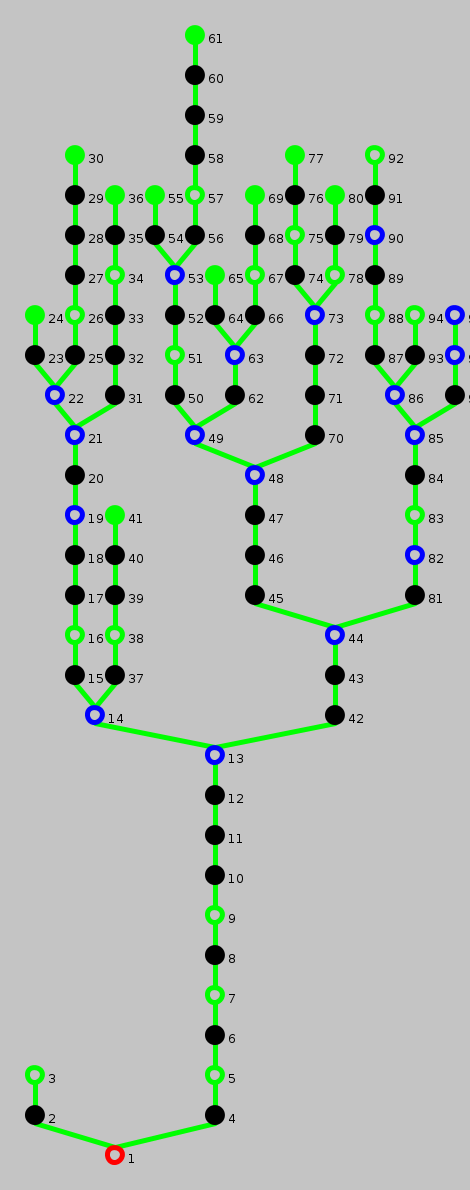
Proof Tree for imfin-lemma-aux-old (View conclusion)
The following image shows the proof tree of sequent calculus. The proved goal is at the bottom. You can click on the nodes to view additional rules. See here for details on colors in a proof tree.
| ⊦ ∃ ass0. ∀ as0. as0 ∈ ass0 ↔ (∃ as. as ∈ ass ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) |
⊦ ∃ ass0. ∀ as0. as0 ∈ ass0 ↔ (∃ as. as ∈ ∅ ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as))
∀ pcf, tid, lsf. ∃ ass1. ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ ∃ ass1. ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ++ durqs ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as))
Used simplifier rules: astateset generated by ∅, ++;;
| ⊦ ∃ ass0. ∀ as0. as0 ∈ ass0 ↔ (∃ as. as ∈ ∅ ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) |
⊦ ∃ ass0. ∀ durqs. ¬ durqs ∈ ass0
Used simplifier rules: ⊦ ¬ a ∈ ∅; (s)
| ⊦ ∃ ass0. ∀ durqs. ¬ durqs ∈ ass0 |
Used simplifier rules: ⊦ ¬ a ∈ ∅; (s) Used terms: ∅
| ∀ pcf, tid, lsf. ∃ ass1. ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ ∃ ass1. ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ++ durqs ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) |
∀ pcf, tid, lsf. ∃ ass1. ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ ∃ ass1. ∀ durqs0. durqs0 ∈ ass1 ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as))
Used simplifier rules: ⊦ a ∈ s ++ b ↔ a = b ∨ a ∈ s; (s)
| ∀ pcf, tid, lsf. ∃ ass1. ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ ∃ ass1. ∀ durqs0. durqs0 ∈ ass1 ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) |
∃ ass1. ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ ∃ ass1. ∀ durqs0. durqs0 ∈ ass1 ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as))
Used terms: pcf, tid, lsf
| ∃ ass1. ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ ∃ ass1. ∀ durqs0. durqs0 ∈ ass1 ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) |
∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ ∃ ass1. ∀ durqs0. durqs0 ∈ ass1 ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as))
| ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ ∃ ass1. ∀ durqs0. durqs0 ∈ ass1 ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) |
∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ ∀ durqs0. durqs0 ∈ ass1 ++ durqs ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ ass1. ∀ durqs0. durqs0 ∈ ass1 ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as))
Used terms: ass1 ++ durqs
| ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ ∀ durqs0. durqs0 ∈ ass1 ++ durqs ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ ass1. ∀ durqs0. durqs0 ∈ ass1 ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) |
∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs0 = durqs ∨ durqs0 ∈ ass1 ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ ass1. ∀ durqs0. durqs0 ∈ ass1 ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as))
Used simplifier rules: ⊦ a ∈ s ++ b ↔ a = b ∨ a ∈ s; (s)
| ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs0 = durqs ∨ durqs0 ∈ ass1 ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ ass1. ∀ durqs0. durqs0 ∈ ass1 ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) |
∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs0 = durqs ∨ durqs0 ∈ ass1 ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∀ durqs0. durqs0 ∈ ass1 ++ (durqs.pcf:= durqs.pcf(tid; resDeq)) ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as))
Used terms: ass1 ++ (durqs.pcf:= durqs.pcf(tid; resDeq))
| ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs0 = durqs ∨ durqs0 ∈ ass1 ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∀ durqs0. durqs0 ∈ ass1 ++ (durqs.pcf:= durqs.pcf(tid; resDeq)) ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) |
∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs0 = durqs ∨ durqs0 ∈ ass1 ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), durqs1 = (durqs.pcf:= durqs.pcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as))
Used simplifier rules: ⊦ a ∈ s ++ b ↔ a = b ∨ a ∈ s; (s)
| ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs0 = durqs ∨ durqs0 ∈ ass1 ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), durqs1 = (durqs.pcf:= durqs.pcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) |
durqs = mkstate(ags, alsf, apcf), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs1 = (durqs.pcf:= apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), durqs0 = durqs ∨ durqs0 ∈ ass1 ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as))
Used simplifier rules: ⊦ (gstate = s.gstate ∧ lsf = s.lsf) ∧ pcf = s.pcf ↔ s = mkstate(gstate, lsf, pcf); (elim) Used terms: durqs, gstate, alsf, apcf
| durqs = mkstate(ags, alsf, apcf), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs1 = (durqs.pcf:= apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), durqs0 = durqs ∨ durqs0 ∈ ass1 ↔ (∃ as. (as = durqs ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) |
∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs0 = mkstate(ags, alsf, apcf) ∨ durqs0 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as))
Used simplifier rules: ⊦ (mkstate(gstate, lsf, pcf).pcf:= pcf0) = mkstate(gstate, lsf, pcf0); (s)
| ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs0 = mkstate(ags, alsf, apcf) ∨ durqs0 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) |
∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), durqs0 = mkstate(ags, alsf, apcf) ∨ durqs0 ∈ ass1 ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)
durqs0 ≠ mkstate(ags, alsf, apcf), ¬ durqs0 ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as))
| ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), durqs0 = mkstate(ags, alsf, apcf) ∨ durqs0 ∈ ass1 ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as) |
durqs0 = mkstate(ags, alsf, apcf), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)
durqs0 ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)
| durqs0 = mkstate(ags, alsf, apcf), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as) |
∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)
| ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as) |
∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as), (mkstate(ags, alsf, apcf) = mkstate(ags, alsf, apcf) ∨ mkstate(ags, alsf, apcf) ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ mkstate(ags, alsf, apcf).pcf:= mkstate(ags, alsf, apcf).pcf(tid; resDeq);mkstate(ags, alsf, apcf))
Used terms: mkstate(ags, alsf, apcf)
| ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as), (mkstate(ags, alsf, apcf) = mkstate(ags, alsf, apcf) ∨ mkstate(ags, alsf, apcf) ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ mkstate(ags, alsf, apcf).pcf:= mkstate(ags, alsf, apcf).pcf(tid; resDeq);mkstate(ags, alsf, apcf)) |
mkstate(ags, alsf, apcf) ≠ (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ mkstate(ags, alsf, apcf(tid; resDeq));mkstate(ags, alsf, apcf)), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)
Used simplifier rules: ⊦ (mkstate(gstate, lsf, pcf).pcf:= pcf0) = mkstate(gstate, lsf, pcf0); (s) ⊦ mkstate(gstate, lsf, pcf).pcf = pcf; (s)
| mkstate(ags, alsf, apcf) ≠ (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ mkstate(ags, alsf, apcf(tid; resDeq));mkstate(ags, alsf, apcf)), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as) |
lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), mkstate(ags, alsf, apcf) ≠ (pcf(tid) = invDeq ∧ obsEmpty ⊃ mkstate(ags, alsf, apcf(tid; resDeq));mkstate(ags, alsf, apcf)), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)
Used simplifier rules: ⊦ ( ( ((tid = ls.tid ∧ (obsEmpty ↔ ls.obsEmpty)) ∧ ival = ls.ival) ∧ oval = ls.oval) ∧ value = ls.value) ∧ optval = ls.optval ↔ ls = mkls(tid, obsEmpty, ival, oval, value, optval); (elim) Used terms: value, ival, obsEmpty, lsf(tid), oval, tid0, optval
| lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), mkstate(ags, alsf, apcf) ≠ (pcf(tid) = invDeq ∧ obsEmpty ⊃ mkstate(ags, alsf, apcf(tid; resDeq));mkstate(ags, alsf, apcf)), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as) |
lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), obsEmpty, pcf(tid) = invDeq, mkstate(ags, alsf, apcf) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)
| lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), obsEmpty, pcf(tid) = invDeq, mkstate(ags, alsf, apcf) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, apcf(tid) ≠ resDeq, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq))), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq))
Used simplifier rules: ⊦ mkstate(gstate, lsf, pcf) = mkstate(gstate0, lsf0, pcf0) ↔ gstate = gstate0 ∧ lsf = lsf0 ∧ pcf = pcf0; (ws)
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, apcf(tid) ≠ resDeq, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq))), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq)) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, apcf(tid) ≠ resDeq, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq))
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, apcf(tid) ≠ resDeq, durqs1 ≠ mkstate(ags, alsf, apcf(tid; resDeq)), ¬ durqs1 ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq))
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, apcf(tid) ≠ resDeq, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)) |
durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)), lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, apcf(tid) ≠ resDeq, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq))
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, apcf(tid) ≠ resDeq, durqs1 ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq))
| durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)), lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, apcf(tid) ≠ resDeq, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq)) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, apcf(tid) ≠ resDeq, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq))
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, apcf(tid) ≠ resDeq, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)) |
Used simplifier rules: ⊦ mkstate(gstate, lsf, pcf).pcf = pcf; (s) ⊦ (mkstate(gstate, lsf, pcf).pcf:= pcf0) = mkstate(gstate, lsf, pcf0); (s) ⊦ mkstate(gstate, lsf, pcf) = mkstate(gstate0, lsf0, pcf0) ↔ gstate = gstate0 ∧ lsf = lsf0 ∧ pcf = pcf0; (ws) Used terms: mkstate(ags, alsf, apcf)
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, apcf(tid) ≠ resDeq, durqs1 ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq)) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass1 ≠ 0, apcf(tid) ≠ resDeq, ass1 ≠ ∅, durqs1 ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq))
Used simplifier rules: size-zero-01: ⊦ s ≠ ∅ → # s ≠ 0; (forward) from specification set-basic[DQ-refines-DurQ-instance-astateset-stateset] ne-01: ⊦ a ∈ s → s ≠ ∅; (forward) from specification set-basic[DQ-refines-DurQ-instance-astateset-stateset]
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass1 ≠ 0, apcf(tid) ≠ resDeq, ass1 ≠ ∅, durqs1 ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq)) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass1 ≠ 0, apcf(tid) ≠ resDeq, ass1 ≠ ∅, durqs1 ∈ ass1, durqs1 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq))), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq))
Used terms: durqs1
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass1 ≠ 0, apcf(tid) ≠ resDeq, ass1 ≠ ∅, durqs1 ∈ ass1, durqs1 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq))), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass1 ≠ 0, # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, ass1 ≠ ∅, durqs ∈ ass0, (durqs.pcf:= durqs.pcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ (durqs.pcf:= durqs.pcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq))
Used simplifier rules: size-zero-01: ⊦ s ≠ ∅ → # s ≠ 0; (forward) from specification set-basic[DQ-refines-DurQ-instance-astateset-stateset] ne-01: ⊦ a ∈ s → s ≠ ∅; (forward) from specification set-basic[DQ-refines-DurQ-instance-astateset-stateset]
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass1 ≠ 0, # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, ass1 ≠ ∅, durqs ∈ ass0, (durqs.pcf:= durqs.pcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ (durqs.pcf:= durqs.pcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)) |
durqs = mkstate(ags0, alsf0, apcf0), lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass1 ≠ 0, # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, ass1 ≠ ∅, (durqs.pcf:= apcf0(tid; resDeq)) ∈ ass1, durqs ∈ ass0, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ (durqs.pcf:= apcf0(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq))
Used simplifier rules: ⊦ (gstate = s.gstate ∧ lsf = s.lsf) ∧ pcf = s.pcf ↔ s = mkstate(gstate, lsf, pcf); (elim) Used terms: durqs, gstate, alsf0, apcf0
| durqs = mkstate(ags0, alsf0, apcf0), lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass1 ≠ 0, # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, ass1 ≠ ∅, (durqs.pcf:= apcf0(tid; resDeq)) ∈ ass1, durqs ∈ ass0, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ (durqs.pcf:= apcf0(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq)) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass1 ≠ 0, # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, ass1 ≠ ∅, mkstate(ags0, alsf0, apcf0) ∈ ass0, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags0, alsf0, apcf0(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq))
Used simplifier rules: ⊦ (mkstate(gstate, lsf, pcf).pcf:= pcf0) = mkstate(gstate, lsf, pcf0); (s)
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass1 ≠ 0, # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, ass1 ≠ ∅, mkstate(ags0, alsf0, apcf0) ∈ ass0, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags0, alsf0, apcf0(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)) |
Used simplifier rules: ⊦ mkstate(gstate, lsf, pcf).pcf = pcf; (s) ⊦ (mkstate(gstate, lsf, pcf).pcf:= pcf0) = mkstate(gstate, lsf, pcf0); (s) ⊦ mkstate(gstate, lsf, pcf) = mkstate(gstate0, lsf0, pcf0) ↔ gstate = gstate0 ∧ lsf = lsf0 ∧ pcf = pcf0; (ws) Used terms: mkstate(ags0, alsf0, apcf0)
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, apcf(tid) ≠ resDeq, durqs1 ≠ mkstate(ags, alsf, apcf(tid; resDeq)), ¬ durqs1 ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq)) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, (durqs.pcf:= durqs.pcf(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), apcf(tid) ≠ resDeq, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ (durqs.pcf:= durqs.pcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq))
Used simplifier rules: size-zero-01: ⊦ s ≠ ∅ → # s ≠ 0; (forward) from specification set-basic[DQ-refines-DurQ-instance-astateset-stateset] ne-01: ⊦ a ∈ s → s ≠ ∅; (forward) from specification set-basic[DQ-refines-DurQ-instance-astateset-stateset] ⊦ mkstate(gstate, lsf, pcf) = mkstate(gstate0, lsf0, pcf0) ↔ gstate = gstate0 ∧ lsf = lsf0 ∧ pcf = pcf0; (ws) ⊦ (mkstate(gstate, lsf, pcf).pcf:= pcf0) = mkstate(gstate, lsf, pcf0); (s) ⊦ mkstate(gstate, lsf, pcf).pcf = pcf; (s)
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, (durqs.pcf:= durqs.pcf(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), apcf(tid) ≠ resDeq, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ (durqs.pcf:= durqs.pcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq)) |
durqs = mkstate(ags0, alsf0, apcf0), lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, (durqs.pcf:= apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), apcf(tid) ≠ resDeq, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ (durqs.pcf:= apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq))
Used simplifier rules: ⊦ (gstate = s.gstate ∧ lsf = s.lsf) ∧ pcf = s.pcf ↔ s = mkstate(gstate, lsf, pcf); (elim) Used terms: durqs, gstate, alsf0, apcf0
| durqs = mkstate(ags0, alsf0, apcf0), lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, (durqs.pcf:= apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), apcf(tid) ≠ resDeq, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ (durqs.pcf:= apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq)) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, mkstate(ags0, alsf0, apcf0) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), mkstate(ags0, alsf0, apcf0) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq))
Used simplifier rules: ⊦ (mkstate(gstate, lsf, pcf).pcf:= pcf0) = mkstate(gstate, lsf, pcf0); (s)
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, mkstate(ags0, alsf0, apcf0) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), mkstate(ags0, alsf0, apcf0) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq)) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, mkstate(ags0, alsf0, apcf0) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), mkstate(ags0, alsf0, apcf0) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ mkstate(ags0, alsf0, apcf0(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq))), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq))
Used terms: mkstate(ags0, alsf0, apcf0(tid; resDeq))
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, mkstate(ags0, alsf0, apcf0) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), mkstate(ags0, alsf0, apcf0) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ mkstate(ags0, alsf0, apcf0(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq))), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq)) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, mkstate(ags0, alsf0, apcf0) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), mkstate(ags0, alsf0, apcf0) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. as ∈ ass0 ∧ mkstate(ags0, alsf0, apcf0(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq))
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, mkstate(ags0, alsf0, apcf0) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), mkstate(ags0, alsf0, apcf0) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. as ∈ ass0 ∧ mkstate(ags0, alsf0, apcf0(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)) |
Used simplifier rules: ⊦ mkstate(gstate, lsf, pcf).pcf = pcf; (s) ⊦ (mkstate(gstate, lsf, pcf).pcf:= pcf0) = mkstate(gstate, lsf, pcf0); (s) ⊦ mkstate(gstate, lsf, pcf) = mkstate(gstate0, lsf0, pcf0) ↔ gstate = gstate0 ∧ lsf = lsf0 ∧ pcf = pcf0; (ws) Used terms: mkstate(ags0, alsf0, apcf0)
| durqs0 ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as) |
# ass1 ≠ 0, ass1 ≠ ∅, durqs0 ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)
Used simplifier rules: size-zero-01: ⊦ s ≠ ∅ → # s ≠ 0; (forward) from specification set-basic[DQ-refines-DurQ-instance-astateset-stateset] ne-01: ⊦ a ∈ s → s ≠ ∅; (forward) from specification set-basic[DQ-refines-DurQ-instance-astateset-stateset]
| # ass1 ≠ 0, ass1 ≠ ∅, durqs0 ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as) |
# ass1 ≠ 0, ass1 ≠ ∅, durqs0 ∈ ass1, durqs0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)
Used terms: durqs0
| # ass1 ≠ 0, ass1 ≠ ∅, durqs0 ∈ ass1, durqs0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as) |
# ass1 ≠ 0, # ass0 ≠ 0, ass0 ≠ ∅, ass1 ≠ ∅, durqs ∈ ass0, (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ durqs.pcf:= durqs.pcf(tid; resDeq);durqs) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ durqs.pcf:= durqs.pcf(tid; resDeq);durqs) = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)
Used simplifier rules: size-zero-01: ⊦ s ≠ ∅ → # s ≠ 0; (forward) from specification set-basic[DQ-refines-DurQ-instance-astateset-stateset] ne-01: ⊦ a ∈ s → s ≠ ∅; (forward) from specification set-basic[DQ-refines-DurQ-instance-astateset-stateset]
| # ass1 ≠ 0, # ass0 ≠ 0, ass0 ≠ ∅, ass1 ≠ ∅, durqs ∈ ass0, (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ durqs.pcf:= durqs.pcf(tid; resDeq);durqs) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ durqs.pcf:= durqs.pcf(tid; resDeq);durqs) = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as) |
lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass1 ≠ 0, # ass0 ≠ 0, ass0 ≠ ∅, ass1 ≠ ∅, (pcf(tid) = invDeq ∧ obsEmpty ⊃ durqs.pcf:= durqs.pcf(tid; resDeq);durqs) ∈ ass1, durqs ∈ ass0, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ (pcf(tid) = invDeq ∧ obsEmpty ⊃ durqs.pcf:= durqs.pcf(tid; resDeq);durqs) = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)
Used simplifier rules: ⊦ ( ( ((tid = ls.tid ∧ (obsEmpty ↔ ls.obsEmpty)) ∧ ival = ls.ival) ∧ oval = ls.oval) ∧ value = ls.value) ∧ optval = ls.optval ↔ ls = mkls(tid, obsEmpty, ival, oval, value, optval); (elim) Used terms: value, ival, obsEmpty, lsf(tid), oval, tid0, optval
| lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass1 ≠ 0, # ass0 ≠ 0, ass0 ≠ ∅, ass1 ≠ ∅, (pcf(tid) = invDeq ∧ obsEmpty ⊃ durqs.pcf:= durqs.pcf(tid; resDeq);durqs) ∈ ass1, durqs ∈ ass0, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ (pcf(tid) = invDeq ∧ obsEmpty ⊃ durqs.pcf:= durqs.pcf(tid; resDeq);durqs) = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as) |
Used terms: durqs
| durqs0 ≠ mkstate(ags, alsf, apcf), ¬ durqs0 ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as) ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) |
(pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ durqs.pcf:= durqs.pcf(tid; resDeq);durqs) ≠ mkstate(ags, alsf, apcf), ¬ (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ durqs.pcf:= durqs.pcf(tid; resDeq);durqs) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), durqs = mkstate(ags, alsf, apcf) ∨ durqs ∈ ass0 ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as))
| (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ durqs.pcf:= durqs.pcf(tid; resDeq);durqs) ≠ mkstate(ags, alsf, apcf), ¬ (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ durqs.pcf:= durqs.pcf(tid; resDeq);durqs) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), durqs = mkstate(ags, alsf, apcf) ∨ durqs ∈ ass0 ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ lsf(tid).obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) |
lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), (pcf(tid) = invDeq ∧ obsEmpty ⊃ durqs.pcf:= durqs.pcf(tid; resDeq);durqs) ≠ mkstate(ags, alsf, apcf), ¬ (pcf(tid) = invDeq ∧ obsEmpty ⊃ durqs.pcf:= durqs.pcf(tid; resDeq);durqs) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), durqs = mkstate(ags, alsf, apcf) ∨ durqs ∈ ass0 ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as))
Used simplifier rules: ⊦ ( ( ((tid = ls.tid ∧ (obsEmpty ↔ ls.obsEmpty)) ∧ ival = ls.ival) ∧ oval = ls.oval) ∧ value = ls.value) ∧ optval = ls.optval ↔ ls = mkls(tid, obsEmpty, ival, oval, value, optval); (elim) Used terms: value, ival, obsEmpty, lsf(tid), oval, tid0, optval
| lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), (pcf(tid) = invDeq ∧ obsEmpty ⊃ durqs.pcf:= durqs.pcf(tid; resDeq);durqs) ≠ mkstate(ags, alsf, apcf), ¬ (pcf(tid) = invDeq ∧ obsEmpty ⊃ durqs.pcf:= durqs.pcf(tid; resDeq);durqs) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), durqs = mkstate(ags, alsf, apcf) ∨ durqs ∈ ass0 ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) |
lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), obsEmpty, pcf(tid) = invDeq, (durqs.pcf:= durqs.pcf(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), ¬ (pcf(tid) = invDeq ∧ obsEmpty ⊃ durqs.pcf:= durqs.pcf(tid; resDeq);durqs) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), durqs = mkstate(ags, alsf, apcf) ∨ durqs ∈ ass0 ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as))
lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), durqs ≠ mkstate(ags, alsf, apcf), ¬ (pcf(tid) = invDeq ∧ obsEmpty ⊃ durqs.pcf:= durqs.pcf(tid; resDeq);durqs) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), durqs = mkstate(ags, alsf, apcf) ∨ durqs ∈ ass0, pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as))
| lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), obsEmpty, pcf(tid) = invDeq, (durqs.pcf:= durqs.pcf(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), ¬ (pcf(tid) = invDeq ∧ obsEmpty ⊃ durqs.pcf:= durqs.pcf(tid; resDeq);durqs) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), durqs = mkstate(ags, alsf, apcf) ∨ durqs ∈ ass0 ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, (durqs.pcf:= durqs.pcf(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), ¬ (durqs.pcf:= durqs.pcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), durqs = mkstate(ags, alsf, apcf) ∨ durqs ∈ ass0 ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)))
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, (durqs.pcf:= durqs.pcf(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), ¬ (durqs.pcf:= durqs.pcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), durqs = mkstate(ags, alsf, apcf) ∨ durqs ∈ ass0 ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq))) |
durqs = mkstate(ags0, alsf0, apcf0), lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, (durqs.pcf:= apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), ¬ (durqs.pcf:= apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), durqs = mkstate(ags, alsf, apcf) ∨ durqs ∈ ass0 ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)))
Used simplifier rules: ⊦ (gstate = s.gstate ∧ lsf = s.lsf) ∧ pcf = s.pcf ↔ s = mkstate(gstate, lsf, pcf); (elim) Used terms: durqs, gstate, alsf0, apcf0
| durqs = mkstate(ags0, alsf0, apcf0), lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, (durqs.pcf:= apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), ¬ (durqs.pcf:= apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), durqs = mkstate(ags, alsf, apcf) ∨ durqs ∈ ass0 ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq))) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), mkstate(ags0, alsf0, apcf0) = mkstate(ags, alsf, apcf) ∨ mkstate(ags0, alsf0, apcf0) ∈ ass0 ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)))
Used simplifier rules: ⊦ (mkstate(gstate, lsf, pcf).pcf:= pcf0) = mkstate(gstate, lsf, pcf0); (s)
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), mkstate(ags0, alsf0, apcf0) = mkstate(ags, alsf, apcf) ∨ mkstate(ags0, alsf0, apcf0) ∈ ass0 ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq))) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), mkstate(ags0, alsf0, apcf0) = mkstate(ags, alsf, apcf) ∨ mkstate(ags0, alsf0, apcf0) ∈ ass0, durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq))
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, durqs1 ≠ mkstate(ags, alsf, apcf(tid; resDeq)), mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), ¬ durqs1 ∈ ass1, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)), mkstate(ags0, alsf0, apcf0) = mkstate(ags, alsf, apcf) ∨ mkstate(ags0, alsf0, apcf0) ∈ ass0 ⊦
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), mkstate(ags0, alsf0, apcf0) = mkstate(ags, alsf, apcf) ∨ mkstate(ags0, alsf0, apcf0) ∈ ass0, durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), mkstate(ags0, alsf0, apcf0) = mkstate(ags, alsf, apcf), pcf(tid) = invDeq, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq))
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq))
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), mkstate(ags0, alsf0, apcf0) = mkstate(ags, alsf, apcf), pcf(tid) = invDeq, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, apcf(tid) ≠ resDeq, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq))
Used simplifier rules: ⊦ mkstate(gstate, lsf, pcf) = mkstate(gstate0, lsf0, pcf0) ↔ gstate = gstate0 ∧ lsf = lsf0 ∧ pcf = pcf0; (ws)
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, apcf(tid) ≠ resDeq, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, apcf(tid) ≠ resDeq, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq))), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq))
Used terms: mkstate(ags, alsf, apcf(tid; resDeq))
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, apcf(tid) ≠ resDeq, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq))), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, apcf(tid) ≠ resDeq, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. as ∈ ass0 ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq))
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, apcf(tid) ≠ resDeq, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. as ∈ ass0 ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)) |
durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)), lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, apcf(tid) ≠ resDeq, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. as ∈ ass0 ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq))
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, apcf(tid) ≠ resDeq, durqs1 ∈ ass1, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. as ∈ ass0 ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq))
| durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)), lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, apcf(tid) ≠ resDeq, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. as ∈ ass0 ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, apcf(tid) ≠ resDeq, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. as ∈ ass0 ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq))
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, apcf(tid) ≠ resDeq, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. as ∈ ass0 ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)) |
Used simplifier rules: ⊦ mkstate(gstate, lsf, pcf).pcf = pcf; (s) ⊦ (mkstate(gstate, lsf, pcf).pcf:= pcf0) = mkstate(gstate, lsf, pcf0); (s) ⊦ mkstate(gstate, lsf, pcf) = mkstate(gstate0, lsf0, pcf0) ↔ gstate = gstate0 ∧ lsf = lsf0 ∧ pcf = pcf0; (ws) Used terms: mkstate(ags, alsf, apcf)
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, apcf(tid) ≠ resDeq, durqs1 ∈ ass1, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. as ∈ ass0 ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass1 ≠ 0, apcf(tid) ≠ resDeq, ass1 ≠ ∅, durqs1 ∈ ass1, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. as ∈ ass0 ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq))
Used simplifier rules: size-zero-01: ⊦ s ≠ ∅ → # s ≠ 0; (forward) from specification set-basic[DQ-refines-DurQ-instance-astateset-stateset] ne-01: ⊦ a ∈ s → s ≠ ∅; (forward) from specification set-basic[DQ-refines-DurQ-instance-astateset-stateset]
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass1 ≠ 0, apcf(tid) ≠ resDeq, ass1 ≠ ∅, durqs1 ∈ ass1, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. as ∈ ass0 ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass1 ≠ 0, apcf(tid) ≠ resDeq, ass1 ≠ ∅, durqs1 ∈ ass1, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, durqs1 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq))), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. as ∈ ass0 ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq))
Used terms: durqs1
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass1 ≠ 0, apcf(tid) ≠ resDeq, ass1 ≠ ∅, durqs1 ∈ ass1, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, durqs1 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq))), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. as ∈ ass0 ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass1 ≠ 0, # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, ass1 ≠ ∅, durqs ∈ ass0, (durqs.pcf:= durqs.pcf(tid; resDeq)) ∈ ass1, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ (durqs.pcf:= durqs.pcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. as ∈ ass0 ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq))
Used simplifier rules: size-zero-01: ⊦ s ≠ ∅ → # s ≠ 0; (forward) from specification set-basic[DQ-refines-DurQ-instance-astateset-stateset] ne-01: ⊦ a ∈ s → s ≠ ∅; (forward) from specification set-basic[DQ-refines-DurQ-instance-astateset-stateset]
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass1 ≠ 0, # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, ass1 ≠ ∅, durqs ∈ ass0, (durqs.pcf:= durqs.pcf(tid; resDeq)) ∈ ass1, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ (durqs.pcf:= durqs.pcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. as ∈ ass0 ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)) |
durqs = mkstate(ags0, alsf0, apcf0), lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass1 ≠ 0, # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, ass1 ≠ ∅, (durqs.pcf:= apcf0(tid; resDeq)) ∈ ass1, durqs ∈ ass0, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. as ∈ ass0 ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ (durqs.pcf:= apcf0(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq))
Used simplifier rules: ⊦ (gstate = s.gstate ∧ lsf = s.lsf) ∧ pcf = s.pcf ↔ s = mkstate(gstate, lsf, pcf); (elim) Used terms: durqs, gstate, alsf0, apcf0
| durqs = mkstate(ags0, alsf0, apcf0), lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass1 ≠ 0, # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, ass1 ≠ ∅, (durqs.pcf:= apcf0(tid; resDeq)) ∈ ass1, durqs ∈ ass0, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. as ∈ ass0 ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ (durqs.pcf:= apcf0(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass1 ≠ 0, # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, ass1 ≠ ∅, mkstate(ags0, alsf0, apcf0) ∈ ass0, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. as ∈ ass0 ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags0, alsf0, apcf0(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq))
Used simplifier rules: ⊦ (mkstate(gstate, lsf, pcf).pcf:= pcf0) = mkstate(gstate, lsf, pcf0); (s)
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass1 ≠ 0, # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, ass1 ≠ ∅, mkstate(ags0, alsf0, apcf0) ∈ ass0, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. as ∈ ass0 ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags0, alsf0, apcf0(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)) |
Used simplifier rules: ⊦ mkstate(gstate, lsf, pcf).pcf = pcf; (s) ⊦ (mkstate(gstate, lsf, pcf).pcf:= pcf0) = mkstate(gstate, lsf, pcf0); (s) ⊦ mkstate(gstate, lsf, pcf) = mkstate(gstate0, lsf0, pcf0) ↔ gstate = gstate0 ∧ lsf = lsf0 ∧ pcf = pcf0; (ws) Used terms: mkstate(ags0, alsf0, apcf0)
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, ass0 ≠ ∅, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq))
Used simplifier rules: size-zero-01: ⊦ s ≠ ∅ → # s ≠ 0; (forward) from specification set-basic[DQ-refines-DurQ-instance-astateset-stateset] ne-01: ⊦ a ∈ s → s ≠ ∅; (forward) from specification set-basic[DQ-refines-DurQ-instance-astateset-stateset]
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, ass0 ≠ ∅, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)) |
durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)), lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, ass0 ≠ ∅, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq))
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, ass0 ≠ ∅, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0) ∈ ass0, durqs1 ∈ ass1, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq))
| durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)), lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, ass0 ≠ ∅, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, ass0 ≠ ∅, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq))
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, ass0 ≠ ∅, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)) |
Used simplifier rules: ⊦ mkstate(gstate, lsf, pcf).pcf = pcf; (s) ⊦ (mkstate(gstate, lsf, pcf).pcf:= pcf0) = mkstate(gstate, lsf, pcf0); (s) ⊦ mkstate(gstate, lsf, pcf) = mkstate(gstate0, lsf0, pcf0) ↔ gstate = gstate0 ∧ lsf = lsf0 ∧ pcf = pcf0; (ws) Used terms: mkstate(ags, alsf, apcf)
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, ass0 ≠ ∅, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0) ∈ ass0, durqs1 ∈ ass1, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, # ass1 ≠ 0, ass0 ≠ ∅, ass1 ≠ ∅, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0) ∈ ass0, durqs1 ∈ ass1, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq))
Used simplifier rules: size-zero-01: ⊦ s ≠ ∅ → # s ≠ 0; (forward) from specification set-basic[DQ-refines-DurQ-instance-astateset-stateset] ne-01: ⊦ a ∈ s → s ≠ ∅; (forward) from specification set-basic[DQ-refines-DurQ-instance-astateset-stateset]
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, # ass1 ≠ 0, ass0 ≠ ∅, ass1 ≠ ∅, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0) ∈ ass0, durqs1 ∈ ass1, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, # ass1 ≠ 0, ass0 ≠ ∅, ass1 ≠ ∅, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), durqs1 ∈ ass1, mkstate(ags0, alsf0, apcf0) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ mkstate(ags0, alsf0, apcf0(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq))), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq))
Used terms: mkstate(ags0, alsf0, apcf0(tid; resDeq))
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, # ass1 ≠ 0, ass0 ≠ ∅, ass1 ≠ ∅, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), durqs1 ∈ ass1, mkstate(ags0, alsf0, apcf0) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ mkstate(ags0, alsf0, apcf0(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq))), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)) |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, # ass1 ≠ 0, ass0 ≠ ∅, ass1 ≠ ∅, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0) ∈ ass0, durqs1 ∈ ass1, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. as ∈ ass0 ∧ mkstate(ags0, alsf0, apcf0(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq))
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, # ass1 ≠ 0, ass0 ≠ ∅, ass1 ≠ ∅, mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0) ∈ ass0, durqs1 ∈ ass1, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)), ∃ as. as ∈ ass0 ∧ mkstate(ags0, alsf0, apcf0(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)) |
Used simplifier rules: ⊦ mkstate(gstate, lsf, pcf).pcf = pcf; (s) ⊦ (mkstate(gstate, lsf, pcf).pcf:= pcf0) = mkstate(gstate, lsf, pcf0); (s) ⊦ mkstate(gstate, lsf, pcf) = mkstate(gstate0, lsf0, pcf0) ↔ gstate = gstate0 ∧ lsf = lsf0 ∧ pcf = pcf0; (ws) Used terms: mkstate(ags0, alsf0, apcf0)
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, durqs1 ≠ mkstate(ags, alsf, apcf(tid; resDeq)), mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), ¬ durqs1 ∈ ass1, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (as.pcf:= as.pcf(tid; resDeq)), mkstate(ags0, alsf0, apcf0) = mkstate(ags, alsf, apcf) ∨ mkstate(ags0, alsf0, apcf0) ∈ ass0 ⊦ |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, (durqs.pcf:= durqs.pcf(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ (durqs.pcf:= durqs.pcf(tid; resDeq)) ∈ ass1, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), mkstate(ags0, alsf0, apcf0) = mkstate(ags, alsf, apcf) ∨ mkstate(ags0, alsf0, apcf0) ∈ ass0 ⊦
Used simplifier rules: size-zero-01: ⊦ s ≠ ∅ → # s ≠ 0; (forward) from specification set-basic[DQ-refines-DurQ-instance-astateset-stateset] ne-01: ⊦ a ∈ s → s ≠ ∅; (forward) from specification set-basic[DQ-refines-DurQ-instance-astateset-stateset] ⊦ mkstate(gstate, lsf, pcf) = mkstate(gstate0, lsf0, pcf0) ↔ gstate = gstate0 ∧ lsf = lsf0 ∧ pcf = pcf0; (ws) ⊦ (mkstate(gstate, lsf, pcf).pcf:= pcf0) = mkstate(gstate, lsf, pcf0); (s) ⊦ mkstate(gstate, lsf, pcf).pcf = pcf; (s)
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, (durqs.pcf:= durqs.pcf(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ (durqs.pcf:= durqs.pcf(tid; resDeq)) ∈ ass1, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), mkstate(ags0, alsf0, apcf0) = mkstate(ags, alsf, apcf) ∨ mkstate(ags0, alsf0, apcf0) ∈ ass0 ⊦ |
durqs = mkstate(ags1, alsf1, apcf1), lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, (durqs.pcf:= apcf1(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ (durqs.pcf:= apcf1(tid; resDeq)) ∈ ass1, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), mkstate(ags0, alsf0, apcf0) = mkstate(ags, alsf, apcf) ∨ mkstate(ags0, alsf0, apcf0) ∈ ass0 ⊦
Used simplifier rules: ⊦ (gstate = s.gstate ∧ lsf = s.lsf) ∧ pcf = s.pcf ↔ s = mkstate(gstate, lsf, pcf); (elim) Used terms: durqs, gstate, alsf1, apcf1
| durqs = mkstate(ags1, alsf1, apcf1), lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, (durqs.pcf:= apcf1(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ (durqs.pcf:= apcf1(tid; resDeq)) ∈ ass1, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), mkstate(ags0, alsf0, apcf0) = mkstate(ags, alsf, apcf) ∨ mkstate(ags0, alsf0, apcf0) ∈ ass0 ⊦ |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, ass0 ≠ ∅, mkstate(ags1, alsf1, apcf1) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), mkstate(ags1, alsf1, apcf1(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), mkstate(ags1, alsf1, apcf1) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ¬ mkstate(ags1, alsf1, apcf1(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), mkstate(ags0, alsf0, apcf0) = mkstate(ags, alsf, apcf) ∨ mkstate(ags0, alsf0, apcf0) ∈ ass0 ⊦
Used simplifier rules: ⊦ (mkstate(gstate, lsf, pcf).pcf:= pcf0) = mkstate(gstate, lsf, pcf0); (s)
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, ass0 ≠ ∅, mkstate(ags1, alsf1, apcf1) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), mkstate(ags1, alsf1, apcf1(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), mkstate(ags1, alsf1, apcf1) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ¬ mkstate(ags1, alsf1, apcf1(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))), mkstate(ags0, alsf0, apcf0) = mkstate(ags, alsf, apcf) ∨ mkstate(ags0, alsf0, apcf0) ∈ ass0 ⊦ |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), mkstate(ags0, alsf0, apcf0) = mkstate(ags, alsf, apcf), pcf(tid) = invDeq, # ass0 ≠ 0, ass0 ≠ ∅, mkstate(ags1, alsf1, apcf1) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), mkstate(ags1, alsf1, apcf1(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), mkstate(ags1, alsf1, apcf1) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ¬ mkstate(ags1, alsf1, apcf1(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, ass0 ≠ ∅, mkstate(ags1, alsf1, apcf1) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), mkstate(ags1, alsf1, apcf1(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), mkstate(ags1, alsf1, apcf1) ∈ ass0, mkstate(ags0, alsf0, apcf0) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ¬ mkstate(ags1, alsf1, apcf1(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), mkstate(ags0, alsf0, apcf0) = mkstate(ags, alsf, apcf), pcf(tid) = invDeq, # ass0 ≠ 0, ass0 ≠ ∅, mkstate(ags1, alsf1, apcf1) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), mkstate(ags1, alsf1, apcf1(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), mkstate(ags1, alsf1, apcf1) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ¬ mkstate(ags1, alsf1, apcf1(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, mkstate(ags1, alsf1, apcf1) ≠ mkstate(ags, alsf, apcf), mkstate(ags1, alsf1, apcf1(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), mkstate(ags1, alsf1, apcf1) ∈ ass0, ¬ mkstate(ags1, alsf1, apcf1(tid; resDeq)) ∈ ass1, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦
Used simplifier rules: ⊦ mkstate(gstate, lsf, pcf) = mkstate(gstate0, lsf0, pcf0) ↔ gstate = gstate0 ∧ lsf = lsf0 ∧ pcf = pcf0; (ws)
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, mkstate(ags1, alsf1, apcf1) ≠ mkstate(ags, alsf, apcf), mkstate(ags1, alsf1, apcf1(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), mkstate(ags1, alsf1, apcf1) ∈ ass0, ¬ mkstate(ags1, alsf1, apcf1(tid; resDeq)) ∈ ass1, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, mkstate(ags1, alsf1, apcf1) ≠ mkstate(ags, alsf, apcf), mkstate(ags1, alsf1, apcf1(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), mkstate(ags1, alsf1, apcf1) ∈ ass0, ¬ mkstate(ags1, alsf1, apcf1(tid; resDeq)) ∈ ass1, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, mkstate(ags1, alsf1, apcf1(tid; resDeq)) ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ mkstate(ags1, alsf1, apcf1(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq))), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦
Used terms: mkstate(ags1, alsf1, apcf1(tid; resDeq))
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, mkstate(ags1, alsf1, apcf1) ≠ mkstate(ags, alsf, apcf), mkstate(ags1, alsf1, apcf1(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), mkstate(ags1, alsf1, apcf1) ∈ ass0, ¬ mkstate(ags1, alsf1, apcf1(tid; resDeq)) ∈ ass1, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, mkstate(ags1, alsf1, apcf1(tid; resDeq)) ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ mkstate(ags1, alsf1, apcf1(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq))), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, mkstate(ags1, alsf1, apcf1) ≠ mkstate(ags, alsf, apcf), mkstate(ags1, alsf1, apcf1(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), mkstate(ags1, alsf1, apcf1) ∈ ass0, ¬ mkstate(ags1, alsf1, apcf1(tid; resDeq)) ∈ ass1, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. as ∈ ass0 ∧ mkstate(ags1, alsf1, apcf1(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq))
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, mkstate(ags1, alsf1, apcf1) ≠ mkstate(ags, alsf, apcf), mkstate(ags1, alsf1, apcf1(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), mkstate(ags1, alsf1, apcf1) ∈ ass0, ¬ mkstate(ags1, alsf1, apcf1(tid; resDeq)) ∈ ass1, ¬ mkstate(ags, alsf, apcf(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. as ∈ ass0 ∧ mkstate(ags1, alsf1, apcf1(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)) |
Used simplifier rules: ⊦ mkstate(gstate, lsf, pcf).pcf = pcf; (s) ⊦ (mkstate(gstate, lsf, pcf).pcf:= pcf0) = mkstate(gstate, lsf, pcf0); (s) ⊦ mkstate(gstate, lsf, pcf) = mkstate(gstate0, lsf0, pcf0) ↔ gstate = gstate0 ∧ lsf = lsf0 ∧ pcf = pcf0; (ws) Used terms: mkstate(ags1, alsf1, apcf1)
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, ass0 ≠ ∅, mkstate(ags1, alsf1, apcf1) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), mkstate(ags1, alsf1, apcf1(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), mkstate(ags1, alsf1, apcf1) ∈ ass0, mkstate(ags0, alsf0, apcf0) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ¬ mkstate(ags1, alsf1, apcf1(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, ass0 ≠ ∅, mkstate(ags1, alsf1, apcf1) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), mkstate(ags1, alsf1, apcf1(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), mkstate(ags0, alsf0, apcf0) ∈ ass0, mkstate(ags1, alsf1, apcf1) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ¬ mkstate(ags1, alsf1, apcf1(tid; resDeq)) ∈ ass1, mkstate(ags1, alsf1, apcf1(tid; resDeq)) ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ mkstate(ags1, alsf1, apcf1(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq))), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦
Used terms: mkstate(ags1, alsf1, apcf1(tid; resDeq))
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, ass0 ≠ ∅, mkstate(ags1, alsf1, apcf1) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), mkstate(ags1, alsf1, apcf1(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), mkstate(ags0, alsf0, apcf0) ∈ ass0, mkstate(ags1, alsf1, apcf1) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ¬ mkstate(ags1, alsf1, apcf1(tid; resDeq)) ∈ ass1, mkstate(ags1, alsf1, apcf1(tid; resDeq)) ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ mkstate(ags1, alsf1, apcf1(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq))), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ |
lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, ass0 ≠ ∅, mkstate(ags1, alsf1, apcf1) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), mkstate(ags1, alsf1, apcf1(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), mkstate(ags1, alsf1, apcf1) ∈ ass0, mkstate(ags0, alsf0, apcf0) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ¬ mkstate(ags1, alsf1, apcf1(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. as ∈ ass0 ∧ mkstate(ags1, alsf1, apcf1(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq))
| lsf(tid) = mkls(tid0, true, val, optval, val0, optval0), pcf(tid) = invDeq, # ass0 ≠ 0, ass0 ≠ ∅, mkstate(ags1, alsf1, apcf1) ≠ mkstate(ags, alsf, apcf), mkstate(ags0, alsf0, apcf0(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), mkstate(ags1, alsf1, apcf1(tid; resDeq)) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), mkstate(ags1, alsf1, apcf1) ∈ ass0, mkstate(ags0, alsf0, apcf0) ∈ ass0, ¬ mkstate(ags0, alsf0, apcf0(tid; resDeq)) ∈ ass1, ¬ mkstate(ags1, alsf1, apcf1(tid; resDeq)) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (as.pcf:= as.pcf(tid; resDeq))) ⊦ ∃ as. as ∈ ass0 ∧ mkstate(ags1, alsf1, apcf1(tid; resDeq)) = (as.pcf:= as.pcf(tid; resDeq)) |
Used simplifier rules: ⊦ mkstate(gstate, lsf, pcf).pcf = pcf; (s) ⊦ (mkstate(gstate, lsf, pcf).pcf:= pcf0) = mkstate(gstate, lsf, pcf0); (s) ⊦ mkstate(gstate, lsf, pcf) = mkstate(gstate0, lsf0, pcf0) ↔ gstate = gstate0 ∧ lsf = lsf0 ∧ pcf = pcf0; (ws) Used terms: mkstate(ags1, alsf1, apcf1)
| lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), durqs ≠ mkstate(ags, alsf, apcf), ¬ (pcf(tid) = invDeq ∧ obsEmpty ⊃ durqs.pcf:= durqs.pcf(tid; resDeq);durqs) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), durqs = mkstate(ags, alsf, apcf) ∨ durqs ∈ ass0, pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) |
lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ (pcf(tid) = invDeq ∧ obsEmpty ⊃ durqs.pcf:= durqs.pcf(tid; resDeq);durqs) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as))
Used simplifier rules: size-zero-01: ⊦ s ≠ ∅ → # s ≠ 0; (forward) from specification set-basic[DQ-refines-DurQ-instance-astateset-stateset] ne-01: ⊦ a ∈ s → s ≠ ∅; (forward) from specification set-basic[DQ-refines-DurQ-instance-astateset-stateset]
| lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ (pcf(tid) = invDeq ∧ obsEmpty ⊃ durqs.pcf:= durqs.pcf(tid; resDeq);durqs) ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) |
lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as))
| lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) |
lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ durqs ∈ ass1, durqs ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as))
Used terms: durqs
| lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ durqs ∈ ass1, durqs ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)) |
lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)
| lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ↔ (∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as) |
lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty, durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ⊦ ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)
lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs1 ≠ mkstate(ags, alsf, apcf(tid; resDeq)), durqs ∈ ass0, ¬ durqs1 ∈ ass1, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)
| lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty, durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)) ∨ durqs1 ∈ ass1 ⊦ ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as) |
durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)), lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as), ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)
lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, durqs1 ∈ ass1, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as), ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)
| durqs1 = mkstate(ags, alsf, apcf(tid; resDeq)), lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as), ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as) |
lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)
| lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as) |
lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as), ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as), (mkstate(ags, alsf, apcf) = mkstate(ags, alsf, apcf) ∨ mkstate(ags, alsf, apcf) ∈ ass0) ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (pcf(tid) = invDeq ∧ obsEmpty ⊃ mkstate(ags, alsf, apcf).pcf:= mkstate(ags, alsf, apcf).pcf(tid; resDeq);mkstate(ags, alsf, apcf))
Used terms: mkstate(ags, alsf, apcf)
| lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as), ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as), (mkstate(ags, alsf, apcf) = mkstate(ags, alsf, apcf) ∨ mkstate(ags, alsf, apcf) ∈ ass0) ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (pcf(tid) = invDeq ∧ obsEmpty ⊃ mkstate(ags, alsf, apcf).pcf:= mkstate(ags, alsf, apcf).pcf(tid; resDeq);mkstate(ags, alsf, apcf)) |
lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), mkstate(ags, alsf, apcf(tid; resDeq)) ≠ (pcf(tid) = invDeq ∧ obsEmpty ⊃ mkstate(ags, alsf, apcf(tid; resDeq));mkstate(ags, alsf, apcf)), durqs ∈ ass0, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)
Used simplifier rules: ⊦ (mkstate(gstate, lsf, pcf).pcf:= pcf0) = mkstate(gstate, lsf, pcf0); (s) ⊦ mkstate(gstate, lsf, pcf).pcf = pcf; (s)
| lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), mkstate(ags, alsf, apcf(tid; resDeq)) ≠ (pcf(tid) = invDeq ∧ obsEmpty ⊃ mkstate(ags, alsf, apcf(tid; resDeq));mkstate(ags, alsf, apcf)), durqs ∈ ass0, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as) |
lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), mkstate(ags, alsf, apcf(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as), ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)
| lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), mkstate(ags, alsf, apcf(tid; resDeq)) ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as), ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as) |
lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)
Used simplifier rules: ⊦ mkstate(gstate, lsf, pcf) = mkstate(gstate0, lsf0, pcf0) ↔ gstate = gstate0 ∧ lsf = lsf0 ∧ pcf = pcf0; (ws)
| lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, apcf(tid) ≠ resDeq, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ mkstate(ags, alsf, apcf(tid; resDeq)) = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as) |
Used terms: durqs
| lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, durqs1 ∈ ass1, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as), ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as) |
lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, # ass1 ≠ 0, ass0 ≠ ∅, ass1 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, durqs1 ∈ ass1, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as), ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)
Used simplifier rules: size-zero-01: ⊦ s ≠ ∅ → # s ≠ 0; (forward) from specification set-basic[DQ-refines-DurQ-instance-astateset-stateset] ne-01: ⊦ a ∈ s → s ≠ ∅; (forward) from specification set-basic[DQ-refines-DurQ-instance-astateset-stateset]
| lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, # ass1 ≠ 0, ass0 ≠ ∅, ass1 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, durqs1 ∈ ass1, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as), ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as) |
Used terms: durqs
| lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs1 ≠ mkstate(ags, alsf, apcf(tid; resDeq)), durqs ∈ ass0, ¬ durqs1 ∈ ass1, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), ∃ as. (as = mkstate(ags, alsf, apcf) ∨ as ∈ ass0) ∧ durqs1 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as) |
lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, (pcf(tid) = invDeq ∧ obsEmpty ⊃ durqs0.pcf:= durqs0.pcf(tid; resDeq);durqs0) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ (pcf(tid) = invDeq ∧ obsEmpty ⊃ durqs0.pcf:= durqs0.pcf(tid; resDeq);durqs0) ∈ ass1, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty, durqs0 = mkstate(ags, alsf, apcf) ∨ durqs0 ∈ ass0 ⊦ ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)
| lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, (pcf(tid) = invDeq ∧ obsEmpty ⊃ durqs0.pcf:= durqs0.pcf(tid; resDeq);durqs0) ≠ mkstate(ags, alsf, apcf(tid; resDeq)), ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs ∈ ass0, ¬ (pcf(tid) = invDeq ∧ obsEmpty ⊃ durqs0.pcf:= durqs0.pcf(tid; resDeq);durqs0) ∈ ass1, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), pcf(tid) ≠ invDeq ∨ ¬ obsEmpty, durqs0 = mkstate(ags, alsf, apcf) ∨ durqs0 ∈ ass0 ⊦ ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as) |
lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs0 ≠ mkstate(ags, alsf, apcf(tid; resDeq)), durqs ∈ ass0, ¬ (pcf(tid) = invDeq ∧ obsEmpty ⊃ durqs0.pcf:= durqs0.pcf(tid; resDeq);durqs0) ∈ ass1, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), durqs0 = mkstate(ags, alsf, apcf) ∨ durqs0 ∈ ass0, pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)
| lsf(tid) = mkls(tid0, obsEmpty, val, optval, val0, optval0), # ass0 ≠ 0, ass0 ≠ ∅, durqs ≠ mkstate(ags, alsf, apcf), durqs0 ≠ mkstate(ags, alsf, apcf(tid; resDeq)), durqs ∈ ass0, ¬ (pcf(tid) = invDeq ∧ obsEmpty ⊃ durqs0.pcf:= durqs0.pcf(tid; resDeq);durqs0) ∈ ass1, ¬ durqs ∈ ass1, ∀ as0. as0 ∈ ass1 ↔ (∃ as. as ∈ ass0 ∧ as0 = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as)), durqs0 = mkstate(ags, alsf, apcf) ∨ durqs0 ∈ ass0, pcf(tid) ≠ invDeq ∨ ¬ obsEmpty ⊦ ∃ as. as ∈ ass0 ∧ durqs = (pcf(tid) = invDeq ∧ obsEmpty ⊃ as.pcf:= as.pcf(tid; resDeq);as) |
The following image shows the proof tree of sequent calculus. The proved goal is at the bottom. You can click on the nodes to view additional rules. See here for details on colors in a proof tree.