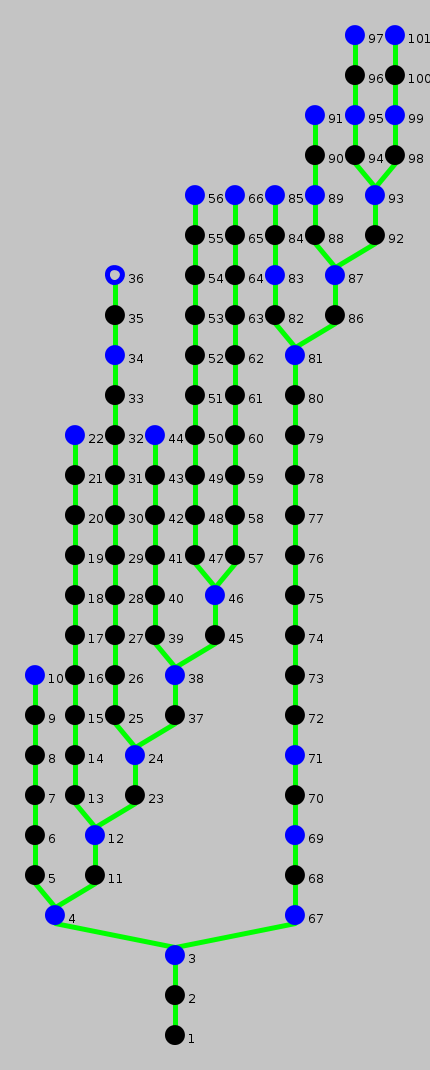
Proof Tree for abspc-equal (View conclusion)
The following image shows the proof tree of sequent calculus. The proved goal is at the bottom. You can click on the nodes to view additional rules. See here for details on colors in a proof tree.
| ⊦ abspc(gs, ls, pc) = abspc(gs0, ls0, pc) ↔ (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;(pc = D21 ⊃ gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None;true) ) ) ) ) ) |
¬ ( abspc(gs, ls, pc) = abspc(gs0, ls0, pc) ↔ (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;(pc = D21 ⊃ gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None;true) ) ) ) ) )) ⊦
| ¬ ( abspc(gs, ls, pc) = abspc(gs0, ls0, pc) ↔ (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;(pc = D21 ⊃ gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None;true) ) ) ) ) )) ⊦ |
¬ ( (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) ↔ (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) ) )) ⊦
Used simplifier rules: abspc-def: ⊦ abspc(gs, ls, pc) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E13 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) );
| ¬ ( (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) ↔ (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) ) )) ⊦ |
(pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) ⊦ (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) ) )
(pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) ≠ (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) ) ) ⊦
| (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) ⊦ (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) ) ) |
(pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc = E4, ¬(ls.success ↔ ls0.success) ⊦
(pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc ≠ E4 ⊦ (pc = E10 ⊃ ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) )
| (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc = E4, ¬(ls.success ↔ ls0.success) ⊦ |
(¬ ls.success ⊃ invEnq;resEnq) = (¬ ls0.success ⊃ invEnq;resEnq), ¬(ls.success ↔ ls0.success) ⊦
Used simplifier rules: ⊦ E4 ≠ E12; (s) ⊦ E4 ≠ E11; (s) ⊦ E4 ≠ E10; (s) ⊦ E4 ≠ E16; (s) ⊦ E4 ≠ E15; (s) ⊦ E4 ≠ E14; (s) ⊦ E4 ≠ E13; (s) ⊦ E4 ≠ E9; (s) ⊦ E4 ≠ E8; (s) ⊦ E4 ≠ E7; (s) ⊦ E4 ≠ E6; (s) ⊦ E4 ≠ E5; (s) ⊦ E3 ≠ E4; (s) ⊦ E2 ≠ E4; (s) ⊦ E1 ≠ E4; (s) ⊦ E4 ≠ crashed; (s) ⊦ E4 ≠ ready; (s) ⊦ E4 ≠ idle; (s)
| (¬ ls.success ⊃ invEnq;resEnq) = (¬ ls0.success ⊃ invEnq;resEnq), ¬(ls.success ↔ ls0.success) ⊦ |
(¬ success ⊃ invEnq;resEnq) = (¬ ls0.success ⊃ invEnq;resEnq), ls = mkls(tid, val, optval, r, nd, success, r0, r1, rvref, optval0, r2, tid0, rvref0), ¬(success ↔ ls0.success) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ( (tid = ls.tid ∧ value = ls.value) ∧ optval = ls.optval) ∧ node = ls.node) ∧ nd = ls.nd) ∧ (success ↔ ls.success)) ∧ lst = ls.lst) ∧ nxt = ls.nxt) ∧ rvref = ls.rvref) ∧ optval0 = ls.optval0) ∧ first = ls.first) ∧ othertid = ls.othertid) ∧ addr = ls.addr ↔ ls = mkls (tid, value, optval, node, nd, success, lst, nxt, rvref, optval0, first, othertid, addr); (elim) Used terms: value, nxt, optval, node, nd, ls, addr, tid, lst, first, rvref, othertid, success, optval
| (¬ success ⊃ invEnq;resEnq) = (¬ ls0.success ⊃ invEnq;resEnq), ls = mkls(tid, val, optval, r, nd, success, r0, r1, rvref, optval0, r2, tid0, rvref0), ¬(success ↔ ls0.success) ⊦ |
(¬ success ⊃ invEnq;resEnq) = (¬ ls0.success ⊃ invEnq;resEnq), ¬(success ↔ ls0.success) ⊦
| (¬ success ⊃ invEnq;resEnq) = (¬ ls0.success ⊃ invEnq;resEnq), ¬(success ↔ ls0.success) ⊦ |
(¬ success ⊃ invEnq;resEnq) = (¬ success0 ⊃ invEnq;resEnq), ls0 = mkls(tid, val, optval, r, nd, success0, r0, r1, rvref, optval0, r2, tid0, rvref0), ¬(success ↔ success0) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ( (tid = ls.tid ∧ value = ls.value) ∧ optval = ls.optval) ∧ node = ls.node) ∧ nd = ls.nd) ∧ (success ↔ ls.success)) ∧ lst = ls.lst) ∧ nxt = ls.nxt) ∧ rvref = ls.rvref) ∧ optval0 = ls.optval0) ∧ first = ls.first) ∧ othertid = ls.othertid) ∧ addr = ls.addr ↔ ls = mkls (tid, value, optval, node, nd, success, lst, nxt, rvref, optval0, first, othertid, addr); (elim) Used terms: value, nxt, optval, node, nd, ls0, addr, tid, lst, first, rvref, othertid, success0, optval
| (¬ success ⊃ invEnq;resEnq) = (¬ success0 ⊃ invEnq;resEnq), ls0 = mkls(tid, val, optval, r, nd, success0, r0, r1, rvref, optval0, r2, tid0, rvref0), ¬(success ↔ success0) ⊦ |
(¬ success ⊃ invEnq;resEnq) = (¬ success0 ⊃ invEnq;resEnq), ¬(success ↔ success0) ⊦
| (¬ success ⊃ invEnq;resEnq) = (¬ success0 ⊃ invEnq;resEnq), ¬(success ↔ success0) ⊦ |
Used simplifier rules: ⊦ invEnq ≠ resEnq; (s)
| (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc ≠ E4 ⊦ (pc = E10 ⊃ ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) ) |
(pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc ≠ E4 ⊦ (pc = E10 ⊃ ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) )
| (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc ≠ E4 ⊦ (pc = E10 ⊃ ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) ) |
(pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc = E10, ¬(ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null), pc ≠ E4 ⊦
(pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc ≠ E10, pc ≠ E4 ⊦ (pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) )
| (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc = E10, ¬(ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null), pc ≠ E4 ⊦ |
(ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ⊃ invEnq;resEnq) = (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ⊃ invEnq;resEnq), ¬(ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ⊦
Used simplifier rules: ⊦ E4 ≠ E10; (s) ⊦ E10 ≠ E16; (s) ⊦ E10 ≠ E15; (s) ⊦ E10 ≠ E14; (s) ⊦ E10 ≠ E13; (s) ⊦ E10 ≠ E11; (s) ⊦ E9 ≠ E10; (s) ⊦ E8 ≠ E10; (s) ⊦ E7 ≠ E10; (s) ⊦ E6 ≠ E10; (s) ⊦ E5 ≠ E10; (s) ⊦ E3 ≠ E10; (s) ⊦ E2 ≠ E10; (s) ⊦ E1 ≠ E10; (s) ⊦ E10 ≠ crashed; (s) ⊦ E10 ≠ ready; (s) ⊦ E10 ≠ idle; (s)
| (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ⊃ invEnq;resEnq) = (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ⊃ invEnq;resEnq), ¬(ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ⊦ |
(ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null ⊃ invEnq;resEnq) = (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ⊃ invEnq;resEnq), gs = mkgs(ps, vs, r, r0, r1, vretRefs, pretRefs, vrvHp, prvHp, rl, rl0, owns, rvowns), ¬(ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ((ps = gs.ps ∧ vs = gs.vs) ∧ phead = gs.phead) ∧ vhead = gs.vhead) ∧ vtail = gs.vtail) ∧ vretRefs = gs.vretRefs) ∧ pretRefs = gs.pretRefs) ∧ vrvHp = gs.vrvHp) ∧ prvHp = gs.prvHp) ∧ qrl = gs.qrl) ∧ orl = gs.orl) ∧ owns = gs.owns) ∧ rvowns = gs.rvowns ↔ gs = mkgs (ps, vs, phead, vhead, vtail, vretRefs, pretRefs, vrvHp, prvHp, qrl, orl, owns, rvowns); (elim) Used terms: qrl, ps, phead, vrvHp, vretRefs, vhead, vtail, gs, owns, rvowns, orl, prvHp, pretRefs, vs
| (ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null ⊃ invEnq;resEnq) = (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ⊃ invEnq;resEnq), gs = mkgs(ps, vs, r, r0, r1, vretRefs, pretRefs, vrvHp, prvHp, rl, rl0, owns, rvowns), ¬(ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ⊦ |
(ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null ⊃ invEnq;resEnq) = (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ⊃ invEnq;resEnq), ¬(ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ⊦
| (ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null ⊃ invEnq;resEnq) = (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ⊃ invEnq;resEnq), ¬(ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ⊦ |
(ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null ⊃ invEnq;resEnq) = (ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null ⊃ invEnq;resEnq), gs0 = mkgs(ps0, vs, r, r0, r2, vretRefs, pretRefs, vrvHp, prvHp, rl, rl0, owns, rvowns), ¬(ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ((ps = gs.ps ∧ vs = gs.vs) ∧ phead = gs.phead) ∧ vhead = gs.vhead) ∧ vtail = gs.vtail) ∧ vretRefs = gs.vretRefs) ∧ pretRefs = gs.pretRefs) ∧ vrvHp = gs.vrvHp) ∧ prvHp = gs.prvHp) ∧ qrl = gs.qrl) ∧ orl = gs.orl) ∧ owns = gs.owns) ∧ rvowns = gs.rvowns ↔ gs = mkgs (ps, vs, phead, vhead, vtail, vretRefs, pretRefs, vrvHp, prvHp, qrl, orl, owns, rvowns); (elim) Used terms: qrl, ps0, phead, vrvHp, vretRefs, vhead, vtail, gs0, owns, rvowns, orl, prvHp, pretRefs, vs
| (ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null ⊃ invEnq;resEnq) = (ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null ⊃ invEnq;resEnq), gs0 = mkgs(ps0, vs, r, r0, r2, vretRefs, pretRefs, vrvHp, prvHp, rl, rl0, owns, rvowns), ¬(ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null) ⊦ |
(ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null ⊃ invEnq;resEnq) = (ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null ⊃ invEnq;resEnq), ¬(ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null) ⊦
| (ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null ⊃ invEnq;resEnq) = (ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null ⊃ invEnq;resEnq), ¬(ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null) ⊦ |
(success → r0 = r1 ∧ ps[r0].next = null ⊃ invEnq;resEnq) = (ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null ⊃ invEnq;resEnq), ls = mkls(tid, val, optval, r, nd, success, r0, r3, rvref, optval0, r4, tid0, rvref0), ¬(success → r0 = r1 ∧ ps[r0].next = null ↔ ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ( (tid = ls.tid ∧ value = ls.value) ∧ optval = ls.optval) ∧ node = ls.node) ∧ nd = ls.nd) ∧ (success ↔ ls.success)) ∧ lst = ls.lst) ∧ nxt = ls.nxt) ∧ rvref = ls.rvref) ∧ optval0 = ls.optval0) ∧ first = ls.first) ∧ othertid = ls.othertid) ∧ addr = ls.addr ↔ ls = mkls (tid, value, optval, node, nd, success, lst, nxt, rvref, optval0, first, othertid, addr); (elim) Used terms: value, nxt, optval, node, nd, ls, addr, tid, lst, first, rvref, othertid, success, optval
| (success → r0 = r1 ∧ ps[r0].next = null ⊃ invEnq;resEnq) = (ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null ⊃ invEnq;resEnq), ls = mkls(tid, val, optval, r, nd, success, r0, r3, rvref, optval0, r4, tid0, rvref0), ¬(success → r0 = r1 ∧ ps[r0].next = null ↔ ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null) ⊦ |
(success → r0 = r1 ∧ ps[r1].next = null ⊃ invEnq;resEnq) = (ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null ⊃ invEnq;resEnq), ¬(success → r0 = r1 ∧ ps[r1].next = null ↔ ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null) ⊦
| (success → r0 = r1 ∧ ps[r1].next = null ⊃ invEnq;resEnq) = (ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null ⊃ invEnq;resEnq), ¬(success → r0 = r1 ∧ ps[r1].next = null ↔ ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null) ⊦ |
(success → r0 = r1 ∧ ps[r1].next = null ⊃ invEnq;resEnq) = (success0 → r3 = r2 ∧ ps0[r3].next = null ⊃ invEnq;resEnq), ls0 = mkls(tid, val, optval, r, nd, success0, r3, r4, rvref, optval0, r5, tid0, rvref0), ¬(success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r3 = r2 ∧ ps0[r3].next = null) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ( (tid = ls.tid ∧ value = ls.value) ∧ optval = ls.optval) ∧ node = ls.node) ∧ nd = ls.nd) ∧ (success ↔ ls.success)) ∧ lst = ls.lst) ∧ nxt = ls.nxt) ∧ rvref = ls.rvref) ∧ optval0 = ls.optval0) ∧ first = ls.first) ∧ othertid = ls.othertid) ∧ addr = ls.addr ↔ ls = mkls (tid, value, optval, node, nd, success, lst, nxt, rvref, optval0, first, othertid, addr); (elim) Used terms: value, nxt, optval, node, nd, ls0, addr, tid, lst, first, rvref, othertid, success0, optval
| (success → r0 = r1 ∧ ps[r1].next = null ⊃ invEnq;resEnq) = (success0 → r3 = r2 ∧ ps0[r3].next = null ⊃ invEnq;resEnq), ls0 = mkls(tid, val, optval, r, nd, success0, r3, r4, rvref, optval0, r5, tid0, rvref0), ¬(success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r3 = r2 ∧ ps0[r3].next = null) ⊦ |
(success → r0 = r1 ∧ ps[r1].next = null ⊃ invEnq;resEnq) = (success0 → r3 = r2 ∧ ps0[r2].next = null ⊃ invEnq;resEnq), ¬(success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r3 = r2 ∧ ps0[r2].next = null) ⊦
| (success → r0 = r1 ∧ ps[r1].next = null ⊃ invEnq;resEnq) = (success0 → r3 = r2 ∧ ps0[r2].next = null ⊃ invEnq;resEnq), ¬(success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r3 = r2 ∧ ps0[r2].next = null) ⊦ |
Used simplifier rules: ⊦ invEnq ≠ resEnq; (s)
| (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc ≠ E10, pc ≠ E4 ⊦ (pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) |
(pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E11 ∨ pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E11 ∨ pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc ≠ E10, pc ≠ E4 ⊦ (pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) )
| (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E11 ∨ pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E11 ∨ pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc ≠ E10, pc ≠ E4 ⊦ (pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) |
(pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E11 ∨ pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E11 ∨ pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc = E11, ¬(ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null), pc ≠ E10, pc ≠ E4 ⊦
(pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E11 ∨ pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E11 ∨ pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc ≠ E11, pc ≠ E10, pc ≠ E4 ⊦ (pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) )
| (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E11 ∨ pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E11 ∨ pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc = E11, ¬(ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null), pc ≠ E10, pc ≠ E4 ⊦ |
(ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ⊃ invEnq;resEnq) = (ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ⊃ invEnq;resEnq), ¬(ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ⊦
Used simplifier rules: ⊦ E4 ≠ E11; (s) ⊦ E10 ≠ E11; (s) ⊦ E11 ≠ E16; (s) ⊦ E11 ≠ E15; (s) ⊦ E11 ≠ E14; (s) ⊦ E11 ≠ E13; (s) ⊦ E9 ≠ E11; (s) ⊦ E8 ≠ E11; (s) ⊦ E7 ≠ E11; (s) ⊦ E6 ≠ E11; (s) ⊦ E5 ≠ E11; (s) ⊦ E3 ≠ E11; (s) ⊦ E2 ≠ E11; (s) ⊦ E1 ≠ E11; (s) ⊦ E11 ≠ crashed; (s) ⊦ E11 ≠ ready; (s) ⊦ E11 ≠ idle; (s)
| (ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ⊃ invEnq;resEnq) = (ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ⊃ invEnq;resEnq), ¬(ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ⊦ |
(ls.lst = r1 ∧ ps[ls.lst].next = null ⊃ invEnq;resEnq) = (ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ⊃ invEnq;resEnq), gs = mkgs(ps, vs, r, r0, r1, vretRefs, pretRefs, vrvHp, prvHp, rl, rl0, owns, rvowns), ¬(ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ((ps = gs.ps ∧ vs = gs.vs) ∧ phead = gs.phead) ∧ vhead = gs.vhead) ∧ vtail = gs.vtail) ∧ vretRefs = gs.vretRefs) ∧ pretRefs = gs.pretRefs) ∧ vrvHp = gs.vrvHp) ∧ prvHp = gs.prvHp) ∧ qrl = gs.qrl) ∧ orl = gs.orl) ∧ owns = gs.owns) ∧ rvowns = gs.rvowns ↔ gs = mkgs (ps, vs, phead, vhead, vtail, vretRefs, pretRefs, vrvHp, prvHp, qrl, orl, owns, rvowns); (elim) Used terms: qrl, ps, phead, vrvHp, vretRefs, vhead, vtail, gs, owns, rvowns, orl, prvHp, pretRefs, vs
| (ls.lst = r1 ∧ ps[ls.lst].next = null ⊃ invEnq;resEnq) = (ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ⊃ invEnq;resEnq), gs = mkgs(ps, vs, r, r0, r1, vretRefs, pretRefs, vrvHp, prvHp, rl, rl0, owns, rvowns), ¬(ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ⊦ |
(ls.lst = r1 ∧ ps[ls.lst].next = null ⊃ invEnq;resEnq) = (ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ⊃ invEnq;resEnq), ¬(ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ⊦
| (ls.lst = r1 ∧ ps[ls.lst].next = null ⊃ invEnq;resEnq) = (ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ⊃ invEnq;resEnq), ¬(ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ⊦ |
(ls.lst = r1 ∧ ps[ls.lst].next = null ⊃ invEnq;resEnq) = (ls0.lst = r2 ∧ ps0[ls0.lst].next = null ⊃ invEnq;resEnq), gs0 = mkgs(ps0, vs, r, r0, r2, vretRefs, pretRefs, vrvHp, prvHp, rl, rl0, owns, rvowns), ¬(ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.lst = r2 ∧ ps0[ls0.lst].next = null) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ((ps = gs.ps ∧ vs = gs.vs) ∧ phead = gs.phead) ∧ vhead = gs.vhead) ∧ vtail = gs.vtail) ∧ vretRefs = gs.vretRefs) ∧ pretRefs = gs.pretRefs) ∧ vrvHp = gs.vrvHp) ∧ prvHp = gs.prvHp) ∧ qrl = gs.qrl) ∧ orl = gs.orl) ∧ owns = gs.owns) ∧ rvowns = gs.rvowns ↔ gs = mkgs (ps, vs, phead, vhead, vtail, vretRefs, pretRefs, vrvHp, prvHp, qrl, orl, owns, rvowns); (elim) Used terms: qrl, ps0, phead, vrvHp, vretRefs, vhead, vtail, gs0, owns, rvowns, orl, prvHp, pretRefs, vs
| (ls.lst = r1 ∧ ps[ls.lst].next = null ⊃ invEnq;resEnq) = (ls0.lst = r2 ∧ ps0[ls0.lst].next = null ⊃ invEnq;resEnq), gs0 = mkgs(ps0, vs, r, r0, r2, vretRefs, pretRefs, vrvHp, prvHp, rl, rl0, owns, rvowns), ¬(ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.lst = r2 ∧ ps0[ls0.lst].next = null) ⊦ |
(ls.lst = r1 ∧ ps[ls.lst].next = null ⊃ invEnq;resEnq) = (ls0.lst = r2 ∧ ps0[ls0.lst].next = null ⊃ invEnq;resEnq), ¬(ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.lst = r2 ∧ ps0[ls0.lst].next = null) ⊦
| (ls.lst = r1 ∧ ps[ls.lst].next = null ⊃ invEnq;resEnq) = (ls0.lst = r2 ∧ ps0[ls0.lst].next = null ⊃ invEnq;resEnq), ¬(ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.lst = r2 ∧ ps0[ls0.lst].next = null) ⊦ |
(r0 = r1 ∧ ps[r0].next = null ⊃ invEnq;resEnq) = (ls0.lst = r2 ∧ ps0[ls0.lst].next = null ⊃ invEnq;resEnq), ls = mkls(tid, val, optval, r, nd, success, r0, r3, rvref, optval0, r4, tid0, rvref0), ¬(r0 = r1 ∧ ps[r0].next = null ↔ ls0.lst = r2 ∧ ps0[ls0.lst].next = null) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ( (tid = ls.tid ∧ value = ls.value) ∧ optval = ls.optval) ∧ node = ls.node) ∧ nd = ls.nd) ∧ (success ↔ ls.success)) ∧ lst = ls.lst) ∧ nxt = ls.nxt) ∧ rvref = ls.rvref) ∧ optval0 = ls.optval0) ∧ first = ls.first) ∧ othertid = ls.othertid) ∧ addr = ls.addr ↔ ls = mkls (tid, value, optval, node, nd, success, lst, nxt, rvref, optval0, first, othertid, addr); (elim) Used terms: value, nxt, optval, node, nd, ls, addr, tid, lst, first, rvref, othertid, success, optval
| (r0 = r1 ∧ ps[r0].next = null ⊃ invEnq;resEnq) = (ls0.lst = r2 ∧ ps0[ls0.lst].next = null ⊃ invEnq;resEnq), ls = mkls(tid, val, optval, r, nd, success, r0, r3, rvref, optval0, r4, tid0, rvref0), ¬(r0 = r1 ∧ ps[r0].next = null ↔ ls0.lst = r2 ∧ ps0[ls0.lst].next = null) ⊦ |
(r0 = r1 ∧ ps[r1].next = null ⊃ invEnq;resEnq) = (ls0.lst = r2 ∧ ps0[ls0.lst].next = null ⊃ invEnq;resEnq), ¬(r0 = r1 ∧ ps[r1].next = null ↔ ls0.lst = r2 ∧ ps0[ls0.lst].next = null) ⊦
| (r0 = r1 ∧ ps[r1].next = null ⊃ invEnq;resEnq) = (ls0.lst = r2 ∧ ps0[ls0.lst].next = null ⊃ invEnq;resEnq), ¬(r0 = r1 ∧ ps[r1].next = null ↔ ls0.lst = r2 ∧ ps0[ls0.lst].next = null) ⊦ |
(r0 = r1 ∧ ps[r1].next = null ⊃ invEnq;resEnq) = (r3 = r2 ∧ ps0[r3].next = null ⊃ invEnq;resEnq), ls0 = mkls(tid, val, optval, r, nd, success, r3, r4, rvref, optval0, r5, tid0, rvref0), ¬(r0 = r1 ∧ ps[r1].next = null ↔ r3 = r2 ∧ ps0[r3].next = null) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ( (tid = ls.tid ∧ value = ls.value) ∧ optval = ls.optval) ∧ node = ls.node) ∧ nd = ls.nd) ∧ (success ↔ ls.success)) ∧ lst = ls.lst) ∧ nxt = ls.nxt) ∧ rvref = ls.rvref) ∧ optval0 = ls.optval0) ∧ first = ls.first) ∧ othertid = ls.othertid) ∧ addr = ls.addr ↔ ls = mkls (tid, value, optval, node, nd, success, lst, nxt, rvref, optval0, first, othertid, addr); (elim) Used terms: value, nxt, optval, node, nd, ls0, addr, tid, lst, first, rvref, othertid, success, optval
| (r0 = r1 ∧ ps[r1].next = null ⊃ invEnq;resEnq) = (r3 = r2 ∧ ps0[r3].next = null ⊃ invEnq;resEnq), ls0 = mkls(tid, val, optval, r, nd, success, r3, r4, rvref, optval0, r5, tid0, rvref0), ¬(r0 = r1 ∧ ps[r1].next = null ↔ r3 = r2 ∧ ps0[r3].next = null) ⊦ |
(r0 = r1 ∧ ps[r1].next = null ⊃ invEnq;resEnq) = (r3 = r2 ∧ ps0[r2].next = null ⊃ invEnq;resEnq), ¬(r0 = r1 ∧ ps[r1].next = null ↔ r3 = r2 ∧ ps0[r2].next = null) ⊦
| (r0 = r1 ∧ ps[r1].next = null ⊃ invEnq;resEnq) = (r3 = r2 ∧ ps0[r2].next = null ⊃ invEnq;resEnq), ¬(r0 = r1 ∧ ps[r1].next = null ↔ r3 = r2 ∧ ps0[r2].next = null) ⊦ |
resEnq = (r3 = r2 ∧ ps0[r2].next = null ⊃ invEnq;resEnq), ¬(r0 = r1 ∧ ps[r1].next = null ↔ r3 = r2 ∧ ps0[r2].next = null), r0 ≠ r1 ∨ ps[r1].next ≠ null ⊦
Used simplifier rules: ⊦ invEnq ≠ resEnq; (s)
| resEnq = (r3 = r2 ∧ ps0[r2].next = null ⊃ invEnq;resEnq), ¬(r0 = r1 ∧ ps[r1].next = null ↔ r3 = r2 ∧ ps0[r2].next = null), r0 ≠ r1 ∨ ps[r1].next ≠ null ⊦ |
¬(r0 = r1 ∧ ps[r1].next = null ↔ r3 = r2 ∧ ps0[r2].next = null), r0 ≠ r1 ∨ ps[r1].next ≠ null, r3 ≠ r2 ∨ ps0[r2].next ≠ null ⊦
Used simplifier rules: ⊦ invEnq ≠ resEnq; (s)
| ¬(r0 = r1 ∧ ps[r1].next = null ↔ r3 = r2 ∧ ps0[r2].next = null), r0 ≠ r1 ∨ ps[r1].next ≠ null, r3 ≠ r2 ∨ ps0[r2].next ≠ null ⊦ |
| (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E11 ∨ pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E11 ∨ pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc ≠ E11, pc ≠ E10, pc ≠ E4 ⊦ (pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) |
(pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;(pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;(pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc ≠ E11, pc ≠ E10, pc ≠ E4 ⊦ (pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) )
| (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;(pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;(pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc ≠ E11, pc ≠ E10, pc ≠ E4 ⊦ (pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) |
(pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;(pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;(pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc = D6, ¬(ls.success ↔ ls0.success), pc ≠ E11, pc ≠ E10, pc ≠ E4 ⊦
(pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;(pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;(pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc ≠ D6, pc ≠ E11, pc ≠ E10, pc ≠ E4 ⊦ (pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) )
| (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;(pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;(pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc = D6, ¬(ls.success ↔ ls0.success), pc ≠ E11, pc ≠ E10, pc ≠ E4 ⊦ |
(¬ ls.success ⊃ invDeq;resDeq) = (¬ ls0.success ⊃ invDeq;resDeq), ¬(ls.success ↔ ls0.success) ⊦
Used simplifier rules: ⊦ D6 ≠ E4; (s) ⊦ D6 ≠ E10; (s) ⊦ D6 ≠ E11; (s) ⊦ D6 ≠ D33; (s) ⊦ D6 ≠ D32; (s) ⊦ D6 ≠ D31; (s) ⊦ D6 ≠ D30; (s) ⊦ D6 ≠ D29; (s) ⊦ D6 ≠ D28; (s) ⊦ D6 ≠ D27; (s) ⊦ D6 ≠ D26; (s) ⊦ D6 ≠ D25; (s) ⊦ D6 ≠ D21; (s) ⊦ D6 ≠ D20; (s) ⊦ D6 ≠ D19; (s) ⊦ D6 ≠ D18; (s) ⊦ D6 ≠ D17; (s) ⊦ D6 ≠ D16; (s) ⊦ D6 ≠ D14; (s) ⊦ D6 ≠ D13; (s) ⊦ D6 ≠ D12; (s) ⊦ D6 ≠ D11; (s) ⊦ D6 ≠ D10; (s) ⊦ D6 ≠ D9; (s) ⊦ D6 ≠ D8; (s) ⊦ D6 ≠ D7; (s) ⊦ D5 ≠ D6; (s) ⊦ D4 ≠ D6; (s) ⊦ D3 ≠ D6; (s) ⊦ D2 ≠ D6; (s) ⊦ D1 ≠ D6; (s) ⊦ D6 ≠ E17; (s) ⊦ D6 ≠ E12; (s) ⊦ D6 ≠ E16; (s) ⊦ D6 ≠ E15; (s) ⊦ D6 ≠ E14; (s) ⊦ D6 ≠ E13; (s) ⊦ D6 ≠ E9; (s) ⊦ D6 ≠ E8; (s) ⊦ D6 ≠ E7; (s) ⊦ D6 ≠ E6; (s) ⊦ D6 ≠ E5; (s) ⊦ D6 ≠ E3; (s) ⊦ D6 ≠ E2; (s) ⊦ D6 ≠ E1; (s) ⊦ D6 ≠ crashed; (s) ⊦ D6 ≠ ready; (s) ⊦ D6 ≠ idle; (s)
| (¬ ls.success ⊃ invDeq;resDeq) = (¬ ls0.success ⊃ invDeq;resDeq), ¬(ls.success ↔ ls0.success) ⊦ |
(¬ success ⊃ invDeq;resDeq) = (¬ ls0.success ⊃ invDeq;resDeq), ls = mkls(tid, val, optval, r, nd, success, r0, r1, rvref, optval0, r2, tid0, rvref0), ¬(success ↔ ls0.success) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ( (tid = ls.tid ∧ value = ls.value) ∧ optval = ls.optval) ∧ node = ls.node) ∧ nd = ls.nd) ∧ (success ↔ ls.success)) ∧ lst = ls.lst) ∧ nxt = ls.nxt) ∧ rvref = ls.rvref) ∧ optval0 = ls.optval0) ∧ first = ls.first) ∧ othertid = ls.othertid) ∧ addr = ls.addr ↔ ls = mkls (tid, value, optval, node, nd, success, lst, nxt, rvref, optval0, first, othertid, addr); (elim) Used terms: value, nxt, optval, node, nd, ls, addr, tid, lst, first, rvref, othertid, success, optval
| (¬ success ⊃ invDeq;resDeq) = (¬ ls0.success ⊃ invDeq;resDeq), ls = mkls(tid, val, optval, r, nd, success, r0, r1, rvref, optval0, r2, tid0, rvref0), ¬(success ↔ ls0.success) ⊦ |
(¬ success ⊃ invDeq;resDeq) = (¬ ls0.success ⊃ invDeq;resDeq), ¬(success ↔ ls0.success) ⊦
| (¬ success ⊃ invDeq;resDeq) = (¬ ls0.success ⊃ invDeq;resDeq), ¬(success ↔ ls0.success) ⊦ |
(¬ success ⊃ invDeq;resDeq) = (¬ success0 ⊃ invDeq;resDeq), ls0 = mkls(tid, val, optval, r, nd, success0, r0, r1, rvref, optval0, r2, tid0, rvref0), ¬(success ↔ success0) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ( (tid = ls.tid ∧ value = ls.value) ∧ optval = ls.optval) ∧ node = ls.node) ∧ nd = ls.nd) ∧ (success ↔ ls.success)) ∧ lst = ls.lst) ∧ nxt = ls.nxt) ∧ rvref = ls.rvref) ∧ optval0 = ls.optval0) ∧ first = ls.first) ∧ othertid = ls.othertid) ∧ addr = ls.addr ↔ ls = mkls (tid, value, optval, node, nd, success, lst, nxt, rvref, optval0, first, othertid, addr); (elim) Used terms: value, nxt, optval, node, nd, ls0, addr, tid, lst, first, rvref, othertid, success0, optval
| (¬ success ⊃ invDeq;resDeq) = (¬ success0 ⊃ invDeq;resDeq), ls0 = mkls(tid, val, optval, r, nd, success0, r0, r1, rvref, optval0, r2, tid0, rvref0), ¬(success ↔ success0) ⊦ |
(¬ success ⊃ invDeq;resDeq) = (¬ success0 ⊃ invDeq;resDeq), ¬(success ↔ success0) ⊦
| (¬ success ⊃ invDeq;resDeq) = (¬ success0 ⊃ invDeq;resDeq), ¬(success ↔ success0) ⊦ |
Used simplifier rules: ⊦ invDeq ≠ resDeq; (s)
| (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;(pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;(pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc ≠ D6, pc ≠ E11, pc ≠ E10, pc ≠ E4 ⊦ (pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) |
(pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;(pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;(pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc ≠ D6, pc ≠ E11, pc ≠ E10, pc ≠ E4 ⊦ (pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) )
| (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;(pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;(pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc ≠ D6, pc ≠ E11, pc ≠ E10, pc ≠ E4 ⊦ (pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) |
(pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;(pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;(pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc = D20, ¬(ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None), pc ≠ D6, pc ≠ E11, pc ≠ E10, pc ≠ E4 ⊦
(pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;(pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;(pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc = D21, ¬(gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None), pc ≠ D20, pc ≠ D6, pc ≠ E11, pc ≠ E10, pc ≠ E4 ⊦
| (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;(pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;(pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc = D20, ¬(ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None), pc ≠ D6, pc ≠ E11, pc ≠ E10, pc ≠ E4 ⊦ |
(ls.success → gs.ps[ls.nxt].deqID = None ⊃ invDeq;resDeq) = (ls0.success → gs0.ps[ls0.nxt].deqID = None ⊃ invDeq;resDeq), ¬(ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None) ⊦
Used simplifier rules: ⊦ D20 ≠ E4; (s) ⊦ D20 ≠ E10; (s) ⊦ D20 ≠ E11; (s) ⊦ D6 ≠ D20; (s) ⊦ D20 ≠ D33; (s) ⊦ D20 ≠ D32; (s) ⊦ D20 ≠ D31; (s) ⊦ D20 ≠ D30; (s) ⊦ D20 ≠ D29; (s) ⊦ D20 ≠ D28; (s) ⊦ D20 ≠ D27; (s) ⊦ D20 ≠ D26; (s) ⊦ D20 ≠ D25; (s) ⊦ D20 ≠ D21; (s) ⊦ D19 ≠ D20; (s) ⊦ D18 ≠ D20; (s) ⊦ D17 ≠ D20; (s) ⊦ D16 ≠ D20; (s) ⊦ D14 ≠ D20; (s) ⊦ D13 ≠ D20; (s) ⊦ D12 ≠ D20; (s) ⊦ D11 ≠ D20; (s) ⊦ D10 ≠ D20; (s) ⊦ D9 ≠ D20; (s) ⊦ D8 ≠ D20; (s) ⊦ D7 ≠ D20; (s) ⊦ D5 ≠ D20; (s) ⊦ D4 ≠ D20; (s) ⊦ D3 ≠ D20; (s) ⊦ D2 ≠ D20; (s) ⊦ D1 ≠ D20; (s) ⊦ D20 ≠ E17; (s) ⊦ D20 ≠ E12; (s) ⊦ D20 ≠ E16; (s) ⊦ D20 ≠ E15; (s) ⊦ D20 ≠ E14; (s) ⊦ D20 ≠ E13; (s) ⊦ D20 ≠ E9; (s) ⊦ D20 ≠ E8; (s) ⊦ D20 ≠ E7; (s) ⊦ D20 ≠ E6; (s) ⊦ D20 ≠ E5; (s) ⊦ D20 ≠ E3; (s) ⊦ D20 ≠ E2; (s) ⊦ D20 ≠ E1; (s) ⊦ D20 ≠ crashed; (s) ⊦ D20 ≠ ready; (s) ⊦ D20 ≠ idle; (s)
| (ls.success → gs.ps[ls.nxt].deqID = None ⊃ invDeq;resDeq) = (ls0.success → gs0.ps[ls0.nxt].deqID = None ⊃ invDeq;resDeq), ¬(ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None) ⊦ |
(ls.success → ps[ls.nxt].deqID = None ⊃ invDeq;resDeq) = (ls0.success → gs0.ps[ls0.nxt].deqID = None ⊃ invDeq;resDeq), gs = mkgs(ps, vs, r, r0, r1, vretRefs, pretRefs, vrvHp, prvHp, rl, rl0, owns, rvowns), ¬(ls.success → ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ((ps = gs.ps ∧ vs = gs.vs) ∧ phead = gs.phead) ∧ vhead = gs.vhead) ∧ vtail = gs.vtail) ∧ vretRefs = gs.vretRefs) ∧ pretRefs = gs.pretRefs) ∧ vrvHp = gs.vrvHp) ∧ prvHp = gs.prvHp) ∧ qrl = gs.qrl) ∧ orl = gs.orl) ∧ owns = gs.owns) ∧ rvowns = gs.rvowns ↔ gs = mkgs (ps, vs, phead, vhead, vtail, vretRefs, pretRefs, vrvHp, prvHp, qrl, orl, owns, rvowns); (elim) Used terms: qrl, ps, phead, vrvHp, vretRefs, vhead, vtail, gs, owns, rvowns, orl, prvHp, pretRefs, vs
| (ls.success → ps[ls.nxt].deqID = None ⊃ invDeq;resDeq) = (ls0.success → gs0.ps[ls0.nxt].deqID = None ⊃ invDeq;resDeq), gs = mkgs(ps, vs, r, r0, r1, vretRefs, pretRefs, vrvHp, prvHp, rl, rl0, owns, rvowns), ¬(ls.success → ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None) ⊦ |
(ls.success → ps[ls.nxt].deqID = None ⊃ invDeq;resDeq) = (ls0.success → gs0.ps[ls0.nxt].deqID = None ⊃ invDeq;resDeq), ¬(ls.success → ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None) ⊦
| (ls.success → ps[ls.nxt].deqID = None ⊃ invDeq;resDeq) = (ls0.success → gs0.ps[ls0.nxt].deqID = None ⊃ invDeq;resDeq), ¬(ls.success → ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None) ⊦ |
(ls.success → ps[ls.nxt].deqID = None ⊃ invDeq;resDeq) = (ls0.success → ps0[ls0.nxt].deqID = None ⊃ invDeq;resDeq), gs0 = mkgs(ps0, vs, r, r0, r1, vretRefs, pretRefs, vrvHp, prvHp, rl, rl0, owns, rvowns), ¬(ls.success → ps[ls.nxt].deqID = None ↔ ls0.success → ps0[ls0.nxt].deqID = None) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ((ps = gs.ps ∧ vs = gs.vs) ∧ phead = gs.phead) ∧ vhead = gs.vhead) ∧ vtail = gs.vtail) ∧ vretRefs = gs.vretRefs) ∧ pretRefs = gs.pretRefs) ∧ vrvHp = gs.vrvHp) ∧ prvHp = gs.prvHp) ∧ qrl = gs.qrl) ∧ orl = gs.orl) ∧ owns = gs.owns) ∧ rvowns = gs.rvowns ↔ gs = mkgs (ps, vs, phead, vhead, vtail, vretRefs, pretRefs, vrvHp, prvHp, qrl, orl, owns, rvowns); (elim) Used terms: qrl, ps0, phead, vrvHp, vretRefs, vhead, vtail, gs0, owns, rvowns, orl, prvHp, pretRefs, vs
| (ls.success → ps[ls.nxt].deqID = None ⊃ invDeq;resDeq) = (ls0.success → ps0[ls0.nxt].deqID = None ⊃ invDeq;resDeq), gs0 = mkgs(ps0, vs, r, r0, r1, vretRefs, pretRefs, vrvHp, prvHp, rl, rl0, owns, rvowns), ¬(ls.success → ps[ls.nxt].deqID = None ↔ ls0.success → ps0[ls0.nxt].deqID = None) ⊦ |
(ls.success → ps[ls.nxt].deqID = None ⊃ invDeq;resDeq) = (ls0.success → ps0[ls0.nxt].deqID = None ⊃ invDeq;resDeq), ¬(ls.success → ps[ls.nxt].deqID = None ↔ ls0.success → ps0[ls0.nxt].deqID = None) ⊦
| (ls.success → ps[ls.nxt].deqID = None ⊃ invDeq;resDeq) = (ls0.success → ps0[ls0.nxt].deqID = None ⊃ invDeq;resDeq), ¬(ls.success → ps[ls.nxt].deqID = None ↔ ls0.success → ps0[ls0.nxt].deqID = None) ⊦ |
(success → ps[r1].deqID = None ⊃ invDeq;resDeq) = (ls0.success → ps0[ls0.nxt].deqID = None ⊃ invDeq;resDeq), ls = mkls(tid, val, optval, r, nd, success, r0, r1, rvref, optval0, r2, tid0, rvref0), ¬(success → ps[r1].deqID = None ↔ ls0.success → ps0[ls0.nxt].deqID = None) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ( (tid = ls.tid ∧ value = ls.value) ∧ optval = ls.optval) ∧ node = ls.node) ∧ nd = ls.nd) ∧ (success ↔ ls.success)) ∧ lst = ls.lst) ∧ nxt = ls.nxt) ∧ rvref = ls.rvref) ∧ optval0 = ls.optval0) ∧ first = ls.first) ∧ othertid = ls.othertid) ∧ addr = ls.addr ↔ ls = mkls (tid, value, optval, node, nd, success, lst, nxt, rvref, optval0, first, othertid, addr); (elim) Used terms: value, nxt, optval, node, nd, ls, addr, tid, lst, first, rvref, othertid, success, optval
| (success → ps[r1].deqID = None ⊃ invDeq;resDeq) = (ls0.success → ps0[ls0.nxt].deqID = None ⊃ invDeq;resDeq), ls = mkls(tid, val, optval, r, nd, success, r0, r1, rvref, optval0, r2, tid0, rvref0), ¬(success → ps[r1].deqID = None ↔ ls0.success → ps0[ls0.nxt].deqID = None) ⊦ |
(success → ps[r1].deqID = None ⊃ invDeq;resDeq) = (ls0.success → ps0[ls0.nxt].deqID = None ⊃ invDeq;resDeq), ¬(success → ps[r1].deqID = None ↔ ls0.success → ps0[ls0.nxt].deqID = None) ⊦
| (success → ps[r1].deqID = None ⊃ invDeq;resDeq) = (ls0.success → ps0[ls0.nxt].deqID = None ⊃ invDeq;resDeq), ¬(success → ps[r1].deqID = None ↔ ls0.success → ps0[ls0.nxt].deqID = None) ⊦ |
(success → ps[r1].deqID = None ⊃ invDeq;resDeq) = (success0 → ps0[r2].deqID = None ⊃ invDeq;resDeq), ls0 = mkls(tid, val, optval, r, nd, success0, r0, r2, rvref, optval0, r3, tid0, rvref0), ¬(success → ps[r1].deqID = None ↔ success0 → ps0[r2].deqID = None) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ( (tid = ls.tid ∧ value = ls.value) ∧ optval = ls.optval) ∧ node = ls.node) ∧ nd = ls.nd) ∧ (success ↔ ls.success)) ∧ lst = ls.lst) ∧ nxt = ls.nxt) ∧ rvref = ls.rvref) ∧ optval0 = ls.optval0) ∧ first = ls.first) ∧ othertid = ls.othertid) ∧ addr = ls.addr ↔ ls = mkls (tid, value, optval, node, nd, success, lst, nxt, rvref, optval0, first, othertid, addr); (elim) Used terms: value, nxt, optval, node, nd, ls0, addr, tid, lst, first, rvref, othertid, success0, optval
| (success → ps[r1].deqID = None ⊃ invDeq;resDeq) = (success0 → ps0[r2].deqID = None ⊃ invDeq;resDeq), ls0 = mkls(tid, val, optval, r, nd, success0, r0, r2, rvref, optval0, r3, tid0, rvref0), ¬(success → ps[r1].deqID = None ↔ success0 → ps0[r2].deqID = None) ⊦ |
(success → ps[r1].deqID = None ⊃ invDeq;resDeq) = (success0 → ps0[r2].deqID = None ⊃ invDeq;resDeq), ¬(success → ps[r1].deqID = None ↔ success0 → ps0[r2].deqID = None) ⊦
| (success → ps[r1].deqID = None ⊃ invDeq;resDeq) = (success0 → ps0[r2].deqID = None ⊃ invDeq;resDeq), ¬(success → ps[r1].deqID = None ↔ success0 → ps0[r2].deqID = None) ⊦ |
Used simplifier rules: ⊦ invDeq ≠ resDeq; (s)
| (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;(pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) = (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;(pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E12 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc = D21, ¬(gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None), pc ≠ D20, pc ≠ D6, pc ≠ E11, pc ≠ E10, pc ≠ E4 ⊦ |
(gs.ps[ls.nxt].deqID = None ⊃ invDeq;resDeq) = (gs0.ps[ls0.nxt].deqID = None ⊃ invDeq;resDeq), ¬(gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ⊦
Used simplifier rules: ⊦ D21 ≠ E4; (s) ⊦ D21 ≠ E10; (s) ⊦ D21 ≠ E11; (s) ⊦ D6 ≠ D21; (s) ⊦ D20 ≠ D21; (s) ⊦ D21 ≠ D33; (s) ⊦ D21 ≠ D32; (s) ⊦ D21 ≠ D31; (s) ⊦ D21 ≠ D30; (s) ⊦ D21 ≠ D29; (s) ⊦ D21 ≠ D28; (s) ⊦ D21 ≠ D27; (s) ⊦ D21 ≠ D26; (s) ⊦ D21 ≠ D25; (s) ⊦ D19 ≠ D21; (s) ⊦ D18 ≠ D21; (s) ⊦ D17 ≠ D21; (s) ⊦ D16 ≠ D21; (s) ⊦ D14 ≠ D21; (s) ⊦ D13 ≠ D21; (s) ⊦ D12 ≠ D21; (s) ⊦ D11 ≠ D21; (s) ⊦ D10 ≠ D21; (s) ⊦ D9 ≠ D21; (s) ⊦ D8 ≠ D21; (s) ⊦ D7 ≠ D21; (s) ⊦ D5 ≠ D21; (s) ⊦ D4 ≠ D21; (s) ⊦ D3 ≠ D21; (s) ⊦ D2 ≠ D21; (s) ⊦ D1 ≠ D21; (s) ⊦ D21 ≠ E17; (s) ⊦ D21 ≠ E12; (s) ⊦ D21 ≠ E16; (s) ⊦ D21 ≠ E15; (s) ⊦ D21 ≠ E14; (s) ⊦ D21 ≠ E13; (s) ⊦ D21 ≠ E9; (s) ⊦ D21 ≠ E8; (s) ⊦ D21 ≠ E7; (s) ⊦ D21 ≠ E6; (s) ⊦ D21 ≠ E5; (s) ⊦ D21 ≠ E3; (s) ⊦ D21 ≠ E2; (s) ⊦ D21 ≠ E1; (s) ⊦ D21 ≠ crashed; (s) ⊦ D21 ≠ ready; (s) ⊦ D21 ≠ idle; (s)
| (gs.ps[ls.nxt].deqID = None ⊃ invDeq;resDeq) = (gs0.ps[ls0.nxt].deqID = None ⊃ invDeq;resDeq), ¬(gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ⊦ |
(ps[ls.nxt].deqID = None ⊃ invDeq;resDeq) = (gs0.ps[ls0.nxt].deqID = None ⊃ invDeq;resDeq), gs = mkgs(ps, vs, r, r0, r1, vretRefs, pretRefs, vrvHp, prvHp, rl, rl0, owns, rvowns), ¬(ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ((ps = gs.ps ∧ vs = gs.vs) ∧ phead = gs.phead) ∧ vhead = gs.vhead) ∧ vtail = gs.vtail) ∧ vretRefs = gs.vretRefs) ∧ pretRefs = gs.pretRefs) ∧ vrvHp = gs.vrvHp) ∧ prvHp = gs.prvHp) ∧ qrl = gs.qrl) ∧ orl = gs.orl) ∧ owns = gs.owns) ∧ rvowns = gs.rvowns ↔ gs = mkgs (ps, vs, phead, vhead, vtail, vretRefs, pretRefs, vrvHp, prvHp, qrl, orl, owns, rvowns); (elim) Used terms: qrl, ps, phead, vrvHp, vretRefs, vhead, vtail, gs, owns, rvowns, orl, prvHp, pretRefs, vs
| (ps[ls.nxt].deqID = None ⊃ invDeq;resDeq) = (gs0.ps[ls0.nxt].deqID = None ⊃ invDeq;resDeq), gs = mkgs(ps, vs, r, r0, r1, vretRefs, pretRefs, vrvHp, prvHp, rl, rl0, owns, rvowns), ¬(ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ⊦ |
(ps[ls.nxt].deqID = None ⊃ invDeq;resDeq) = (gs0.ps[ls0.nxt].deqID = None ⊃ invDeq;resDeq), ¬(ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ⊦
| (ps[ls.nxt].deqID = None ⊃ invDeq;resDeq) = (gs0.ps[ls0.nxt].deqID = None ⊃ invDeq;resDeq), ¬(ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ⊦ |
(ps[ls.nxt].deqID = None ⊃ invDeq;resDeq) = (ps0[ls0.nxt].deqID = None ⊃ invDeq;resDeq), gs0 = mkgs(ps0, vs, r, r0, r1, vretRefs, pretRefs, vrvHp, prvHp, rl, rl0, owns, rvowns), ¬(ps[ls.nxt].deqID = None ↔ ps0[ls0.nxt].deqID = None) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ((ps = gs.ps ∧ vs = gs.vs) ∧ phead = gs.phead) ∧ vhead = gs.vhead) ∧ vtail = gs.vtail) ∧ vretRefs = gs.vretRefs) ∧ pretRefs = gs.pretRefs) ∧ vrvHp = gs.vrvHp) ∧ prvHp = gs.prvHp) ∧ qrl = gs.qrl) ∧ orl = gs.orl) ∧ owns = gs.owns) ∧ rvowns = gs.rvowns ↔ gs = mkgs (ps, vs, phead, vhead, vtail, vretRefs, pretRefs, vrvHp, prvHp, qrl, orl, owns, rvowns); (elim) Used terms: qrl, ps0, phead, vrvHp, vretRefs, vhead, vtail, gs0, owns, rvowns, orl, prvHp, pretRefs, vs
| (ps[ls.nxt].deqID = None ⊃ invDeq;resDeq) = (ps0[ls0.nxt].deqID = None ⊃ invDeq;resDeq), gs0 = mkgs(ps0, vs, r, r0, r1, vretRefs, pretRefs, vrvHp, prvHp, rl, rl0, owns, rvowns), ¬(ps[ls.nxt].deqID = None ↔ ps0[ls0.nxt].deqID = None) ⊦ |
(ps[ls.nxt].deqID = None ⊃ invDeq;resDeq) = (ps0[ls0.nxt].deqID = None ⊃ invDeq;resDeq), ¬(ps[ls.nxt].deqID = None ↔ ps0[ls0.nxt].deqID = None) ⊦
| (ps[ls.nxt].deqID = None ⊃ invDeq;resDeq) = (ps0[ls0.nxt].deqID = None ⊃ invDeq;resDeq), ¬(ps[ls.nxt].deqID = None ↔ ps0[ls0.nxt].deqID = None) ⊦ |
(ps[r1].deqID = None ⊃ invDeq;resDeq) = (ps0[ls0.nxt].deqID = None ⊃ invDeq;resDeq), ls = mkls(tid, val, optval, r, nd, success, r0, r1, rvref, optval0, r2, tid0, rvref0), ¬(ps[r1].deqID = None ↔ ps0[ls0.nxt].deqID = None) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ( (tid = ls.tid ∧ value = ls.value) ∧ optval = ls.optval) ∧ node = ls.node) ∧ nd = ls.nd) ∧ (success ↔ ls.success)) ∧ lst = ls.lst) ∧ nxt = ls.nxt) ∧ rvref = ls.rvref) ∧ optval0 = ls.optval0) ∧ first = ls.first) ∧ othertid = ls.othertid) ∧ addr = ls.addr ↔ ls = mkls (tid, value, optval, node, nd, success, lst, nxt, rvref, optval0, first, othertid, addr); (elim) Used terms: value, nxt, optval, node, nd, ls, addr, tid, lst, first, rvref, othertid, success, optval
| (ps[r1].deqID = None ⊃ invDeq;resDeq) = (ps0[ls0.nxt].deqID = None ⊃ invDeq;resDeq), ls = mkls(tid, val, optval, r, nd, success, r0, r1, rvref, optval0, r2, tid0, rvref0), ¬(ps[r1].deqID = None ↔ ps0[ls0.nxt].deqID = None) ⊦ |
(ps[r1].deqID = None ⊃ invDeq;resDeq) = (ps0[ls0.nxt].deqID = None ⊃ invDeq;resDeq), ¬(ps[r1].deqID = None ↔ ps0[ls0.nxt].deqID = None) ⊦
| (ps[r1].deqID = None ⊃ invDeq;resDeq) = (ps0[ls0.nxt].deqID = None ⊃ invDeq;resDeq), ¬(ps[r1].deqID = None ↔ ps0[ls0.nxt].deqID = None) ⊦ |
(ps[r1].deqID = None ⊃ invDeq;resDeq) = (ps0[r2].deqID = None ⊃ invDeq;resDeq), ls0 = mkls(tid, val, optval, r, nd, success, r0, r2, rvref, optval0, r3, tid0, rvref0), ¬(ps[r1].deqID = None ↔ ps0[r2].deqID = None) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ( (tid = ls.tid ∧ value = ls.value) ∧ optval = ls.optval) ∧ node = ls.node) ∧ nd = ls.nd) ∧ (success ↔ ls.success)) ∧ lst = ls.lst) ∧ nxt = ls.nxt) ∧ rvref = ls.rvref) ∧ optval0 = ls.optval0) ∧ first = ls.first) ∧ othertid = ls.othertid) ∧ addr = ls.addr ↔ ls = mkls (tid, value, optval, node, nd, success, lst, nxt, rvref, optval0, first, othertid, addr); (elim) Used terms: value, nxt, optval, node, nd, ls0, addr, tid, lst, first, rvref, othertid, success, optval
| (ps[r1].deqID = None ⊃ invDeq;resDeq) = (ps0[r2].deqID = None ⊃ invDeq;resDeq), ls0 = mkls(tid, val, optval, r, nd, success, r0, r2, rvref, optval0, r3, tid0, rvref0), ¬(ps[r1].deqID = None ↔ ps0[r2].deqID = None) ⊦ |
(ps[r1].deqID = None ⊃ invDeq;resDeq) = (ps0[r2].deqID = None ⊃ invDeq;resDeq), ¬(ps[r1].deqID = None ↔ ps0[r2].deqID = None) ⊦
| (ps[r1].deqID = None ⊃ invDeq;resDeq) = (ps0[r2].deqID = None ⊃ invDeq;resDeq), ¬(ps[r1].deqID = None ↔ ps0[r2].deqID = None) ⊦ |
Used simplifier rules: ⊦ invDeq ≠ resDeq; (s)
| (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ) ≠ (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) ) ) ⊦ |
(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ≠ (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc ≠ idle, (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) ) ) ⊦
| (pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ≠ (pc = idle ⊃ idle ;(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ), pc ≠ idle, (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) ) ) ⊦ |
(pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ≠ (pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ), pc ≠ idle, (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) ) ) ⊦
| (pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ) ≠ (pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ), pc ≠ idle, (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) ) ) ⊦ |
(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ≠ (pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ), pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) ) ) ⊦
Used simplifier rules: ⊦ idle ≠ ready; (s)
| (pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ≠ (pc = ready ⊃ ready ;(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ), pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) ) ) ⊦ |
(pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ≠ (pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ), pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) ) ) ⊦
| (pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ) ≠ (pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ), pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) ) ) ⊦ |
( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ≠ (pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ), pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) ) ) ⊦
| ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ≠ (pc = crashed ⊃ crashed ;( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ), pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) ) ) ⊦ |
( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ≠ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) ) ) ⊦
| ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → gs.ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ gs.ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ≠ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = gs.vtail ∧ gs.ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → gs.ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (gs.ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) ) ) ⊦ |
gs = mkgs(ps, vs, r, r0, r1, vretRefs, pretRefs, vrvHp, prvHp, rl, rl0, owns, rvowns), ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = r1 ∧ ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ≠ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) ) ) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ((ps = gs.ps ∧ vs = gs.vs) ∧ phead = gs.phead) ∧ vhead = gs.vhead) ∧ vtail = gs.vtail) ∧ vretRefs = gs.vretRefs) ∧ pretRefs = gs.pretRefs) ∧ vrvHp = gs.vrvHp) ∧ prvHp = gs.prvHp) ∧ qrl = gs.qrl) ∧ orl = gs.orl) ∧ owns = gs.owns) ∧ rvowns = gs.rvowns ↔ gs = mkgs (ps, vs, phead, vhead, vtail, vretRefs, pretRefs, vrvHp, prvHp, qrl, orl, owns, rvowns); (elim) Used terms: qrl, ps, phead, vrvHp, vretRefs, vhead, vtail, gs, owns, rvowns, orl, prvHp, pretRefs, vs
| gs = mkgs(ps, vs, r, r0, r1, vretRefs, pretRefs, vrvHp, prvHp, rl, rl0, owns, rvowns), ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = r1 ∧ ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ≠ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) ) ) ⊦ |
( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = r1 ∧ ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ≠ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) ) ) ⊦
| ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = r1 ∧ ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ≠ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → gs0.ps[ls0.nxt].deqID = None) ∨ pc = D21 ∧ gs0.ps[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.success → ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.lst = gs0.vtail ∧ gs0.ps[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → ps[ls.nxt].deqID = None ↔ ls0.success → gs0.ps[ls0.nxt].deqID = None ;pc = D21 → (ps[ls.nxt].deqID = None ↔ gs0.ps[ls0.nxt].deqID = None) ) ) ) ) ) ⊦ |
gs0 = mkgs(ps0, vs, r, r0, r2, vretRefs, pretRefs, vrvHp, prvHp, rl, rl0, owns, rvowns), ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = r1 ∧ ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ≠ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = r2 ∧ ps0[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → ps0[ls0.nxt].deqID = None) ∨ pc = D21 ∧ ps0[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.lst = r2 ∧ ps0[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → ps[ls.nxt].deqID = None ↔ ls0.success → ps0[ls0.nxt].deqID = None ;pc = D21 → (ps[ls.nxt].deqID = None ↔ ps0[ls0.nxt].deqID = None) ) ) ) ) ) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ((ps = gs.ps ∧ vs = gs.vs) ∧ phead = gs.phead) ∧ vhead = gs.vhead) ∧ vtail = gs.vtail) ∧ vretRefs = gs.vretRefs) ∧ pretRefs = gs.pretRefs) ∧ vrvHp = gs.vrvHp) ∧ prvHp = gs.prvHp) ∧ qrl = gs.qrl) ∧ orl = gs.orl) ∧ owns = gs.owns) ∧ rvowns = gs.rvowns ↔ gs = mkgs (ps, vs, phead, vhead, vtail, vretRefs, pretRefs, vrvHp, prvHp, qrl, orl, owns, rvowns); (elim) Used terms: qrl, ps0, phead, vrvHp, vretRefs, vhead, vtail, gs0, owns, rvowns, orl, prvHp, pretRefs, vs
| gs0 = mkgs(ps0, vs, r, r0, r2, vretRefs, pretRefs, vrvHp, prvHp, rl, rl0, owns, rvowns), ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = r1 ∧ ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ≠ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = r2 ∧ ps0[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → ps0[ls0.nxt].deqID = None) ∨ pc = D21 ∧ ps0[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.lst = r2 ∧ ps0[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → ps[ls.nxt].deqID = None ↔ ls0.success → ps0[ls0.nxt].deqID = None ;pc = D21 → (ps[ls.nxt].deqID = None ↔ ps0[ls0.nxt].deqID = None) ) ) ) ) ) ⊦ |
( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = r1 ∧ ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ≠ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = r2 ∧ ps0[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → ps0[ls0.nxt].deqID = None) ∨ pc = D21 ∧ ps0[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.lst = r2 ∧ ps0[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → ps[ls.nxt].deqID = None ↔ ls0.success → ps0[ls0.nxt].deqID = None ;pc = D21 → (ps[ls.nxt].deqID = None ↔ ps0[ls0.nxt].deqID = None) ) ) ) ) ) ⊦
| ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null) ∨ pc = E11 ∧ ls.lst = r1 ∧ ps[ls.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls.success → ps[ls.nxt].deqID = None) ∨ pc = D21 ∧ ps[ls.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ≠ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = r2 ∧ ps0[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → ps0[ls0.nxt].deqID = None) ∨ pc = D21 ∧ ps0[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ ls.success ↔ ls0.success ;(pc = E10 ⊃ ls.success → ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null ;(pc = E11 ⊃ ls.lst = r1 ∧ ps[ls.lst].next = null ↔ ls0.lst = r2 ∧ ps0[ls0.lst].next = null ;(pc = D6 ⊃ ls.success ↔ ls0.success ;(pc = D20 ⊃ ls.success → ps[ls.nxt].deqID = None ↔ ls0.success → ps0[ls0.nxt].deqID = None ;pc = D21 → (ps[ls.nxt].deqID = None ↔ ps0[ls0.nxt].deqID = None) ) ) ) ) ) ⊦ |
ls = mkls(tid, val, optval, r, nd, success, r0, r3, rvref, optval0, r4, tid0, rvref0), ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (success → r0 = r1 ∧ ps[r0].next = null) ∨ pc = E11 ∧ r0 = r1 ∧ ps[r0].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success → ps[r3].deqID = None) ∨ pc = D21 ∧ ps[r3].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ≠ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = r2 ∧ ps0[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → ps0[ls0.nxt].deqID = None) ∨ pc = D21 ∧ ps0[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ success ↔ ls0.success ;(pc = E10 ⊃ success → r0 = r1 ∧ ps[r0].next = null ↔ ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r0].next = null ↔ ls0.lst = r2 ∧ ps0[ls0.lst].next = null ;(pc = D6 ⊃ success ↔ ls0.success ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ ls0.success → ps0[ls0.nxt].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[ls0.nxt].deqID = None)) ) ) ) ) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ( (tid = ls.tid ∧ value = ls.value) ∧ optval = ls.optval) ∧ node = ls.node) ∧ nd = ls.nd) ∧ (success ↔ ls.success)) ∧ lst = ls.lst) ∧ nxt = ls.nxt) ∧ rvref = ls.rvref) ∧ optval0 = ls.optval0) ∧ first = ls.first) ∧ othertid = ls.othertid) ∧ addr = ls.addr ↔ ls = mkls (tid, value, optval, node, nd, success, lst, nxt, rvref, optval0, first, othertid, addr); (elim) Used terms: value, nxt, optval, node, nd, ls, addr, tid, lst, first, rvref, othertid, success, optval
| ls = mkls(tid, val, optval, r, nd, success, r0, r3, rvref, optval0, r4, tid0, rvref0), ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (success → r0 = r1 ∧ ps[r0].next = null) ∨ pc = E11 ∧ r0 = r1 ∧ ps[r0].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success → ps[r3].deqID = None) ∨ pc = D21 ∧ ps[r3].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ≠ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = r2 ∧ ps0[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → ps0[ls0.nxt].deqID = None) ∨ pc = D21 ∧ ps0[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ success ↔ ls0.success ;(pc = E10 ⊃ success → r0 = r1 ∧ ps[r0].next = null ↔ ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r0].next = null ↔ ls0.lst = r2 ∧ ps0[ls0.lst].next = null ;(pc = D6 ⊃ success ↔ ls0.success ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ ls0.success → ps0[ls0.nxt].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[ls0.nxt].deqID = None)) ) ) ) ) ⊦ |
( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (success → r0 = r1 ∧ ps[r1].next = null) ∨ pc = E11 ∧ r0 = r1 ∧ ps[r1].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success → ps[r3].deqID = None) ∨ pc = D21 ∧ ps[r3].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ≠ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = r2 ∧ ps0[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → ps0[ls0.nxt].deqID = None) ∨ pc = D21 ∧ ps0[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ success ↔ ls0.success ;(pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ ls0.lst = r2 ∧ ps0[ls0.lst].next = null ;(pc = D6 ⊃ success ↔ ls0.success ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ ls0.success → ps0[ls0.nxt].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[ls0.nxt].deqID = None)) ) ) ) ) ⊦
| ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (success → r0 = r1 ∧ ps[r1].next = null) ∨ pc = E11 ∧ r0 = r1 ∧ ps[r1].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success → ps[r3].deqID = None) ∨ pc = D21 ∧ ps[r3].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ≠ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ ls0.success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null) ∨ pc = E11 ∧ ls0.lst = r2 ∧ ps0[ls0.lst].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ ls0.success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (ls0.success → ps0[ls0.nxt].deqID = None) ∨ pc = D21 ∧ ps0[ls0.nxt].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ success ↔ ls0.success ;(pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ ls0.success → ls0.lst = r2 ∧ ps0[ls0.lst].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ ls0.lst = r2 ∧ ps0[ls0.lst].next = null ;(pc = D6 ⊃ success ↔ ls0.success ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ ls0.success → ps0[ls0.nxt].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[ls0.nxt].deqID = None)) ) ) ) ) ⊦ |
ls0 = mkls(tid, val, optval, r, nd, success0, r4, r5, rvref, optval0, r6, tid0, rvref0), ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (success → r0 = r1 ∧ ps[r1].next = null) ∨ pc = E11 ∧ r0 = r1 ∧ ps[r1].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success → ps[r3].deqID = None) ∨ pc = D21 ∧ ps[r3].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ≠ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ success0 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (success0 → r4 = r2 ∧ ps0[r4].next = null) ∨ pc = E11 ∧ r4 = r2 ∧ ps0[r4].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success0 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success0 → ps0[r5].deqID = None) ∨ pc = D21 ∧ ps0[r5].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ success ↔ success0 ;(pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r4].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r4].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ) ) ⊦
Used simplifier rules: ⊦ ( ( ( ( ( ( ( ( ( ( (tid = ls.tid ∧ value = ls.value) ∧ optval = ls.optval) ∧ node = ls.node) ∧ nd = ls.nd) ∧ (success ↔ ls.success)) ∧ lst = ls.lst) ∧ nxt = ls.nxt) ∧ rvref = ls.rvref) ∧ optval0 = ls.optval0) ∧ first = ls.first) ∧ othertid = ls.othertid) ∧ addr = ls.addr ↔ ls = mkls (tid, value, optval, node, nd, success, lst, nxt, rvref, optval0, first, othertid, addr); (elim) Used terms: value, nxt, optval, node, nd, ls0, addr, tid, lst, first, rvref, othertid, success0, optval
| ls0 = mkls(tid, val, optval, r, nd, success0, r4, r5, rvref, optval0, r6, tid0, rvref0), ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (success → r0 = r1 ∧ ps[r1].next = null) ∨ pc = E11 ∧ r0 = r1 ∧ ps[r1].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success → ps[r3].deqID = None) ∨ pc = D21 ∧ ps[r3].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ≠ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ success0 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (success0 → r4 = r2 ∧ ps0[r4].next = null) ∨ pc = E11 ∧ r4 = r2 ∧ ps0[r4].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success0 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success0 → ps0[r5].deqID = None) ∨ pc = D21 ∧ ps0[r5].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ success ↔ success0 ;(pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r4].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r4].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ) ) ⊦ |
( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (success → r0 = r1 ∧ ps[r1].next = null) ∨ pc = E11 ∧ r0 = r1 ∧ ps[r1].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success → ps[r3].deqID = None) ∨ pc = D21 ∧ ps[r3].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ≠ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ success0 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (success0 → r4 = r2 ∧ ps0[r2].next = null) ∨ pc = E11 ∧ r4 = r2 ∧ ps0[r2].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success0 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success0 → ps0[r5].deqID = None) ∨ pc = D21 ∧ ps0[r5].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ success ↔ success0 ;(pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r2].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r2].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ) ) ⊦
| ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (success → r0 = r1 ∧ ps[r1].next = null) ∨ pc = E11 ∧ r0 = r1 ∧ ps[r1].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success → ps[r3].deqID = None) ∨ pc = D21 ∧ ps[r3].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ) ≠ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ success0 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (success0 → r4 = r2 ∧ ps0[r2].next = null) ∨ pc = E11 ∧ r4 = r2 ∧ ps0[r2].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success0 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success0 → ps0[r5].deqID = None) ∨ pc = D21 ∧ ps0[r5].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ success ↔ success0 ;(pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r2].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r2].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ) ) ⊦ |
invEnq ≠ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ success0 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (success0 → r4 = r2 ∧ ps0[r2].next = null) ∨ pc = E11 ∧ r4 = r2 ∧ ps0[r2].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success0 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success0 → ps0[r5].deqID = None) ∨ pc = D21 ∧ ps0[r5].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ success ↔ success0 ;(pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r2].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r2].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ) ), pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (success → r0 = r1 ∧ ps[r1].next = null) ∨ pc = E11 ∧ r0 = r1 ∧ ps[r1].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊦
(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success → ps[r3].deqID = None) ∨ pc = D21 ∧ ps[r3].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ≠ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ success0 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (success0 → r4 = r2 ∧ ps0[r2].next = null) ∨ pc = E11 ∧ r4 = r2 ∧ ps0[r2].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success0 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success0 → ps0[r5].deqID = None) ∨ pc = D21 ∧ ps0[r5].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ success ↔ success0 ;(pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r2].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r2].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ) ), pc ≠ E4 ∨ success, pc ≠ E10 ∨ ¬(success → r0 = r1 ∧ ps[r1].next = null), pc ≠ E11 ∨ r0 ≠ r1 ∨ ps[r1].next ≠ null ⊦
| invEnq ≠ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ success0 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (success0 → r4 = r2 ∧ ps0[r2].next = null) ∨ pc = E11 ∧ r4 = r2 ∧ ps0[r2].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success0 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success0 → ps0[r5].deqID = None) ∨ pc = D21 ∧ ps0[r5].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ success ↔ success0 ;(pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r2].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r2].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ) ), pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ success ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (success → r0 = r1 ∧ ps[r1].next = null) ∨ pc = E11 ∧ r0 = r1 ∧ ps[r1].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊦ |
pc ≠ crashed, pc ≠ ready, pc ≠ idle, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, (pc = E4 ⊃ success ↔ success0 ;(pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r2].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r2].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ) ), pc ≠ E4 ∨ success0, pc ≠ E10 ∨ ¬(success0 → r4 = r2 ∧ ps0[r2].next = null), pc ≠ E11 ∨ r4 ≠ r2 ∨ ps0[r2].next ≠ null, pc = E4 ∧ ¬ success ∨ pc = E10 ∧ (success → r0 = r1 ∧ ps[r1].next = null) ∨ pc = E11 ∧ r0 = r1 ∧ ps[r1].next = null ⊦
Used simplifier rules: ⊦ invEnq ≠ resDeq; (s) ⊦ invDeq ≠ invEnq; (s) ⊦ invEnq ≠ resEnq; (s)
| pc ≠ crashed, pc ≠ ready, pc ≠ idle, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, (pc = E4 ⊃ success ↔ success0 ;(pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r2].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r2].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ) ), pc ≠ E4 ∨ success0, pc ≠ E10 ∨ ¬(success0 → r4 = r2 ∧ ps0[r2].next = null), pc ≠ E11 ∨ r4 ≠ r2 ∨ ps0[r2].next ≠ null, pc = E4 ∧ ¬ success ∨ pc = E10 ∧ (success → r0 = r1 ∧ ps[r1].next = null) ∨ pc = E11 ∧ r0 = r1 ∧ ps[r1].next = null ⊦ |
pc ≠ E4, pc ≠ crashed, pc ≠ ready, pc ≠ idle, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, (pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r2].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r2].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ), pc = E4 ∧ ¬ success ∨ pc = E10 ∧ (success → r0 = r1 ∧ ps[r1].next = null) ∨ pc = E11 ∧ r0 = r1 ∧ ps[r1].next = null, pc ≠ E11 ∨ r4 ≠ r2 ∨ ps0[r2].next ≠ null, pc ≠ E10 ∨ ¬(success0 → r4 = r2 ∧ ps0[r2].next = null), pc ≠ E4 ∨ success0 ⊦
Used simplifier rules: ⊦ E4 ≠ crashed; (s) ⊦ E4 ≠ ready; (s) ⊦ E4 ≠ idle; (s) ⊦ E4 ≠ E16; (s) ⊦ E4 ≠ E15; (s) ⊦ E4 ≠ E14; (s) ⊦ E4 ≠ E13; (s) ⊦ E4 ≠ E9; (s) ⊦ E4 ≠ E8; (s) ⊦ E4 ≠ E7; (s) ⊦ E4 ≠ E6; (s) ⊦ E4 ≠ E5; (s) ⊦ E3 ≠ E4; (s) ⊦ E2 ≠ E4; (s) ⊦ E1 ≠ E4; (s) ⊦ E4 ≠ E10; (s) ⊦ E4 ≠ E11; (s)
| pc ≠ E4, pc ≠ crashed, pc ≠ ready, pc ≠ idle, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, (pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r2].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r2].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ), pc = E4 ∧ ¬ success ∨ pc = E10 ∧ (success → r0 = r1 ∧ ps[r1].next = null) ∨ pc = E11 ∧ r0 = r1 ∧ ps[r1].next = null, pc ≠ E11 ∨ r4 ≠ r2 ∨ ps0[r2].next ≠ null, pc ≠ E10 ∨ ¬(success0 → r4 = r2 ∧ ps0[r2].next = null), pc ≠ E4 ∨ success0 ⊦ |
pc ≠ E4, pc ≠ crashed, pc ≠ ready, pc ≠ idle, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, (pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r2].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r2].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ), pc ≠ E10 ∨ ¬(success0 → r4 = r2 ∧ ps0[r2].next = null), pc ≠ E11 ∨ r4 ≠ r2 ∨ ps0[r2].next ≠ null, pc = E10 ∧ (success → r0 = r1 ∧ ps[r1].next = null) ∨ pc = E11 ∧ r0 = r1 ∧ ps[r1].next = null ⊦
| pc ≠ E4, pc ≠ crashed, pc ≠ ready, pc ≠ idle, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, (pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r2].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r2].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ), pc ≠ E10 ∨ ¬(success0 → r4 = r2 ∧ ps0[r2].next = null), pc ≠ E11 ∨ r4 ≠ r2 ∨ ps0[r2].next ≠ null, pc = E10 ∧ (success → r0 = r1 ∧ ps[r1].next = null) ∨ pc = E11 ∧ r0 = r1 ∧ ps[r1].next = null ⊦ |
Used simplifier rules: ⊦ E4 ≠ E10; (s) ⊦ E10 ≠ crashed; (s) ⊦ E10 ≠ ready; (s) ⊦ E10 ≠ idle; (s) ⊦ E10 ≠ E16; (s) ⊦ E10 ≠ E15; (s) ⊦ E10 ≠ E14; (s) ⊦ E10 ≠ E13; (s) ⊦ E9 ≠ E10; (s) ⊦ E8 ≠ E10; (s) ⊦ E7 ≠ E10; (s) ⊦ E6 ≠ E10; (s) ⊦ E5 ≠ E10; (s) ⊦ E3 ≠ E10; (s) ⊦ E2 ≠ E10; (s) ⊦ E1 ≠ E10; (s) ⊦ E10 ≠ E11; (s)
| (pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success → ps[r3].deqID = None) ∨ pc = D21 ∧ ps[r3].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ≠ ( pc = E1 ∨ pc = E2 ∨ pc = E3 ∨ pc = E4 ∧ ¬ success0 ∨ pc = E5 ∨ pc = E6 ∨ pc = E7 ∨ pc = E8 ∨ pc = E9 ∨ pc = E10 ∧ (success0 → r4 = r2 ∧ ps0[r2].next = null) ∨ pc = E11 ∧ r4 = r2 ∧ ps0[r2].next = null ∨ pc = E13 ∨ pc = E14 ∨ pc = E15 ∨ pc = E16 ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success0 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success0 → ps0[r5].deqID = None) ∨ pc = D21 ∧ ps0[r5].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ success ↔ success0 ;(pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r2].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r2].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ) ), pc ≠ E4 ∨ success, pc ≠ E10 ∨ ¬(success → r0 = r1 ∧ ps[r1].next = null), pc ≠ E11 ∨ r0 ≠ r1 ∨ ps[r1].next ≠ null ⊦ |
(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success → ps[r3].deqID = None) ∨ pc = D21 ∧ ps[r3].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ≠ (pc = E4 ∧ ¬ success0 ∨ pc = E10 ∧ (success0 → r4 = r2 ∧ ps0[r2].next = null) ∨ pc = E11 ∧ r4 = r2 ∧ ps0[r2].next = null ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success0 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success0 → ps0[r5].deqID = None) ∨ pc = D21 ∧ ps0[r5].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ success ↔ success0 ;(pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r2].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r2].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ) ), pc ≠ E11 ∨ r0 ≠ r1 ∨ ps[r1].next ≠ null, pc ≠ E10 ∨ ¬(success → r0 = r1 ∧ ps[r1].next = null), pc ≠ E4 ∨ success ⊦
| (pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success → ps[r3].deqID = None) ∨ pc = D21 ∧ ps[r3].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ≠ (pc = E4 ∧ ¬ success0 ∨ pc = E10 ∧ (success0 → r4 = r2 ∧ ps0[r2].next = null) ∨ pc = E11 ∧ r4 = r2 ∧ ps0[r2].next = null ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success0 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success0 → ps0[r5].deqID = None) ∨ pc = D21 ∧ ps0[r5].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ success ↔ success0 ;(pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r2].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r2].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ) ), pc ≠ E11 ∨ r0 ≠ r1 ∨ ps[r1].next ≠ null, pc ≠ E10 ∨ ¬(success → r0 = r1 ∧ ps[r1].next = null), pc ≠ E4 ∨ success ⊦ |
pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, resEnq ≠ (pc = E4 ∧ ¬ success0 ∨ pc = E10 ∧ (success0 → r4 = r2 ∧ ps0[r2].next = null) ∨ pc = E11 ∧ r4 = r2 ∧ ps0[r2].next = null ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success0 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success0 → ps0[r5].deqID = None) ∨ pc = D21 ∧ ps0[r5].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), (pc = E4 ⊃ success ↔ success0 ;(pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r2].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r2].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ) ), pc ≠ E4 ∨ success, pc ≠ E10 ∨ ¬(success → r0 = r1 ∧ ps[r1].next = null), pc ≠ E11 ∨ r0 ≠ r1 ∨ ps[r1].next ≠ null, pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊦
( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success → ps[r3].deqID = None) ∨ pc = D21 ∧ ps[r3].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ≠ (pc = E4 ∧ ¬ success0 ∨ pc = E10 ∧ (success0 → r4 = r2 ∧ ps0[r2].next = null) ∨ pc = E11 ∧ r4 = r2 ∧ ps0[r2].next = null ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success0 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success0 → ps0[r5].deqID = None) ∨ pc = D21 ∧ ps0[r5].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ E17, pc ≠ E4, pc ≠ E12, pc ≠ E11, pc ≠ E10, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ success ↔ success0 ;(pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r2].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r2].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ) ), pc ≠ E4 ∨ success, pc ≠ E10 ∨ ¬(success → r0 = r1 ∧ ps[r1].next = null), pc ≠ E11 ∨ r0 ≠ r1 ∨ ps[r1].next ≠ null ⊦
| pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, resEnq ≠ (pc = E4 ∧ ¬ success0 ∨ pc = E10 ∧ (success0 → r4 = r2 ∧ ps0[r2].next = null) ∨ pc = E11 ∧ r4 = r2 ∧ ps0[r2].next = null ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success0 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success0 → ps0[r5].deqID = None) ∨ pc = D21 ∧ ps0[r5].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), (pc = E4 ⊃ success ↔ success0 ;(pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r2].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r2].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ) ), pc ≠ E4 ∨ success, pc ≠ E10 ∨ ¬(success → r0 = r1 ∧ ps[r1].next = null), pc ≠ E11 ∨ r0 ≠ r1 ∨ ps[r1].next ≠ null, pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊦ |
pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ success ↔ success0 ;(pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r2].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r2].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ) ), pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17, pc ≠ E11 ∨ r0 ≠ r1 ∨ ps[r1].next ≠ null, pc ≠ E10 ∨ ¬(success → r0 = r1 ∧ ps[r1].next = null), pc ≠ E4 ∨ success ⊦ (pc ≠ E4 ∨ success0) ∧ (pc ≠ E10 ∨ ¬(success0 → r4 = r2 ∧ ps0[r2].next = null)) ∧ (pc ≠ E11 ∨ r4 ≠ r2 ∨ ps0[r2].next ≠ null)
Used simplifier rules: ⊦ invEnq ≠ resEnq; (s)
| pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ success ↔ success0 ;(pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r2].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r2].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ) ), pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17, pc ≠ E11 ∨ r0 ≠ r1 ∨ ps[r1].next ≠ null, pc ≠ E10 ∨ ¬(success → r0 = r1 ∧ ps[r1].next = null), pc ≠ E4 ∨ success ⊦ (pc ≠ E4 ∨ success0) ∧ (pc ≠ E10 ∨ ¬(success0 → r4 = r2 ∧ ps0[r2].next = null)) ∧ (pc ≠ E11 ∨ r4 ≠ r2 ∨ ps0[r2].next ≠ null) |
pc ≠ E4, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r2].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r2].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ), pc ≠ E4 ∨ success, pc ≠ E10 ∨ ¬(success → r0 = r1 ∧ ps[r1].next = null), pc ≠ E11 ∨ r0 ≠ r1 ∨ ps[r1].next ≠ null, pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊦ (pc ≠ E4 ∨ success0) ∧ (pc ≠ E10 ∨ ¬(success0 → r4 = r2 ∧ ps0[r2].next = null)) ∧ (pc ≠ E11 ∨ r4 ≠ r2 ∨ ps0[r2].next ≠ null)
Used simplifier rules: ⊦ E4 ≠ E16; (s) ⊦ E4 ≠ E15; (s) ⊦ E4 ≠ E14; (s) ⊦ E4 ≠ E13; (s) ⊦ E4 ≠ E9; (s) ⊦ E4 ≠ E8; (s) ⊦ E4 ≠ E7; (s) ⊦ E4 ≠ E6; (s) ⊦ E4 ≠ E5; (s) ⊦ E3 ≠ E4; (s) ⊦ E2 ≠ E4; (s) ⊦ E1 ≠ E4; (s) ⊦ E4 ≠ crashed; (s) ⊦ E4 ≠ ready; (s) ⊦ E4 ≠ idle; (s) ⊦ E4 ≠ E12; (s) ⊦ E4 ≠ E10; (s) ⊦ E4 ≠ E11; (s)
| pc ≠ E4, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r2].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r2].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ), pc ≠ E4 ∨ success, pc ≠ E10 ∨ ¬(success → r0 = r1 ∧ ps[r1].next = null), pc ≠ E11 ∨ r0 ≠ r1 ∨ ps[r1].next ≠ null, pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊦ (pc ≠ E4 ∨ success0) ∧ (pc ≠ E10 ∨ ¬(success0 → r4 = r2 ∧ ps0[r2].next = null)) ∧ (pc ≠ E11 ∨ r4 ≠ r2 ∨ ps0[r2].next ≠ null) |
pc ≠ E4, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r2].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r2].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ), pc ≠ E11 ∨ r0 ≠ r1 ∨ ps[r1].next ≠ null, pc ≠ E10 ∨ ¬(success → r0 = r1 ∧ ps[r1].next = null), pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E17 ⊦ (pc ≠ E10 ∨ ¬(success0 → r4 = r2 ∧ ps0[r2].next = null)) ∧ (pc ≠ E11 ∨ r4 ≠ r2 ∨ ps0[r2].next ≠ null)
| pc ≠ E4, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r2].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r2].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ), pc ≠ E11 ∨ r0 ≠ r1 ∨ ps[r1].next ≠ null, pc ≠ E10 ∨ ¬(success → r0 = r1 ∧ ps[r1].next = null), pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E17 ⊦ (pc ≠ E10 ∨ ¬(success0 → r4 = r2 ∧ ps0[r2].next = null)) ∧ (pc ≠ E11 ∨ r4 ≠ r2 ∨ ps0[r2].next ≠ null) |
Used simplifier rules: ⊦ E4 ≠ E10; (s) ⊦ E10 ≠ E16; (s) ⊦ E10 ≠ E15; (s) ⊦ E10 ≠ E14; (s) ⊦ E10 ≠ E13; (s) ⊦ E9 ≠ E10; (s) ⊦ E8 ≠ E10; (s) ⊦ E7 ≠ E10; (s) ⊦ E6 ≠ E10; (s) ⊦ E5 ≠ E10; (s) ⊦ E3 ≠ E10; (s) ⊦ E2 ≠ E10; (s) ⊦ E1 ≠ E10; (s) ⊦ E10 ≠ crashed; (s) ⊦ E10 ≠ ready; (s) ⊦ E10 ≠ idle; (s) ⊦ E10 ≠ E11; (s)
| ( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success → ps[r3].deqID = None) ∨ pc = D21 ∧ ps[r3].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ≠ (pc = E4 ∧ ¬ success0 ∨ pc = E10 ∧ (success0 → r4 = r2 ∧ ps0[r2].next = null) ∨ pc = E11 ∧ r4 = r2 ∧ ps0[r2].next = null ⊃ invEnq ;(pc = E10 ∨ pc = E11 ∨ pc = E12 ∨ pc = E4 ∨ pc = E17 ⊃ resEnq ;( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success0 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success0 → ps0[r5].deqID = None) ∨ pc = D21 ∧ ps0[r5].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ) ), pc ≠ E17, pc ≠ E4, pc ≠ E12, pc ≠ E11, pc ≠ E10, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = E4 ⊃ success ↔ success0 ;(pc = E10 ⊃ success → r0 = r1 ∧ ps[r1].next = null ↔ success0 → r4 = r2 ∧ ps0[r2].next = null ;(pc = E11 ⊃ r0 = r1 ∧ ps[r1].next = null ↔ r4 = r2 ∧ ps0[r2].next = null ;(pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ) ) ), pc ≠ E4 ∨ success, pc ≠ E10 ∨ ¬(success → r0 = r1 ∧ ps[r1].next = null), pc ≠ E11 ∨ r0 ≠ r1 ∨ ps[r1].next ≠ null ⊦ |
( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success → ps[r3].deqID = None) ∨ pc = D21 ∧ ps[r3].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ≠ ( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success0 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success0 → ps0[r5].deqID = None) ∨ pc = D21 ∧ ps0[r5].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ), pc ≠ E17, pc ≠ E4, pc ≠ E12, pc ≠ E11, pc ≠ E10, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ⊦
| ( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success → ps[r3].deqID = None) ∨ pc = D21 ∧ ps[r3].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ) ≠ ( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success0 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success0 → ps0[r5].deqID = None) ∨ pc = D21 ∧ ps0[r5].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ), pc ≠ E17, pc ≠ E4, pc ≠ E12, pc ≠ E11, pc ≠ E10, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ) ⊦ |
invDeq ≠ ( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success0 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success0 → ps0[r5].deqID = None) ∨ pc = D21 ∧ ps0[r5].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ), pc ≠ E17, pc ≠ E4, pc ≠ E12, pc ≠ E11, pc ≠ E10, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ), pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success → ps[r3].deqID = None) ∨ pc = D21 ∧ ps[r3].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊦
pc ≠ D33, pc ≠ D32, pc ≠ D31, pc ≠ D30, pc ≠ D29, pc ≠ D28, pc ≠ D27, pc ≠ D26, pc ≠ D25, pc ≠ D19, pc ≠ D18, pc ≠ D17, pc ≠ D16, pc ≠ D14, pc ≠ D13, pc ≠ D12, pc ≠ D11, pc ≠ D10, pc ≠ D9, pc ≠ D8, pc ≠ D7, pc ≠ D5, pc ≠ D4, pc ≠ D3, pc ≠ D2, pc ≠ D1, pc ≠ E17, pc ≠ E4, pc ≠ E12, pc ≠ E11, pc ≠ E10, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, resDeq ≠ ( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success0 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success0 → ps0[r5].deqID = None) ∨ pc = D21 ∧ ps0[r5].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ), (pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ), pc ≠ D6 ∨ success, pc ≠ D20 ∨ ¬(success → ps[r3].deqID = None), pc ≠ D21 ∨ ps[r3].deqID ≠ None ⊦
| invDeq ≠ ( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success0 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success0 → ps0[r5].deqID = None) ∨ pc = D21 ∧ ps0[r5].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ), pc ≠ E17, pc ≠ E4, pc ≠ E12, pc ≠ E11, pc ≠ E10, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ), pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success → ps[r3].deqID = None) ∨ pc = D21 ∧ ps[r3].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊦ |
pc ≠ E17, pc ≠ E4, pc ≠ E12, pc ≠ E11, pc ≠ E10, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, pc ≠ D33, pc ≠ D32, pc ≠ D31, pc ≠ D30, pc ≠ D29, pc ≠ D28, pc ≠ D27, pc ≠ D26, pc ≠ D25, pc ≠ D19, pc ≠ D18, pc ≠ D17, pc ≠ D16, pc ≠ D14, pc ≠ D13, pc ≠ D12, pc ≠ D11, pc ≠ D10, pc ≠ D9, pc ≠ D8, pc ≠ D7, pc ≠ D5, pc ≠ D4, pc ≠ D3, pc ≠ D2, pc ≠ D1, (pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ), pc ≠ D6 ∨ success0, pc ≠ D20 ∨ ¬(success0 → ps0[r5].deqID = None), pc ≠ D21 ∨ ps0[r5].deqID ≠ None, pc = D6 ∧ ¬ success ∨ pc = D20 ∧ (success → ps[r3].deqID = None) ∨ pc = D21 ∧ ps[r3].deqID = None ⊦
Used simplifier rules: ⊦ invDeq ≠ resDeq; (s)
| pc ≠ E17, pc ≠ E4, pc ≠ E12, pc ≠ E11, pc ≠ E10, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, pc ≠ D33, pc ≠ D32, pc ≠ D31, pc ≠ D30, pc ≠ D29, pc ≠ D28, pc ≠ D27, pc ≠ D26, pc ≠ D25, pc ≠ D19, pc ≠ D18, pc ≠ D17, pc ≠ D16, pc ≠ D14, pc ≠ D13, pc ≠ D12, pc ≠ D11, pc ≠ D10, pc ≠ D9, pc ≠ D8, pc ≠ D7, pc ≠ D5, pc ≠ D4, pc ≠ D3, pc ≠ D2, pc ≠ D1, (pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ), pc ≠ D6 ∨ success0, pc ≠ D20 ∨ ¬(success0 → ps0[r5].deqID = None), pc ≠ D21 ∨ ps0[r5].deqID ≠ None, pc = D6 ∧ ¬ success ∨ pc = D20 ∧ (success → ps[r3].deqID = None) ∨ pc = D21 ∧ ps[r3].deqID = None ⊦ |
pc ≠ D6, pc ≠ E17, pc ≠ E4, pc ≠ E12, pc ≠ E11, pc ≠ E10, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, pc ≠ D33, pc ≠ D32, pc ≠ D31, pc ≠ D30, pc ≠ D29, pc ≠ D28, pc ≠ D27, pc ≠ D26, pc ≠ D25, pc ≠ D19, pc ≠ D18, pc ≠ D17, pc ≠ D16, pc ≠ D14, pc ≠ D13, pc ≠ D12, pc ≠ D11, pc ≠ D10, pc ≠ D9, pc ≠ D8, pc ≠ D7, pc ≠ D5, pc ≠ D4, pc ≠ D3, pc ≠ D2, pc ≠ D1, (pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)), pc = D6 ∧ ¬ success ∨ pc = D20 ∧ (success → ps[r3].deqID = None) ∨ pc = D21 ∧ ps[r3].deqID = None, pc ≠ D21 ∨ ps0[r5].deqID ≠ None, pc ≠ D20 ∨ ¬(success0 → ps0[r5].deqID = None), pc ≠ D6 ∨ success0 ⊦
Used simplifier rules: ⊦ D6 ≠ E17; (s) ⊦ D6 ≠ E4; (s) ⊦ D6 ≠ E12; (s) ⊦ D6 ≠ E11; (s) ⊦ D6 ≠ E10; (s) ⊦ D6 ≠ E16; (s) ⊦ D6 ≠ E15; (s) ⊦ D6 ≠ E14; (s) ⊦ D6 ≠ E13; (s) ⊦ D6 ≠ E9; (s) ⊦ D6 ≠ E8; (s) ⊦ D6 ≠ E7; (s) ⊦ D6 ≠ E6; (s) ⊦ D6 ≠ E5; (s) ⊦ D6 ≠ E3; (s) ⊦ D6 ≠ E2; (s) ⊦ D6 ≠ E1; (s) ⊦ D6 ≠ crashed; (s) ⊦ D6 ≠ ready; (s) ⊦ D6 ≠ idle; (s) ⊦ D6 ≠ D33; (s) ⊦ D6 ≠ D32; (s) ⊦ D6 ≠ D31; (s) ⊦ D6 ≠ D30; (s) ⊦ D6 ≠ D29; (s) ⊦ D6 ≠ D28; (s) ⊦ D6 ≠ D27; (s) ⊦ D6 ≠ D26; (s) ⊦ D6 ≠ D25; (s) ⊦ D6 ≠ D19; (s) ⊦ D6 ≠ D18; (s) ⊦ D6 ≠ D17; (s) ⊦ D6 ≠ D16; (s) ⊦ D6 ≠ D14; (s) ⊦ D6 ≠ D13; (s) ⊦ D6 ≠ D12; (s) ⊦ D6 ≠ D11; (s) ⊦ D6 ≠ D10; (s) ⊦ D6 ≠ D9; (s) ⊦ D6 ≠ D8; (s) ⊦ D6 ≠ D7; (s) ⊦ D5 ≠ D6; (s) ⊦ D4 ≠ D6; (s) ⊦ D3 ≠ D6; (s) ⊦ D2 ≠ D6; (s) ⊦ D1 ≠ D6; (s) ⊦ D6 ≠ D20; (s) ⊦ D6 ≠ D21; (s)
| pc ≠ D6, pc ≠ E17, pc ≠ E4, pc ≠ E12, pc ≠ E11, pc ≠ E10, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, pc ≠ D33, pc ≠ D32, pc ≠ D31, pc ≠ D30, pc ≠ D29, pc ≠ D28, pc ≠ D27, pc ≠ D26, pc ≠ D25, pc ≠ D19, pc ≠ D18, pc ≠ D17, pc ≠ D16, pc ≠ D14, pc ≠ D13, pc ≠ D12, pc ≠ D11, pc ≠ D10, pc ≠ D9, pc ≠ D8, pc ≠ D7, pc ≠ D5, pc ≠ D4, pc ≠ D3, pc ≠ D2, pc ≠ D1, (pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)), pc = D6 ∧ ¬ success ∨ pc = D20 ∧ (success → ps[r3].deqID = None) ∨ pc = D21 ∧ ps[r3].deqID = None, pc ≠ D21 ∨ ps0[r5].deqID ≠ None, pc ≠ D20 ∨ ¬(success0 → ps0[r5].deqID = None), pc ≠ D6 ∨ success0 ⊦ |
pc ≠ D6, pc ≠ E17, pc ≠ E4, pc ≠ E12, pc ≠ E11, pc ≠ E10, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, pc ≠ D33, pc ≠ D32, pc ≠ D31, pc ≠ D30, pc ≠ D29, pc ≠ D28, pc ≠ D27, pc ≠ D26, pc ≠ D25, pc ≠ D19, pc ≠ D18, pc ≠ D17, pc ≠ D16, pc ≠ D14, pc ≠ D13, pc ≠ D12, pc ≠ D11, pc ≠ D10, pc ≠ D9, pc ≠ D8, pc ≠ D7, pc ≠ D5, pc ≠ D4, pc ≠ D3, pc ≠ D2, pc ≠ D1, (pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)), pc ≠ D20 ∨ ¬(success0 → ps0[r5].deqID = None), pc ≠ D21 ∨ ps0[r5].deqID ≠ None, pc = D20 ∧ (success → ps[r3].deqID = None) ∨ pc = D21 ∧ ps[r3].deqID = None ⊦
| pc ≠ D6, pc ≠ E17, pc ≠ E4, pc ≠ E12, pc ≠ E11, pc ≠ E10, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, pc ≠ D33, pc ≠ D32, pc ≠ D31, pc ≠ D30, pc ≠ D29, pc ≠ D28, pc ≠ D27, pc ≠ D26, pc ≠ D25, pc ≠ D19, pc ≠ D18, pc ≠ D17, pc ≠ D16, pc ≠ D14, pc ≠ D13, pc ≠ D12, pc ≠ D11, pc ≠ D10, pc ≠ D9, pc ≠ D8, pc ≠ D7, pc ≠ D5, pc ≠ D4, pc ≠ D3, pc ≠ D2, pc ≠ D1, (pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)), pc ≠ D20 ∨ ¬(success0 → ps0[r5].deqID = None), pc ≠ D21 ∨ ps0[r5].deqID ≠ None, pc = D20 ∧ (success → ps[r3].deqID = None) ∨ pc = D21 ∧ ps[r3].deqID = None ⊦ |
Used simplifier rules: ⊦ D6 ≠ D20; (s) ⊦ D20 ≠ E17; (s) ⊦ D20 ≠ E4; (s) ⊦ D20 ≠ E12; (s) ⊦ D20 ≠ E11; (s) ⊦ D20 ≠ E10; (s) ⊦ D20 ≠ E16; (s) ⊦ D20 ≠ E15; (s) ⊦ D20 ≠ E14; (s) ⊦ D20 ≠ E13; (s) ⊦ D20 ≠ E9; (s) ⊦ D20 ≠ E8; (s) ⊦ D20 ≠ E7; (s) ⊦ D20 ≠ E6; (s) ⊦ D20 ≠ E5; (s) ⊦ D20 ≠ E3; (s) ⊦ D20 ≠ E2; (s) ⊦ D20 ≠ E1; (s) ⊦ D20 ≠ crashed; (s) ⊦ D20 ≠ ready; (s) ⊦ D20 ≠ idle; (s) ⊦ D20 ≠ D33; (s) ⊦ D20 ≠ D32; (s) ⊦ D20 ≠ D31; (s) ⊦ D20 ≠ D30; (s) ⊦ D20 ≠ D29; (s) ⊦ D20 ≠ D28; (s) ⊦ D20 ≠ D27; (s) ⊦ D20 ≠ D26; (s) ⊦ D20 ≠ D25; (s) ⊦ D19 ≠ D20; (s) ⊦ D18 ≠ D20; (s) ⊦ D17 ≠ D20; (s) ⊦ D16 ≠ D20; (s) ⊦ D14 ≠ D20; (s) ⊦ D13 ≠ D20; (s) ⊦ D12 ≠ D20; (s) ⊦ D11 ≠ D20; (s) ⊦ D10 ≠ D20; (s) ⊦ D9 ≠ D20; (s) ⊦ D8 ≠ D20; (s) ⊦ D7 ≠ D20; (s) ⊦ D5 ≠ D20; (s) ⊦ D4 ≠ D20; (s) ⊦ D3 ≠ D20; (s) ⊦ D2 ≠ D20; (s) ⊦ D1 ≠ D20; (s) ⊦ D20 ≠ D21; (s)
| pc ≠ D33, pc ≠ D32, pc ≠ D31, pc ≠ D30, pc ≠ D29, pc ≠ D28, pc ≠ D27, pc ≠ D26, pc ≠ D25, pc ≠ D19, pc ≠ D18, pc ≠ D17, pc ≠ D16, pc ≠ D14, pc ≠ D13, pc ≠ D12, pc ≠ D11, pc ≠ D10, pc ≠ D9, pc ≠ D8, pc ≠ D7, pc ≠ D5, pc ≠ D4, pc ≠ D3, pc ≠ D2, pc ≠ D1, pc ≠ E17, pc ≠ E4, pc ≠ E12, pc ≠ E11, pc ≠ E10, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, resDeq ≠ ( pc = D1 ∨ pc = D2 ∨ pc = D3 ∨ pc = D4 ∨ pc = D5 ∨ pc = D6 ∧ ¬ success0 ∨ pc = D7 ∨ pc = D8 ∨ pc = D9 ∨ pc = D10 ∨ pc = D11 ∨ pc = D12 ∨ pc = D13 ∨ pc = D14 ∨ pc = D16 ∨ pc = D17 ∨ pc = D18 ∨ pc = D19 ∨ pc = D20 ∧ (success0 → ps0[r5].deqID = None) ∨ pc = D21 ∧ ps0[r5].deqID = None ∨ pc = D25 ∨ pc = D26 ∨ pc = D27 ∨ pc = D28 ∨ pc = D29 ∨ pc = D30 ∨ pc = D31 ∨ pc = D32 ∨ pc = D33 ⊃ invDeq ;resDeq ), (pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ), pc ≠ D6 ∨ success, pc ≠ D20 ∨ ¬(success → ps[r3].deqID = None), pc ≠ D21 ∨ ps[r3].deqID ≠ None ⊦ |
pc ≠ D33, pc ≠ D32, pc ≠ D31, pc ≠ D30, pc ≠ D29, pc ≠ D28, pc ≠ D27, pc ≠ D26, pc ≠ D25, pc ≠ D19, pc ≠ D18, pc ≠ D17, pc ≠ D16, pc ≠ D14, pc ≠ D13, pc ≠ D12, pc ≠ D11, pc ≠ D10, pc ≠ D9, pc ≠ D8, pc ≠ D7, pc ≠ D5, pc ≠ D4, pc ≠ D3, pc ≠ D2, pc ≠ D1, pc ≠ E17, pc ≠ E4, pc ≠ E12, pc ≠ E11, pc ≠ E10, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ), pc ≠ D21 ∨ ps[r3].deqID ≠ None, pc ≠ D20 ∨ ¬(success → ps[r3].deqID = None), pc ≠ D6 ∨ success ⊦ (pc ≠ D6 ∨ success0) ∧ (pc ≠ D20 ∨ ¬(success0 → ps0[r5].deqID = None)) ∧ (pc ≠ D21 ∨ ps0[r5].deqID ≠ None)
Used simplifier rules: ⊦ invDeq ≠ resDeq; (s)
| pc ≠ D33, pc ≠ D32, pc ≠ D31, pc ≠ D30, pc ≠ D29, pc ≠ D28, pc ≠ D27, pc ≠ D26, pc ≠ D25, pc ≠ D19, pc ≠ D18, pc ≠ D17, pc ≠ D16, pc ≠ D14, pc ≠ D13, pc ≠ D12, pc ≠ D11, pc ≠ D10, pc ≠ D9, pc ≠ D8, pc ≠ D7, pc ≠ D5, pc ≠ D4, pc ≠ D3, pc ≠ D2, pc ≠ D1, pc ≠ E17, pc ≠ E4, pc ≠ E12, pc ≠ E11, pc ≠ E10, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = D6 ⊃ success ↔ success0 ;(pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)) ), pc ≠ D21 ∨ ps[r3].deqID ≠ None, pc ≠ D20 ∨ ¬(success → ps[r3].deqID = None), pc ≠ D6 ∨ success ⊦ (pc ≠ D6 ∨ success0) ∧ (pc ≠ D20 ∨ ¬(success0 → ps0[r5].deqID = None)) ∧ (pc ≠ D21 ∨ ps0[r5].deqID ≠ None) |
pc ≠ D6, pc ≠ D33, pc ≠ D32, pc ≠ D31, pc ≠ D30, pc ≠ D29, pc ≠ D28, pc ≠ D27, pc ≠ D26, pc ≠ D25, pc ≠ D19, pc ≠ D18, pc ≠ D17, pc ≠ D16, pc ≠ D14, pc ≠ D13, pc ≠ D12, pc ≠ D11, pc ≠ D10, pc ≠ D9, pc ≠ D8, pc ≠ D7, pc ≠ D5, pc ≠ D4, pc ≠ D3, pc ≠ D2, pc ≠ D1, pc ≠ E17, pc ≠ E4, pc ≠ E12, pc ≠ E11, pc ≠ E10, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)), pc ≠ D6 ∨ success, pc ≠ D20 ∨ ¬(success → ps[r3].deqID = None), pc ≠ D21 ∨ ps[r3].deqID ≠ None ⊦ (pc ≠ D6 ∨ success0) ∧ (pc ≠ D20 ∨ ¬(success0 → ps0[r5].deqID = None)) ∧ (pc ≠ D21 ∨ ps0[r5].deqID ≠ None)
Used simplifier rules: ⊦ D6 ≠ D33; (s) ⊦ D6 ≠ D32; (s) ⊦ D6 ≠ D31; (s) ⊦ D6 ≠ D30; (s) ⊦ D6 ≠ D29; (s) ⊦ D6 ≠ D28; (s) ⊦ D6 ≠ D27; (s) ⊦ D6 ≠ D26; (s) ⊦ D6 ≠ D25; (s) ⊦ D6 ≠ D19; (s) ⊦ D6 ≠ D18; (s) ⊦ D6 ≠ D17; (s) ⊦ D6 ≠ D16; (s) ⊦ D6 ≠ D14; (s) ⊦ D6 ≠ D13; (s) ⊦ D6 ≠ D12; (s) ⊦ D6 ≠ D11; (s) ⊦ D6 ≠ D10; (s) ⊦ D6 ≠ D9; (s) ⊦ D6 ≠ D8; (s) ⊦ D6 ≠ D7; (s) ⊦ D5 ≠ D6; (s) ⊦ D4 ≠ D6; (s) ⊦ D3 ≠ D6; (s) ⊦ D2 ≠ D6; (s) ⊦ D1 ≠ D6; (s) ⊦ D6 ≠ E17; (s) ⊦ D6 ≠ E4; (s) ⊦ D6 ≠ E12; (s) ⊦ D6 ≠ E11; (s) ⊦ D6 ≠ E10; (s) ⊦ D6 ≠ E16; (s) ⊦ D6 ≠ E15; (s) ⊦ D6 ≠ E14; (s) ⊦ D6 ≠ E13; (s) ⊦ D6 ≠ E9; (s) ⊦ D6 ≠ E8; (s) ⊦ D6 ≠ E7; (s) ⊦ D6 ≠ E6; (s) ⊦ D6 ≠ E5; (s) ⊦ D6 ≠ E3; (s) ⊦ D6 ≠ E2; (s) ⊦ D6 ≠ E1; (s) ⊦ D6 ≠ crashed; (s) ⊦ D6 ≠ ready; (s) ⊦ D6 ≠ idle; (s) ⊦ D6 ≠ D20; (s) ⊦ D6 ≠ D21; (s)
| pc ≠ D6, pc ≠ D33, pc ≠ D32, pc ≠ D31, pc ≠ D30, pc ≠ D29, pc ≠ D28, pc ≠ D27, pc ≠ D26, pc ≠ D25, pc ≠ D19, pc ≠ D18, pc ≠ D17, pc ≠ D16, pc ≠ D14, pc ≠ D13, pc ≠ D12, pc ≠ D11, pc ≠ D10, pc ≠ D9, pc ≠ D8, pc ≠ D7, pc ≠ D5, pc ≠ D4, pc ≠ D3, pc ≠ D2, pc ≠ D1, pc ≠ E17, pc ≠ E4, pc ≠ E12, pc ≠ E11, pc ≠ E10, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)), pc ≠ D6 ∨ success, pc ≠ D20 ∨ ¬(success → ps[r3].deqID = None), pc ≠ D21 ∨ ps[r3].deqID ≠ None ⊦ (pc ≠ D6 ∨ success0) ∧ (pc ≠ D20 ∨ ¬(success0 → ps0[r5].deqID = None)) ∧ (pc ≠ D21 ∨ ps0[r5].deqID ≠ None) |
pc ≠ D6, pc ≠ D33, pc ≠ D32, pc ≠ D31, pc ≠ D30, pc ≠ D29, pc ≠ D28, pc ≠ D27, pc ≠ D26, pc ≠ D25, pc ≠ D19, pc ≠ D18, pc ≠ D17, pc ≠ D16, pc ≠ D14, pc ≠ D13, pc ≠ D12, pc ≠ D11, pc ≠ D10, pc ≠ D9, pc ≠ D8, pc ≠ D7, pc ≠ D5, pc ≠ D4, pc ≠ D3, pc ≠ D2, pc ≠ D1, pc ≠ E17, pc ≠ E4, pc ≠ E12, pc ≠ E11, pc ≠ E10, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)), pc ≠ D21 ∨ ps[r3].deqID ≠ None, pc ≠ D20 ∨ ¬(success → ps[r3].deqID = None) ⊦ (pc ≠ D20 ∨ ¬(success0 → ps0[r5].deqID = None)) ∧ (pc ≠ D21 ∨ ps0[r5].deqID ≠ None)
| pc ≠ D6, pc ≠ D33, pc ≠ D32, pc ≠ D31, pc ≠ D30, pc ≠ D29, pc ≠ D28, pc ≠ D27, pc ≠ D26, pc ≠ D25, pc ≠ D19, pc ≠ D18, pc ≠ D17, pc ≠ D16, pc ≠ D14, pc ≠ D13, pc ≠ D12, pc ≠ D11, pc ≠ D10, pc ≠ D9, pc ≠ D8, pc ≠ D7, pc ≠ D5, pc ≠ D4, pc ≠ D3, pc ≠ D2, pc ≠ D1, pc ≠ E17, pc ≠ E4, pc ≠ E12, pc ≠ E11, pc ≠ E10, pc ≠ E16, pc ≠ E15, pc ≠ E14, pc ≠ E13, pc ≠ E9, pc ≠ E8, pc ≠ E7, pc ≠ E6, pc ≠ E5, pc ≠ E3, pc ≠ E2, pc ≠ E1, pc ≠ crashed, pc ≠ ready, pc ≠ idle, (pc = D20 ⊃ success → ps[r3].deqID = None ↔ success0 → ps0[r5].deqID = None;pc = D21 → (ps[r3].deqID = None ↔ ps0[r5].deqID = None)), pc ≠ D21 ∨ ps[r3].deqID ≠ None, pc ≠ D20 ∨ ¬(success → ps[r3].deqID = None) ⊦ (pc ≠ D20 ∨ ¬(success0 → ps0[r5].deqID = None)) ∧ (pc ≠ D21 ∨ ps0[r5].deqID ≠ None) |
Used simplifier rules: ⊦ D6 ≠ D20; (s) ⊦ D20 ≠ D33; (s) ⊦ D20 ≠ D32; (s) ⊦ D20 ≠ D31; (s) ⊦ D20 ≠ D30; (s) ⊦ D20 ≠ D29; (s) ⊦ D20 ≠ D28; (s) ⊦ D20 ≠ D27; (s) ⊦ D20 ≠ D26; (s) ⊦ D20 ≠ D25; (s) ⊦ D19 ≠ D20; (s) ⊦ D18 ≠ D20; (s) ⊦ D17 ≠ D20; (s) ⊦ D16 ≠ D20; (s) ⊦ D14 ≠ D20; (s) ⊦ D13 ≠ D20; (s) ⊦ D12 ≠ D20; (s) ⊦ D11 ≠ D20; (s) ⊦ D10 ≠ D20; (s) ⊦ D9 ≠ D20; (s) ⊦ D8 ≠ D20; (s) ⊦ D7 ≠ D20; (s) ⊦ D5 ≠ D20; (s) ⊦ D4 ≠ D20; (s) ⊦ D3 ≠ D20; (s) ⊦ D2 ≠ D20; (s) ⊦ D1 ≠ D20; (s) ⊦ D20 ≠ E17; (s) ⊦ D20 ≠ E4; (s) ⊦ D20 ≠ E12; (s) ⊦ D20 ≠ E11; (s) ⊦ D20 ≠ E10; (s) ⊦ D20 ≠ E16; (s) ⊦ D20 ≠ E15; (s) ⊦ D20 ≠ E14; (s) ⊦ D20 ≠ E13; (s) ⊦ D20 ≠ E9; (s) ⊦ D20 ≠ E8; (s) ⊦ D20 ≠ E7; (s) ⊦ D20 ≠ E6; (s) ⊦ D20 ≠ E5; (s) ⊦ D20 ≠ E3; (s) ⊦ D20 ≠ E2; (s) ⊦ D20 ≠ E1; (s) ⊦ D20 ≠ crashed; (s) ⊦ D20 ≠ ready; (s) ⊦ D20 ≠ idle; (s) ⊦ D20 ≠ D21; (s)
The following image shows the proof tree of sequent calculus. The proved goal is at the bottom. You can click on the nodes to view additional rules. See here for details on colors in a proof tree.