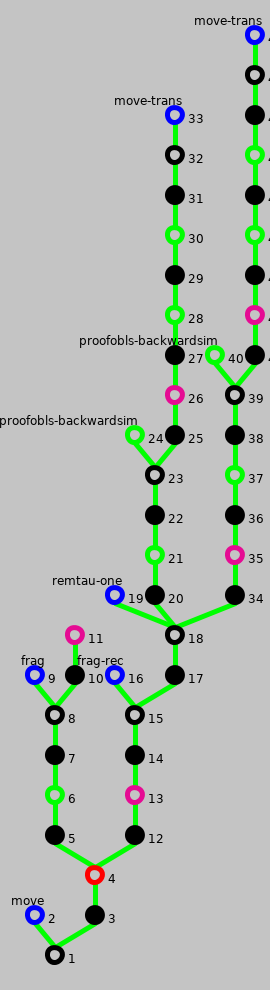
Proof Tree for lemma_3-15 (View conclusion)
The following image shows the proof tree of sequent calculus. The proved goal is at the bottom. You can click on the nodes to view additional rules. See here for details on colors in a proof tree.
| bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cmove(CIOAut(cstartf, cstepf))(cs, ⌜al⌝ , cs0), t(cs0, as0) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs, as) |
⊦ cmove(CIOAut(startf, stepf))(s1, β, s2) ↔ (∃ α, sl. cfrag*(CIOAut(startf, stepf))(⌜sl⌝ , α) ∧ s1 = sl[0] ∧ s2 = sl.last ∧ α ^ = β)
bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), t(cs0, as0), ∃ α, sl. cfrag*(CIOAut(cstartf, cstepf))(⌜sl⌝ , α) ∧ cs = sl[0] ∧ cs0 = sl.last ∧ α ^ = ⌜al⌝ ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs, as)
Used terms: cs0, ⌜al⌝ , cs, cstepf, cstartf
| ⊦ cmove(CIOAut(startf, stepf))(s1, β, s2) ↔ (∃ α, sl. cfrag*(CIOAut(startf, stepf))(⌜sl⌝ , α) ∧ s1 = sl[0] ∧ s2 = sl.last ∧ α ^ = β) |
| bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), t(cs0, as0), ∃ α, sl. cfrag*(CIOAut(cstartf, cstepf))(⌜sl⌝ , α) ∧ cs = sl[0] ∧ cs0 = sl.last ∧ α ^ = ⌜al⌝ ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs, as) |
⌜al0⌝ ^ = ⌜al⌝ , bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜al0⌝ ), t(csl.last, as0) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)
Used simplifier rules: ⊦ finp(⌜x⌝ ); (s) stream-fin-forward: ⊦ finp(σ) → (∃ x. ⌜x⌝ = σ); (forward) from specification stream-basic[actionstream] ⊦ cfrag*(CIOAut(startf, stepf))(σ, β) ↔ cfrag(CIOAut(startf, stepf))(σ, β) ∧ finp(β); (s)
| ⌜al0⌝ ^ = ⌜al⌝ , bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜al0⌝ ), t(csl.last, as0) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as) |
⌜[]⌝ ^ = ⌜al⌝ , bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜[]⌝ ), t(csl.last, as0) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)
⌜a + al1⌝ ^ = ⌜al⌝ , bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜a + al1⌝ ), t(csl.last, as0), ∀ al, cstartf, cstepf, astartf, astepf, t, csl, as0. ⌜al1⌝ ^ = ⌜al⌝ ∧ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜al1⌝ ) ∧ t(csl.last, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)
Used simplifier rules: actionlist freely generated by [], +;;
| ⌜[]⌝ ^ = ⌜al⌝ , bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜[]⌝ ), t(csl.last, as0) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as) |
bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , []), t(csl.last, as0) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, [], as0) ∧ t(csl[0], as)
Used simplifier rules: ⊦ ⌜[]⌝ = []; (s) ⊦ ⌜x⌝ = [] ↔ x = []; (s) ⊦ [] ^ = []; (s)
| bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , []), t(csl.last, as0) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, [], as0) ∧ t(csl[0], as) |
bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , []), t(csl.last, as0) ⊦ amove(AIOAut(astartf, astepf))(as0, [], as0) ∧ t(csl[0], as0)
Used terms: as0
| bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , []), t(csl.last, as0) ⊦ amove(AIOAut(astartf, astepf))(as0, [], as0) ∧ t(csl[0], as0) |
bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , []), t(csl.last, as0), ¬ t(csl[0], as0) ⊦
Used simplifier rules: ⊦ amove(AIOAut(startf, stepf))(s, [], s); (s)
| bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , []), t(csl.last, as0), ¬ t(csl[0], as0) ⊦ |
⊦ cfrag(CIOAut(startf, stepf))(σ, β) ↔ # σ = # β + ⌜1⌝ ∧ (∀ n. ⌜n⌝ < # β → stepf(σ[n], β[n], σ[n +1]))
# ⌜csl⌝ = # [] + ⌜1⌝ , bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), t(csl.last, as0), ¬ t(csl[0], as0), ∀ n. ⌜n⌝ < # [] → cstepf(⌜csl⌝ [n], [][n], ⌜csl⌝ [n +1]) ⊦
Used terms: [], ⌜csl⌝ , cstepf, cstartf
| ⊦ cfrag(CIOAut(startf, stepf))(σ, β) ↔ # σ = # β + ⌜1⌝ ∧ (∀ n. ⌜n⌝ < # β → stepf(σ[n], β[n], σ[n +1])) |
| # ⌜csl⌝ = # [] + ⌜1⌝ , bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), t(csl.last, as0), ¬ t(csl[0], as0), ∀ n. ⌜n⌝ < # [] → cstepf(⌜csl⌝ [n], [][n], ⌜csl⌝ [n +1]) ⊦ |
# csl = 1, bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), t(csl.last, as0), ¬ t(csl[0], as0) ⊦
Used simplifier rules: ⊦ ¬ n < 0; (s) ⊦ ⌜m⌝ < ⌜n⌝ ↔ m < n; (s) ⊦ # [] = ⌜0⌝ ; (s) ⊦ ⌜n⌝ = ⌜n0⌝ ↔ n = n0; (s) add-comm: ⊦ n∞1 + n∞2 = n∞2 + n∞1; from specification nat-inf add-assoc: ⊦ (n∞ + n∞1) + n∞2 = n∞ + n∞1 + n∞2; from specification nat-inf c: ⊦ m + n = n + m; from specification nat-basic a: ⊦ (m + n0) + n1 = m + n0 + n1; from specification nat-basic ⊦ ⌜(* n)⌝ + ⌜(* m)⌝ = ⌜n + m⌝ ; (s) ⊦ # ⌜x⌝ = ⌜# x⌝ ; (s)
| # csl = 1, bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), t(csl.last, as0), ¬ t(csl[0], as0) ⊦ |
Used simplifier rules: cstatelist freely generated by [], +;; ⊦ #(a ' + x) = (# x)+1; (s) ⊦ m +1 = m + 1; (s) ⊦ 1 = m + 1 ↔ m = 0; (s) ⊦ # x = 0 ↔ x = []; (s) a: ⊦ (m + n0) + n1 = m + n0 + n1; from specification nat-basic c: ⊦ m + n = n + m; from specification nat-basic ⊦ a + x = a ' + x; (s) ⊦ (a ' + x)[0] = a; (s) ⊦ x + [] = x; (s) a: ⊦ (x + y) + z = x + y + z; from specification list[traceC-IOstatestream] ⊦ a '.last = a; (s) ⊦ # [] = 0; (s)
| ⌜a + al1⌝ ^ = ⌜al⌝ , bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜a + al1⌝ ), t(csl.last, as0), ∀ al, cstartf, cstepf, astartf, astepf, t, csl, as0. ⌜al1⌝ ^ = ⌜al⌝ ∧ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜al1⌝ ) ∧ t(csl.last, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as) |
⌜a '⌝ ^ + ⌜al1⌝ ^ = ⌜al⌝ , bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜a '⌝ + ⌜al1⌝ ), t(csl.last, as0), ∀ al, cstartf, cstepf, astartf, astepf, t, csl, as0. ⌜al1⌝ ^ = ⌜al⌝ ∧ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜al1⌝ ) ∧ t(csl.last, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)
Used simplifier rules: a: ⊦ (x + y) + z = x + y + z; from specification list[actionstream] ⊦ ⌜x + y⌝ = ⌜x⌝ + ⌜y⌝ ; (s) ⊦ a + x = a ' + x; (s) append-assoc: ⊦ (σ + σ1) + σ2 = σ + σ1 + σ2; from specification stream[actionstream] ⊦ (⌜al⌝ + α2)^ = ⌜al⌝ ^ + α2 ^; (s)
| ⌜a '⌝ ^ + ⌜al1⌝ ^ = ⌜al⌝ , bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜a '⌝ + ⌜al1⌝ ), t(csl.last, as0), ∀ al, cstartf, cstepf, astartf, astepf, t, csl, as0. ⌜al1⌝ ^ = ⌜al⌝ ∧ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜al1⌝ ) ∧ t(csl.last, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as) |
⌜a '⌝ ^ + ⌜al1⌝ ^ = ⌜al⌝ , csl = cs0 + csl0, bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜a '⌝ + ⌜al1⌝ ), t(csl.last, as0), ∀ al, cstartf, cstepf, astartf, astepf, t, csl, as0. ⌜al1⌝ ^ = ⌜al⌝ ∧ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜al1⌝ ) ∧ t(csl.last, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)
Used simplifier rules: cstatelist freely generated by [], +;; ⊦ ⌜[]⌝ = []; (s) ⊦ ¬ cfrag(CIOAut(startf, stepf))([], α); (s)
| ⌜a '⌝ ^ + ⌜al1⌝ ^ = ⌜al⌝ , csl = cs0 + csl0, bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜a '⌝ + ⌜al1⌝ ), t(csl.last, as0), ∀ al, cstartf, cstepf, astartf, astepf, t, csl, as0. ⌜al1⌝ ^ = ⌜al⌝ ∧ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜al1⌝ ) ∧ t(csl.last, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as) |
⌜a '⌝ ^ + ⌜al1⌝ ^ = ⌜al⌝ , bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜cs0 '⌝ + ⌜csl0⌝ , ⌜a '⌝ + ⌜al1⌝ ), t((cs0 ' + csl0).last, as0), ∀ al, cstartf, cstepf, astartf, astepf, t, csl, as0. ⌜al1⌝ ^ = ⌜al⌝ ∧ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜al1⌝ ) ∧ t(csl.last, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as)
Used simplifier rules: a: ⊦ (x + y) + z = x + y + z; from specification list[traceC-IOstatestream] ⊦ (a ' + x)[0] = a; (s) ⊦ a + x = a ' + x; (s) ⊦ ⌜x + y⌝ = ⌜x⌝ + ⌜y⌝ ; (s)
| ⌜a '⌝ ^ + ⌜al1⌝ ^ = ⌜al⌝ , bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜cs0 '⌝ + ⌜csl0⌝ , ⌜a '⌝ + ⌜al1⌝ ), t((cs0 ' + csl0).last, as0), ∀ al, cstartf, cstepf, astartf, astepf, t, csl, as0. ⌜al1⌝ ^ = ⌜al⌝ ∧ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜al1⌝ ) ∧ t(csl.last, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as) |
⊦ cfrag(CIOAut(startf, stepf))(⌜s '⌝ + σ, ⌜a '⌝ + α) ↔ stepf(s, a, hd(σ)) ∧ cfrag(CIOAut(startf, stepf))(σ, α)
⌜a '⌝ ^ + ⌜al1⌝ ^ = ⌜al⌝ , bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, a, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), ∀ al, cstartf, cstepf, astartf, astepf, t, csl, as0. ⌜al1⌝ ^ = ⌜al⌝ ∧ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜al1⌝ ) ∧ t(csl.last, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as)
Used terms: ⌜al1⌝ , a, ⌜csl0⌝ , cs0, cstepf, cstartf
| ⊦ cfrag(CIOAut(startf, stepf))(⌜s '⌝ + σ, ⌜a '⌝ + α) ↔ stepf(s, a, hd(σ)) ∧ cfrag(CIOAut(startf, stepf))(σ, α) |
| ⌜a '⌝ ^ + ⌜al1⌝ ^ = ⌜al⌝ , bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, a, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), ∀ al, cstartf, cstepf, astartf, astepf, t, csl, as0. ⌜al1⌝ ^ = ⌜al⌝ ∧ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜al1⌝ ) ∧ t(csl.last, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as) |
⌜a '⌝ ^ + ⌜al1⌝ ^ = ⌜al⌝ , bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, a, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), ∀ al, cstartf, cstepf, astartf, astepf, t, csl, as0. ⌜al1⌝ ^ = ⌜al⌝ ∧ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜al1⌝ ) ∧ t(csl.last, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as)
| ⌜a '⌝ ^ + ⌜al1⌝ ^ = ⌜al⌝ , bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, a, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), ∀ al, cstartf, cstepf, astartf, astepf, t, csl, as0. ⌜al1⌝ ^ = ⌜al⌝ ∧ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜al1⌝ ) ∧ t(csl.last, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as) |
⊦ a ≠ τ → ⌜a '⌝ ^ = ⌜a '⌝
⌜a '⌝ ^ + ⌜al1⌝ ^ = ⌜al⌝ , a = τ, bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, a, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), ∀ al, cstartf, cstepf, astartf, astepf, t, csl, as0. ⌜al1⌝ ^ = ⌜al⌝ ∧ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜al1⌝ ) ∧ t(csl.last, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as)
⌜a '⌝ + ⌜al1⌝ ^ = ⌜al⌝ , a ≠ τ, bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, a, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), ∀ al, cstartf, cstepf, astartf, astepf, t, csl, as0. ⌜al1⌝ ^ = ⌜al⌝ ∧ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜al1⌝ ) ∧ t(csl.last, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as)
Used terms: a
| ⊦ a ≠ τ → ⌜a '⌝ ^ = ⌜a '⌝ |
| ⌜a '⌝ ^ + ⌜al1⌝ ^ = ⌜al⌝ , a = τ, bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, a, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), ∀ al, cstartf, cstepf, astartf, astepf, t, csl, as0. ⌜al1⌝ ^ = ⌜al⌝ ∧ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜al1⌝ ) ∧ t(csl.last, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as) |
⌜al1⌝ ^ = ⌜al⌝ , bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, τ, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), ∀ al, cstartf, cstepf, astartf, astepf, t, csl, as0. ⌜al1⌝ ^ = ⌜al⌝ ∧ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜al1⌝ ) ∧ t(csl.last, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as)
Used simplifier rules: append-assoc: ⊦ (σ + σ1) + σ2 = σ + σ1 + σ2; from specification stream[actionstream] ⊦ [] + σ = σ; (s) ⊦ ⌜τ '⌝ ^ = []; (s)
| ⌜al1⌝ ^ = ⌜al⌝ , bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, τ, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), ∀ al, cstartf, cstepf, astartf, astepf, t, csl, as0. ⌜al1⌝ ^ = ⌜al⌝ ∧ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜al1⌝ ) ∧ t(csl.last, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as) |
⌜al1⌝ ^ = ⌜al⌝ , bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, τ, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), ⌜al1⌝ ^ = ⌜al⌝ ∧ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ) ∧ t(csl0.last, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl0[0], as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as)
Used terms: al, cstartf, cstepf, astartf, astepf, t, csl0, as0
| ⌜al1⌝ ^ = ⌜al⌝ , bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, τ, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), ⌜al1⌝ ^ = ⌜al⌝ ∧ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ) ∧ t(csl0.last, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl0[0], as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as) |
⌜al1⌝ ^ = ⌜al⌝ , bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, τ, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), t(csl0.last, as0) → amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl0[0], as) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as)
| ⌜al1⌝ ^ = ⌜al⌝ , bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, τ, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), t(csl0.last, as0) → amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl0[0], as) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as) |
⊦ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ↔ (∀ cs. ∃ as. t(cs, as)) ∧ (∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as)) ∧ (∀ cs, a, cs0, as0. cstepf(cs, a, cs0) ∧ t(cs0, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a '⌝ ^, as0) ∧ t(cs, as)))
⌜al1⌝ ^ = ⌜al⌝ , cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, τ, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), t(csl0.last, as0) → amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl0[0], as), ∀ cs. ∃ as. t(cs, as), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as), ∀ cs, a, cs0, as0. cstepf(cs, a, cs0) ∧ t(cs0, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a '⌝ ^, as0) ∧ t(cs, as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as)
Used terms: t, astepf, astartf, cstepf, cstartf
| ⊦ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ↔ (∀ cs. ∃ as. t(cs, as)) ∧ (∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as)) ∧ (∀ cs, a, cs0, as0. cstepf(cs, a, cs0) ∧ t(cs0, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a '⌝ ^, as0) ∧ t(cs, as))) |
| ⌜al1⌝ ^ = ⌜al⌝ , cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, τ, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), t(csl0.last, as0) → amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl0[0], as), ∀ cs. ∃ as. t(cs, as), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as), ∀ cs, a, cs0, as0. cstepf(cs, a, cs0) ∧ t(cs0, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a '⌝ ^, as0) ∧ t(cs, as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as) |
⌜al1⌝ ^ = ⌜al⌝ , cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, τ, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), t(csl0.last, as0) → amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl0[0], as), ∀ cs, a, cs0, as0. cstepf(cs, a, cs0) ∧ t(cs0, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a '⌝ ^, as0) ∧ t(cs, as)), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as), ∀ cs. ∃ as. t(cs, as) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as)
| ⌜al1⌝ ^ = ⌜al⌝ , cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, τ, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), t(csl0.last, as0) → amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl0[0], as), ∀ cs, a, cs0, as0. cstepf(cs, a, cs0) ∧ t(cs0, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a '⌝ ^, as0) ∧ t(cs, as)), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as), ∀ cs. ∃ as. t(cs, as) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as) |
⌜al1⌝ ^ = ⌜al⌝ , csl0 = cs1 + csl1, cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, τ, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), t(csl0.last, as0) → amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl0[0], as), ∀ cs. ∃ as. t(cs, as), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as), ∀ cs, a, cs0, as0. cstepf(cs, a, cs0) ∧ t(cs0, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a '⌝ ^, as0) ∧ t(cs, as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as)
Used simplifier rules: cstatelist freely generated by [], +;; ⊦ x + [] = x; (s) a: ⊦ (x + y) + z = x + y + z; from specification list[traceC-IOstatestream] ⊦ a '.last = a; (s) ⊦ ⌜[]⌝ = []; (s) ⊦ ¬ cfrag(CIOAut(startf, stepf))([], α); (s)
| ⌜al1⌝ ^ = ⌜al⌝ , csl0 = cs1 + csl1, cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, τ, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), t(csl0.last, as0) → amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl0[0], as), ∀ cs. ∃ as. t(cs, as), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as), ∀ cs, a, cs0, as0. cstepf(cs, a, cs0) ∧ t(cs0, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a '⌝ ^, as0) ∧ t(cs, as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as) |
⌜al1⌝ ^ = ⌜al⌝ , amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0), cfrag(CIOAut(cstartf, cstepf))(⌜cs1 '⌝ + ⌜csl1⌝ , ⌜al1⌝ ), cstepf(cs0, τ, cs1), t((cs1 ' + csl1).last, as0), t(cs1, as), ∀ cs, a, cs0, as0. cstepf(cs, a, cs0) ∧ t(cs0, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a '⌝ ^, as0) ∧ t(cs, as)), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as), ∀ cs. ∃ as. t(cs, as) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as)
Used simplifier rules: a: ⊦ (x + y) + z = x + y + z; from specification list[traceC-IOstatestream] ⊦ (a ' + x)[0] = a; (s) ⊦ a + x = a ' + x; (s) ⊦ ⌜x + y⌝ = ⌜x⌝ + ⌜y⌝ ; (s) append-assoc: ⊦ (σ + σ1) + σ2 = σ + σ1 + σ2; from specification stream[traceC-IOstatestream] ⊦ hd(⌜a '⌝ + ⌜x⌝ ) = a; (s) ⊦ (b ' + a ' + x).last = (a ' + x).last; (s)
| ⌜al1⌝ ^ = ⌜al⌝ , amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0), cfrag(CIOAut(cstartf, cstepf))(⌜cs1 '⌝ + ⌜csl1⌝ , ⌜al1⌝ ), cstepf(cs0, τ, cs1), t((cs1 ' + csl1).last, as0), t(cs1, as), ∀ cs, a, cs0, as0. cstepf(cs, a, cs0) ∧ t(cs0, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a '⌝ ^, as0) ∧ t(cs, as)), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as), ∀ cs. ∃ as. t(cs, as) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as) |
⌜al1⌝ ^ = ⌜al⌝ , amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0), cfrag(CIOAut(cstartf, cstepf))(⌜cs1 '⌝ + ⌜csl1⌝ , ⌜al1⌝ ), cstepf(cs0, τ, cs1), t(cs1, as), t((cs1 ' + csl1).last, as0), cstepf(cs0, τ, cs1) ∧ t(cs1, as) → (∃ as1. amove(AIOAut(astartf, astepf))(as1, ⌜τ '⌝ ^, as) ∧ t(cs0, as1)), ∀ cs. ∃ as. t(cs, as), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as)
Used terms: cs0, τ, cs1, as
| ⌜al1⌝ ^ = ⌜al⌝ , amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0), cfrag(CIOAut(cstartf, cstepf))(⌜cs1 '⌝ + ⌜csl1⌝ , ⌜al1⌝ ), cstepf(cs0, τ, cs1), t(cs1, as), t((cs1 ' + csl1).last, as0), cstepf(cs0, τ, cs1) ∧ t(cs1, as) → (∃ as1. amove(AIOAut(astartf, astepf))(as1, ⌜τ '⌝ ^, as) ∧ t(cs0, as1)), ∀ cs. ∃ as. t(cs, as), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as) |
⌜al1⌝ ^ = ⌜al⌝ , amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0), amove(AIOAut(astartf, astepf))(as1, [], as), cfrag(CIOAut(cstartf, cstepf))(⌜cs1 '⌝ + ⌜csl1⌝ , ⌜al1⌝ ), cstepf(cs0, τ, cs1), t((cs1 ' + csl1).last, as0), t(cs1, as), t(cs0, as1), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as), ∀ cs. ∃ as. t(cs, as) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as)
Used simplifier rules: ⊦ ⌜τ '⌝ ^ = []; (s)
| ⌜al1⌝ ^ = ⌜al⌝ , amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0), amove(AIOAut(astartf, astepf))(as1, [], as), cfrag(CIOAut(cstartf, cstepf))(⌜cs1 '⌝ + ⌜csl1⌝ , ⌜al1⌝ ), cstepf(cs0, τ, cs1), t((cs1 ' + csl1).last, as0), t(cs1, as), t(cs0, as1), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as), ∀ cs. ∃ as. t(cs, as) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as) |
⌜al1⌝ ^ = ⌜al⌝ , amove(AIOAut(astartf, astepf))(as1, [], as), amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0), cfrag(CIOAut(cstartf, cstepf))(⌜cs1 '⌝ + ⌜csl1⌝ , ⌜al1⌝ ), cstepf(cs0, τ, cs1), t(cs0, as1), t(cs1, as), t((cs1 ' + csl1).last, as0), ∀ cs. ∃ as. t(cs, as), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as) ⊦ amove(AIOAut(astartf, astepf))(as1, ⌜al⌝ , as0) ∧ t(cs0, as1)
Used terms: as1
| ⌜al1⌝ ^ = ⌜al⌝ , amove(AIOAut(astartf, astepf))(as1, [], as), amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0), cfrag(CIOAut(cstartf, cstepf))(⌜cs1 '⌝ + ⌜csl1⌝ , ⌜al1⌝ ), cstepf(cs0, τ, cs1), t(cs0, as1), t(cs1, as), t((cs1 ' + csl1).last, as0), ∀ cs. ∃ as. t(cs, as), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as) ⊦ amove(AIOAut(astartf, astepf))(as1, ⌜al⌝ , as0) ∧ t(cs0, as1) |
⌜al1⌝ ^ = ⌜al⌝ , amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0), amove(AIOAut(astartf, astepf))(as1, [], as), cfrag(CIOAut(cstartf, cstepf))(⌜cs1 '⌝ + ⌜csl1⌝ , ⌜al1⌝ ), cstepf(cs0, τ, cs1), t((cs1 ' + csl1).last, as0), t(cs1, as), t(cs0, as1), ¬ amove(AIOAut(astartf, astepf))(as1, ⌜al⌝ , as0), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as), ∀ cs. ∃ as. t(cs, as) ⊦
| ⌜al1⌝ ^ = ⌜al⌝ , amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0), amove(AIOAut(astartf, astepf))(as1, [], as), cfrag(CIOAut(cstartf, cstepf))(⌜cs1 '⌝ + ⌜csl1⌝ , ⌜al1⌝ ), cstepf(cs0, τ, cs1), t((cs1 ' + csl1).last, as0), t(cs1, as), t(cs0, as1), ¬ amove(AIOAut(astartf, astepf))(as1, ⌜al⌝ , as0), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as), ∀ cs. ∃ as. t(cs, as) ⊦ |
⊦ amove(AIOAut(startf, stepf))(s, α1, s1) ∧ amove(AIOAut(startf, stepf))(s1, α2, s2) → amove(AIOAut(startf, stepf))(s, α1 + α2, s2)
Used simplifier rules: ⊦ [] + σ = σ; (s) append-assoc: ⊦ (σ + σ1) + σ2 = σ + σ1 + σ2; from specification stream[actionstream] Used terms: astartf, astepf, as1, [], as, ⌜al⌝ , as0
| ⊦ amove(AIOAut(startf, stepf))(s, α1, s1) ∧ amove(AIOAut(startf, stepf))(s1, α2, s2) → amove(AIOAut(startf, stepf))(s, α1 + α2, s2) |
| ⌜a '⌝ + ⌜al1⌝ ^ = ⌜al⌝ , a ≠ τ, bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, a, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), ∀ al, cstartf, cstepf, astartf, astepf, t, csl, as0. ⌜al1⌝ ^ = ⌜al⌝ ∧ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜al1⌝ ) ∧ t(csl.last, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as) |
⌜a '⌝ + ⌜al1⌝ ^ = ⌜al⌝ , a ≠ τ, bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, a, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), ∀ al, cstartf, cstepf, astartf, astepf, t, csl, as0. ⌜al1⌝ ^ = ⌜al⌝ ∧ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜al1⌝ ) ∧ t(csl.last, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as)
| ⌜a '⌝ + ⌜al1⌝ ^ = ⌜al⌝ , a ≠ τ, bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, a, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), ∀ al, cstartf, cstepf, astartf, astepf, t, csl, as0. ⌜al1⌝ ^ = ⌜al⌝ ∧ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜al1⌝ ) ∧ t(csl.last, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as) |
⌜a '⌝ + ⌜al1⌝ ^ = ⌜al⌝ , al = a0 + al0, a ≠ τ, bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, a, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), ∀ al, cstartf, cstepf, astartf, astepf, t, csl, as0. ⌜al1⌝ ^ = ⌜al⌝ ∧ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜al1⌝ ) ∧ t(csl.last, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as)
Used simplifier rules: actionlist freely generated by [], +;; ⊦ ⌜[]⌝ = []; (s) ⊦ σ0 + σ1 = [] ↔ σ0 = [] ∧ σ1 = []; (ws) ⊦ ⌜x⌝ = [] ↔ x = []; (s) ⊦ a ' ≠ []; (s) append-assoc: ⊦ (σ + σ1) + σ2 = σ + σ1 + σ2; from specification stream[actionstream]
| ⌜a '⌝ + ⌜al1⌝ ^ = ⌜al⌝ , al = a0 + al0, a ≠ τ, bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, a, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), ∀ al, cstartf, cstepf, astartf, astepf, t, csl, as0. ⌜al1⌝ ^ = ⌜al⌝ ∧ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl⌝ , ⌜al1⌝ ) ∧ t(csl.last, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(csl[0], as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜al⌝ , as0) ∧ t(cs0, as) |
⌜al1⌝ ^ = ⌜al0⌝ , a0 ≠ τ, bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, a0, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), ∀ cstartf0, cstepf0, astartf0, astepf0, t0, csl, as. bwsim(CIOAut(cstartf0, cstepf0), AIOAut(astartf0, astepf0), t0) ∧ cfrag(CIOAut(cstartf0, cstepf0))(⌜csl⌝ , ⌜al1⌝ ) ∧ t0(csl.last, as) → (∃ as1. amove(AIOAut(astartf0, astepf0))(as1, ⌜al0⌝ , as) ∧ t0(csl[0], as1)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ + ⌜al0⌝ , as0) ∧ t(cs0, as)
Used simplifier rules: ⊦ ⌜x⌝ = ⌜x0⌝ ↔ x = x0; (s) a: ⊦ (x + y) + z = x + y + z; from specification list[actionstream] ⊦ ⌜x + y⌝ = ⌜x⌝ + ⌜y⌝ ; (s) ⊦ a + x = a ' + x; (s) append-assoc: ⊦ (σ + σ1) + σ2 = σ + σ1 + σ2; from specification stream[actionstream] ⊦ ⌜a '⌝ + σ = ⌜a0 '⌝ + σ0 ↔ a = a0 ∧ σ = σ0; (ws)
| ⌜al1⌝ ^ = ⌜al0⌝ , a0 ≠ τ, bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, a0, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), ∀ cstartf0, cstepf0, astartf0, astepf0, t0, csl, as. bwsim(CIOAut(cstartf0, cstepf0), AIOAut(astartf0, astepf0), t0) ∧ cfrag(CIOAut(cstartf0, cstepf0))(⌜csl⌝ , ⌜al1⌝ ) ∧ t0(csl.last, as) → (∃ as1. amove(AIOAut(astartf0, astepf0))(as1, ⌜al0⌝ , as) ∧ t0(csl[0], as1)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ + ⌜al0⌝ , as0) ∧ t(cs0, as) |
⌜al1⌝ ^ = ⌜al0⌝ , a0 ≠ τ, bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, a0, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ) ∧ t(csl0.last, as0) → (∃ as1. amove(AIOAut(astartf, astepf))(as1, ⌜al0⌝ , as0) ∧ t(csl0[0], as1)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ + ⌜al0⌝ , as0) ∧ t(cs0, as)
Used terms: cstartf, cstepf, astartf, astepf, t, csl0, as0
| ⌜al1⌝ ^ = ⌜al0⌝ , a0 ≠ τ, bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, a0, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ∧ cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ) ∧ t(csl0.last, as0) → (∃ as1. amove(AIOAut(astartf, astepf))(as1, ⌜al0⌝ , as0) ∧ t(csl0[0], as1)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ + ⌜al0⌝ , as0) ∧ t(cs0, as) |
⌜al1⌝ ^ = ⌜al0⌝ , a0 ≠ τ, bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, a0, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), t(csl0.last, as0) → amove(AIOAut(astartf, astepf))(as1, ⌜al0⌝ , as0) ∧ t(csl0[0], as1) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ + ⌜al0⌝ , as0) ∧ t(cs0, as)
| ⌜al1⌝ ^ = ⌜al0⌝ , a0 ≠ τ, bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t), cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, a0, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), t(csl0.last, as0) → amove(AIOAut(astartf, astepf))(as1, ⌜al0⌝ , as0) ∧ t(csl0[0], as1) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ + ⌜al0⌝ , as0) ∧ t(cs0, as) |
⊦ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ↔ (∀ cs. ∃ as. t(cs, as)) ∧ (∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as)) ∧ (∀ cs, a, cs0, as0. cstepf(cs, a, cs0) ∧ t(cs0, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a '⌝ ^, as0) ∧ t(cs, as)))
⌜al1⌝ ^ = ⌜al0⌝ , a0 ≠ τ, cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, a0, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), t(csl0.last, as0) → amove(AIOAut(astartf, astepf))(as1, ⌜al0⌝ , as0) ∧ t(csl0[0], as1), ∀ cs. ∃ as. t(cs, as), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as), ∀ cs, a, cs0, as0. cstepf(cs, a, cs0) ∧ t(cs0, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a '⌝ ^, as0) ∧ t(cs, as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ + ⌜al0⌝ , as0) ∧ t(cs0, as)
Used terms: t, astepf, astartf, cstepf, cstartf
| ⊦ bwsim(CIOAut(cstartf, cstepf), AIOAut(astartf, astepf), t) ↔ (∀ cs. ∃ as. t(cs, as)) ∧ (∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as)) ∧ (∀ cs, a, cs0, as0. cstepf(cs, a, cs0) ∧ t(cs0, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a '⌝ ^, as0) ∧ t(cs, as))) |
| ⌜al1⌝ ^ = ⌜al0⌝ , a0 ≠ τ, cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, a0, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), t(csl0.last, as0) → amove(AIOAut(astartf, astepf))(as1, ⌜al0⌝ , as0) ∧ t(csl0[0], as1), ∀ cs. ∃ as. t(cs, as), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as), ∀ cs, a, cs0, as0. cstepf(cs, a, cs0) ∧ t(cs0, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a '⌝ ^, as0) ∧ t(cs, as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ + ⌜al0⌝ , as0) ∧ t(cs0, as) |
⌜al1⌝ ^ = ⌜al0⌝ , a0 ≠ τ, cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, a0, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), t(csl0.last, as0) → amove(AIOAut(astartf, astepf))(as1, ⌜al0⌝ , as0) ∧ t(csl0[0], as1), ∀ cs, a, cs0, as0. cstepf(cs, a, cs0) ∧ t(cs0, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a '⌝ ^, as0) ∧ t(cs, as)), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as), ∀ cs. ∃ as. t(cs, as) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ + ⌜al0⌝ , as0) ∧ t(cs0, as)
| ⌜al1⌝ ^ = ⌜al0⌝ , a0 ≠ τ, cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, a0, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), t(csl0.last, as0) → amove(AIOAut(astartf, astepf))(as1, ⌜al0⌝ , as0) ∧ t(csl0[0], as1), ∀ cs, a, cs0, as0. cstepf(cs, a, cs0) ∧ t(cs0, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a '⌝ ^, as0) ∧ t(cs, as)), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as), ∀ cs. ∃ as. t(cs, as) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ + ⌜al0⌝ , as0) ∧ t(cs0, as) |
⌜al1⌝ ^ = ⌜al0⌝ , csl0 = cs1 + csl1, a0 ≠ τ, cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, a0, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), t(csl0.last, as0) → amove(AIOAut(astartf, astepf))(as1, ⌜al0⌝ , as0) ∧ t(csl0[0], as1), ∀ cs. ∃ as. t(cs, as), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as), ∀ cs, a, cs0, as0. cstepf(cs, a, cs0) ∧ t(cs0, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a '⌝ ^, as0) ∧ t(cs, as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ + ⌜al0⌝ , as0) ∧ t(cs0, as)
Used simplifier rules: cstatelist freely generated by [], +;; ⊦ x + [] = x; (s) a: ⊦ (x + y) + z = x + y + z; from specification list[traceC-IOstatestream] ⊦ a '.last = a; (s) ⊦ ⌜[]⌝ = []; (s) ⊦ ¬ cfrag(CIOAut(startf, stepf))([], α); (s)
| ⌜al1⌝ ^ = ⌜al0⌝ , csl0 = cs1 + csl1, a0 ≠ τ, cfrag(CIOAut(cstartf, cstepf))(⌜csl0⌝ , ⌜al1⌝ ), cstepf(cs0, a0, hd(⌜csl0⌝ )), t((cs0 ' + csl0).last, as0), t(csl0.last, as0) → amove(AIOAut(astartf, astepf))(as1, ⌜al0⌝ , as0) ∧ t(csl0[0], as1), ∀ cs. ∃ as. t(cs, as), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as), ∀ cs, a, cs0, as0. cstepf(cs, a, cs0) ∧ t(cs0, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a '⌝ ^, as0) ∧ t(cs, as)) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ + ⌜al0⌝ , as0) ∧ t(cs0, as) |
⌜al1⌝ ^ = ⌜al0⌝ , a0 ≠ τ, amove(AIOAut(astartf, astepf))(as1, ⌜al0⌝ , as0), cfrag(CIOAut(cstartf, cstepf))(⌜cs1 '⌝ + ⌜csl1⌝ , ⌜al1⌝ ), cstepf(cs0, a0, cs1), t((cs1 ' + csl1).last, as0), t(cs1, as1), ∀ cs, a, cs0, as0. cstepf(cs, a, cs0) ∧ t(cs0, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a '⌝ ^, as0) ∧ t(cs, as)), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as), ∀ cs. ∃ as. t(cs, as) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ + ⌜al0⌝ , as0) ∧ t(cs0, as)
Used simplifier rules: a: ⊦ (x + y) + z = x + y + z; from specification list[traceC-IOstatestream] ⊦ (a ' + x)[0] = a; (s) ⊦ a + x = a ' + x; (s) ⊦ ⌜x + y⌝ = ⌜x⌝ + ⌜y⌝ ; (s) append-assoc: ⊦ (σ + σ1) + σ2 = σ + σ1 + σ2; from specification stream[traceC-IOstatestream] ⊦ hd(⌜a '⌝ + ⌜x⌝ ) = a; (s) ⊦ (b ' + a ' + x).last = (a ' + x).last; (s)
| ⌜al1⌝ ^ = ⌜al0⌝ , a0 ≠ τ, amove(AIOAut(astartf, astepf))(as1, ⌜al0⌝ , as0), cfrag(CIOAut(cstartf, cstepf))(⌜cs1 '⌝ + ⌜csl1⌝ , ⌜al1⌝ ), cstepf(cs0, a0, cs1), t((cs1 ' + csl1).last, as0), t(cs1, as1), ∀ cs, a, cs0, as0. cstepf(cs, a, cs0) ∧ t(cs0, as0) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a '⌝ ^, as0) ∧ t(cs, as)), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as), ∀ cs. ∃ as. t(cs, as) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ + ⌜al0⌝ , as0) ∧ t(cs0, as) |
⌜al1⌝ ^ = ⌜al0⌝ , a0 ≠ τ, amove(AIOAut(astartf, astepf))(as1, ⌜al0⌝ , as0), cfrag(CIOAut(cstartf, cstepf))(⌜cs1 '⌝ + ⌜csl1⌝ , ⌜al1⌝ ), cstepf(cs0, a0, cs1), t(cs1, as1), t((cs1 ' + csl1).last, as0), cstepf(cs0, a0, cs1) ∧ t(cs1, as1) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ ^, as1) ∧ t(cs0, as)), ∀ cs. ∃ as. t(cs, as), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ + ⌜al0⌝ , as0) ∧ t(cs0, as)
Used terms: cs0, a0, cs1, as1
| ⌜al1⌝ ^ = ⌜al0⌝ , a0 ≠ τ, amove(AIOAut(astartf, astepf))(as1, ⌜al0⌝ , as0), cfrag(CIOAut(cstartf, cstepf))(⌜cs1 '⌝ + ⌜csl1⌝ , ⌜al1⌝ ), cstepf(cs0, a0, cs1), t(cs1, as1), t((cs1 ' + csl1).last, as0), cstepf(cs0, a0, cs1) ∧ t(cs1, as1) → (∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ ^, as1) ∧ t(cs0, as)), ∀ cs. ∃ as. t(cs, as), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ + ⌜al0⌝ , as0) ∧ t(cs0, as) |
⌜al1⌝ ^ = ⌜al0⌝ , a0 ≠ τ, amove(AIOAut(astartf, astepf))(as1, ⌜al0⌝ , as0), amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ , as1), cfrag(CIOAut(cstartf, cstepf))(⌜cs1 '⌝ + ⌜csl1⌝ , ⌜al1⌝ ), cstepf(cs0, a0, cs1), t((cs1 ' + csl1).last, as0), t(cs1, as1), t(cs0, as), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as), ∀ cs. ∃ as. t(cs, as) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ + ⌜al0⌝ , as0) ∧ t(cs0, as)
Used simplifier rules: ⊦ a ≠ τ → ⌜a '⌝ ^ = ⌜a '⌝ ; (s)
| ⌜al1⌝ ^ = ⌜al0⌝ , a0 ≠ τ, amove(AIOAut(astartf, astepf))(as1, ⌜al0⌝ , as0), amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ , as1), cfrag(CIOAut(cstartf, cstepf))(⌜cs1 '⌝ + ⌜csl1⌝ , ⌜al1⌝ ), cstepf(cs0, a0, cs1), t((cs1 ' + csl1).last, as0), t(cs1, as1), t(cs0, as), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as), ∀ cs. ∃ as. t(cs, as) ⊦ ∃ as. amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ + ⌜al0⌝ , as0) ∧ t(cs0, as) |
⌜al1⌝ ^ = ⌜al0⌝ , a0 ≠ τ, amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ , as1), amove(AIOAut(astartf, astepf))(as1, ⌜al0⌝ , as0), cfrag(CIOAut(cstartf, cstepf))(⌜cs1 '⌝ + ⌜csl1⌝ , ⌜al1⌝ ), cstepf(cs0, a0, cs1), t(cs0, as), t(cs1, as1), t((cs1 ' + csl1).last, as0), ∀ cs. ∃ as. t(cs, as), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as) ⊦ amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ + ⌜al0⌝ , as0) ∧ t(cs0, as)
Used terms: as
| ⌜al1⌝ ^ = ⌜al0⌝ , a0 ≠ τ, amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ , as1), amove(AIOAut(astartf, astepf))(as1, ⌜al0⌝ , as0), cfrag(CIOAut(cstartf, cstepf))(⌜cs1 '⌝ + ⌜csl1⌝ , ⌜al1⌝ ), cstepf(cs0, a0, cs1), t(cs0, as), t(cs1, as1), t((cs1 ' + csl1).last, as0), ∀ cs. ∃ as. t(cs, as), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as) ⊦ amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ + ⌜al0⌝ , as0) ∧ t(cs0, as) |
⌜al1⌝ ^ = ⌜al0⌝ , a0 ≠ τ, amove(AIOAut(astartf, astepf))(as1, ⌜al0⌝ , as0), amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ , as1), cfrag(CIOAut(cstartf, cstepf))(⌜cs1 '⌝ + ⌜csl1⌝ , ⌜al1⌝ ), cstepf(cs0, a0, cs1), t((cs1 ' + csl1).last, as0), t(cs1, as1), t(cs0, as), ¬ amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ + ⌜al0⌝ , as0), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as), ∀ cs. ∃ as. t(cs, as) ⊦
| ⌜al1⌝ ^ = ⌜al0⌝ , a0 ≠ τ, amove(AIOAut(astartf, astepf))(as1, ⌜al0⌝ , as0), amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ , as1), cfrag(CIOAut(cstartf, cstepf))(⌜cs1 '⌝ + ⌜csl1⌝ , ⌜al1⌝ ), cstepf(cs0, a0, cs1), t((cs1 ' + csl1).last, as0), t(cs1, as1), t(cs0, as), ¬ amove(AIOAut(astartf, astepf))(as, ⌜a0 '⌝ + ⌜al0⌝ , as0), ∀ cs, as. cstartf(cs) ∧ t(cs, as) → astartf(as), ∀ cs. ∃ as. t(cs, as) ⊦ |
⊦ amove(AIOAut(startf, stepf))(s, α1, s1) ∧ amove(AIOAut(startf, stepf))(s1, α2, s2) → amove(AIOAut(startf, stepf))(s, α1 + α2, s2)
Used terms: astartf, astepf, as, ⌜a0 '⌝ , as1, ⌜al0⌝ , as0
| ⊦ amove(AIOAut(startf, stepf))(s, α1, s1) ∧ amove(AIOAut(startf, stepf))(s1, α2, s2) → amove(AIOAut(startf, stepf))(s, α1 + α2, s2) |
The following image shows the proof tree of sequent calculus. The proved goal is at the bottom. You can click on the nodes to view additional rules. See here for details on colors in a proof tree.